Exercice Sous-partie 1 - Actions mécaniques · Bac Sciences de l'Ingénieur Métropole 2026 (sujet 2)
Thème : Actions mécaniques : statique et dynamique du solide · Tiré du sujet Métropole France 2 (2026)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot caddie
Le robot caddie Gita est comparable à un coffre intelligent: il suit son propriétaire, qu'il soit à pied ou à vélo. Destiné à un large public, le robot peut s'avérer particulièrement utile pour les personnes à mobilité réduite en les aidant à transporter et stocker leurs courses par exemple. Il est capable de se déplacer de manière autonome en suivant un itinéraire programmé à l'avance. Équipé de capteurs visuels, le robot peut détecter et éviter les obstacles sur son chemin. Il est capable de franchir des pentes allant jusqu'à 16 %.
La figure 1 représente le diagramme de cas d'utilisation du robot.
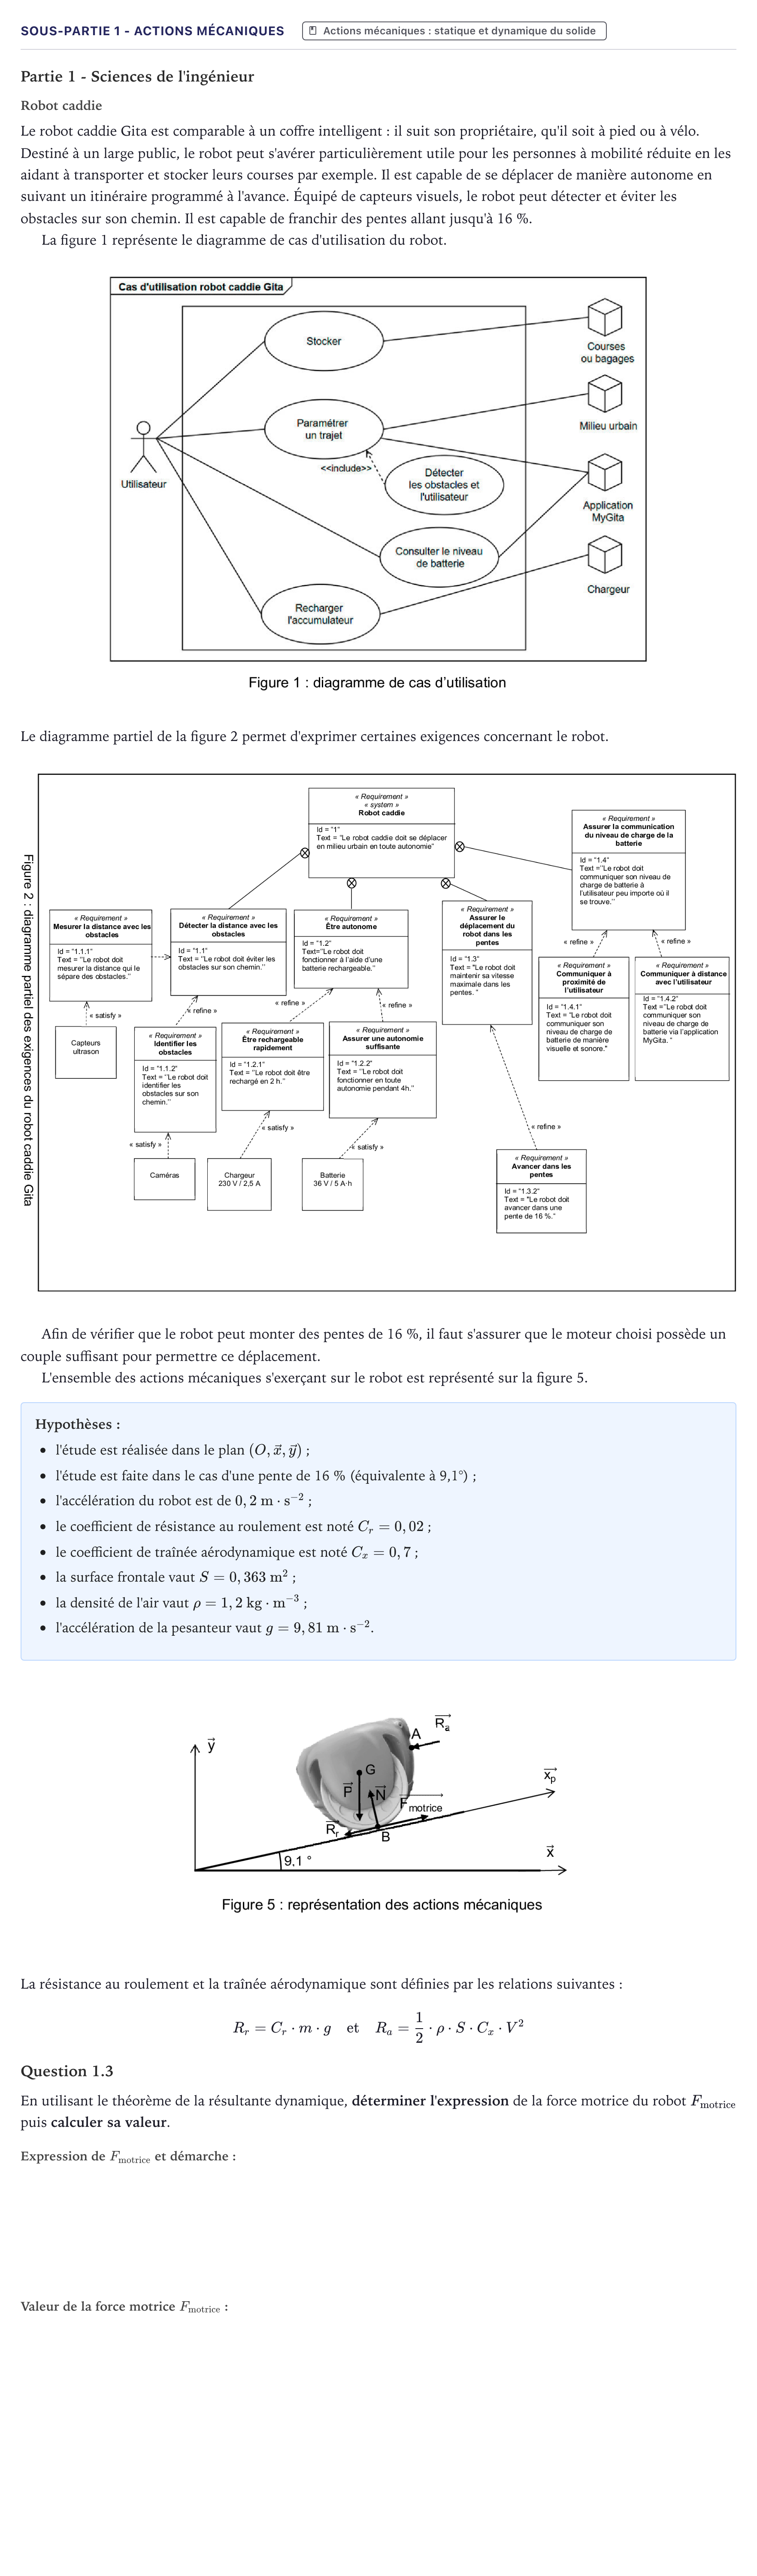
Le diagramme partiel de la figure 2 permet d'exprimer certaines exigences concernant le robot.
Afin de vérifier que le robot peut monter des pentes de 16 %, il faut s'assurer que le moteur choisi possède un couple suffisant pour permettre ce déplacement.
L'ensemble des actions mécaniques s'exerçant sur le robot est représenté sur la figure 5.
Hypothèses:
l'étude est réalisée dans le plan ;
l'étude est faite dans le cas d'une pente de 16 % (équivalente à 9,1°);
l'accélération du robot est de ;
le coefficient de résistance au roulement est noté ;
le coefficient de traînée aérodynamique est noté ;
la surface frontale vaut ;
la densité de l'air vaut ;
l'accélération de la pesanteur vaut .
La résistance au roulement et la traînée aérodynamique sont définies par les relations suivantes:
Question 1.3
En utilisant le théorème de la résultante dynamique, déterminer l'expression de la force motrice du robot puis calculer sa valeur.
Corrigé
Corrigé proposé par AprenAI (non officiel)
En utilisant le théorème de la résultante dynamique, déterminer l'expression de la force motrice du robot F_motrice
Réponse :
La réponse de la question restante et l’explication pas à pas sont réservées aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 1 - Questions 1.2 et 1.4 · Métropole 2026 (sujet 1) · Exercice Sous-partie 1 - Actions mécaniques et flottabilité · Métropole 2025 (sujet 1) ›
Plus d’exercices d’Actions mécaniques : statique et dynamique du solide
- Exercice Sous-partie 1 - Questions 1.2 et 1.4 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques et flottabilité · Métropole 2025 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques : statique et… · Métropole 2025 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques · Métropole 2025 (sujet 2)
- Exercice Questions 1.2 à 1.5 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques et dynamique · Métropole 1 remplacement 2024
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2024 (sujet 2)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 2)