Exercice Sous-partie 2 - Actions mécaniques et dynamique · Bac Sciences de l'Ingénieur Métropole 1 remplacement 2024
Thème : Actions mécaniques : statique et dynamique du solide · Tiré du sujet Métropole France 1 remplacement (2024)
Énoncé
Sous-partie 2
Vérification d'une performance
L’objectif de cette sous-partie est de vérifier que le robot chargé peut se déplacer à la vitesse exigée par le constructeur.
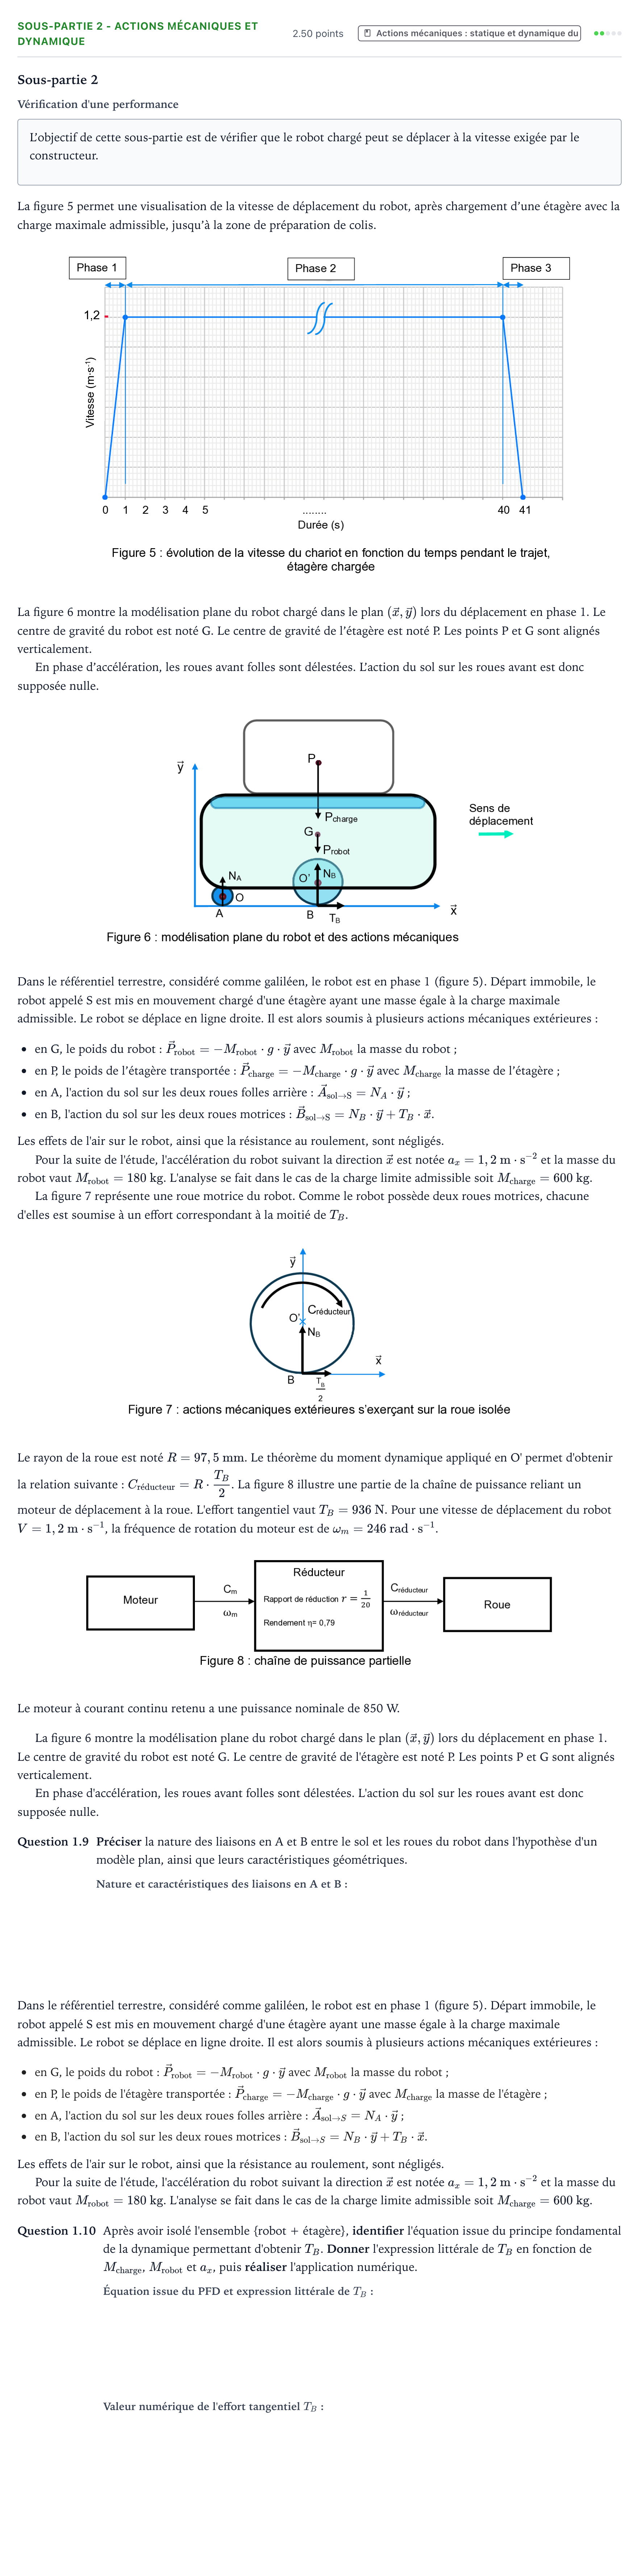
La figure 5 permet une visualisation de la vitesse de déplacement du robot, après chargement d’une étagère avec la charge maximale admissible, jusqu’à la zone de préparation de colis.
La figure 6 montre la modélisation plane du robot chargé dans le plan lors du déplacement en phase 1. Le centre de gravité du robot est noté G. Le centre de gravité de l’étagère est noté P. Les points P et G sont alignés verticalement.
En phase d’accélération, les roues avant folles sont délestées. L’action du sol sur les roues avant est donc supposée nulle.
Dans le référentiel terrestre, considéré comme galiléen, le robot est en phase 1 (figure 5). Départ immobile, le robot appelé S est mis en mouvement chargé d'une étagère ayant une masse égale à la charge maximale admissible. Le robot se déplace en ligne droite. Il est alors soumis à plusieurs actions mécaniques extérieures:
en G, le poids du robot: avec la masse du robot;
en P, le poids de l’étagère transportée: avec la masse de l’étagère;
en A, l'action du sol sur les deux roues folles arrière: ;
en B, l'action du sol sur les deux roues motrices: .
Les effets de l'air sur le robot, ainsi que la résistance au roulement, sont négligés.
Pour la suite de l'étude, l'accélération du robot suivant la direction est notée et la masse du robot vaut . L'analyse se fait dans le cas de la charge limite admissible soit .
La figure 7 représente une roue motrice du robot. Comme le robot possède deux roues motrices, chacune d'elles est soumise à un effort correspondant à la moitié de .
Le rayon de la roue est noté . Le théorème du moment dynamique appliqué en O' permet d'obtenir la relation suivante: . La figure 8 illustre une partie de la chaîne de puissance reliant un moteur de déplacement à la roue. L'effort tangentiel vaut . Pour une vitesse de déplacement du robot , la fréquence de rotation du moteur est de .
Le moteur à courant continu retenu a une puissance nominale de 850 W.
La figure 6 montre la modélisation plane du robot chargé dans le plan lors du déplacement en phase 1. Le centre de gravité du robot est noté G. Le centre de gravité de l'étagère est noté P. Les points P et G sont alignés verticalement.
En phase d'accélération, les roues avant folles sont délestées. L'action du sol sur les roues avant est donc supposée nulle.
Question 1.9
Préciser la nature des liaisons en A et B entre le sol et les roues du robot dans l'hypothèse d'un modèle plan, ainsi que leurs caractéristiques géométriques.
Dans le référentiel terrestre, considéré comme galiléen, le robot est en phase 1 (figure 5). Départ immobile, le robot appelé S est mis en mouvement chargé d'une étagère ayant une masse égale à la charge maximale admissible. Le robot se déplace en ligne droite. Il est alors soumis à plusieurs actions mécaniques extérieures:
en G, le poids du robot: avec la masse du robot;
en P, le poids de l'étagère transportée: avec la masse de l'étagère;
en A, l'action du sol sur les deux roues folles arrière: ;
en B, l'action du sol sur les deux roues motrices: .
Les effets de l'air sur le robot, ainsi que la résistance au roulement, sont négligés.
Pour la suite de l'étude, l'accélération du robot suivant la direction est notée et la masse du robot vaut . L'analyse se fait dans le cas de la charge limite admissible soit .
Question 1.10
Après avoir isolé l'ensemble {robot + étagère}, identifier l'équation issue du principe fondamental de la dynamique permettant d'obtenir . Donner l'expression littérale de en fonction de , et , puis réaliser l'application numérique.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.9 : Préciser la nature des liaisons en A et B entre le sol et les roues du robot dans l'hypothèse d'un modèle plan, ainsi que leurs caractéristiques géométriques.
Réponse : Liaisons ponctuelles de normales et .
Question 1.10 : Après avoir isolé l'ensemble {robot + étagère}, identifier l'équation issue du principe fondamental de la dynamique permettant d'obtenir TB. Donner l'expression littérale de TB en fonction de Mcharge, Mrobot et ax.
Réponse :
Question 1.10 : Réaliser l'application numérique de TB.
Réponse : 936 N / 93.6 daN
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Questions 1.2 à 1.5 · Métropole 2024 (sujet 1) · Exercice Sous-partie 1 - Actions mécaniques · Métropole 2024 (sujet 2) ›
Plus d’exercices d’Actions mécaniques : statique et dynamique du solide
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2026 (sujet 2)
- Exercice Sous-partie 1 - Actions mécaniques et flottabilité · Métropole 2025 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques : statique et… · Métropole 2025 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques · Métropole 2025 (sujet 2)
- Exercice Questions 1.2 à 1.5 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2024 (sujet 2)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 2)
- Exercice Sous-partie 2 – Choix A : Validation de la soluti… · Métropole 2022 (sujet 1)