Exercice Sous-partie 1 - Actions mécaniques et flottabilité · Bac Sciences de l'Ingénieur Métropole 2025 (sujet 1)
Thème : Actions mécaniques : statique et dynamique du solide · Tiré du sujet Métropole France 1 (2025)
Énoncé
Partie 1 - Sciences de l'ingénieur
Drone de prises de vues sous-marines
L’étude porte sur un drone submersible permettant de faire des prises de vues sous-marines en haute qualité jusqu’à une profondeur de 150 m, dans une plage de température de -5°C à +35°C. Ce drone embarque une batterie qui lui confère une autonomie importante. Utilisé dans de nombreux domaines tels que l’aquaculture, la défense, les énergies offshore ou l’inspection de navires, il permet aux utilisateurs de rester à la surface de l’eau tout en réalisant des inspections sous-marines.
Le drone est relié par un câble extra-souple à un module de surface (figure 1). Ce câble transmet de manière bi-directionnelle les informations liées au contrôle du drone et à la prise de vue.
Un module de surface est intégré dans l’enrouleur du câble et est connectable, via une liaison WiFi, à un terminal mobile (Android ou iOS) sur lequel une application dédiée réalise l’interface homme-machine permettant:
la transmission des images et la visualisation en temps-réel;
le pilotage du drone.
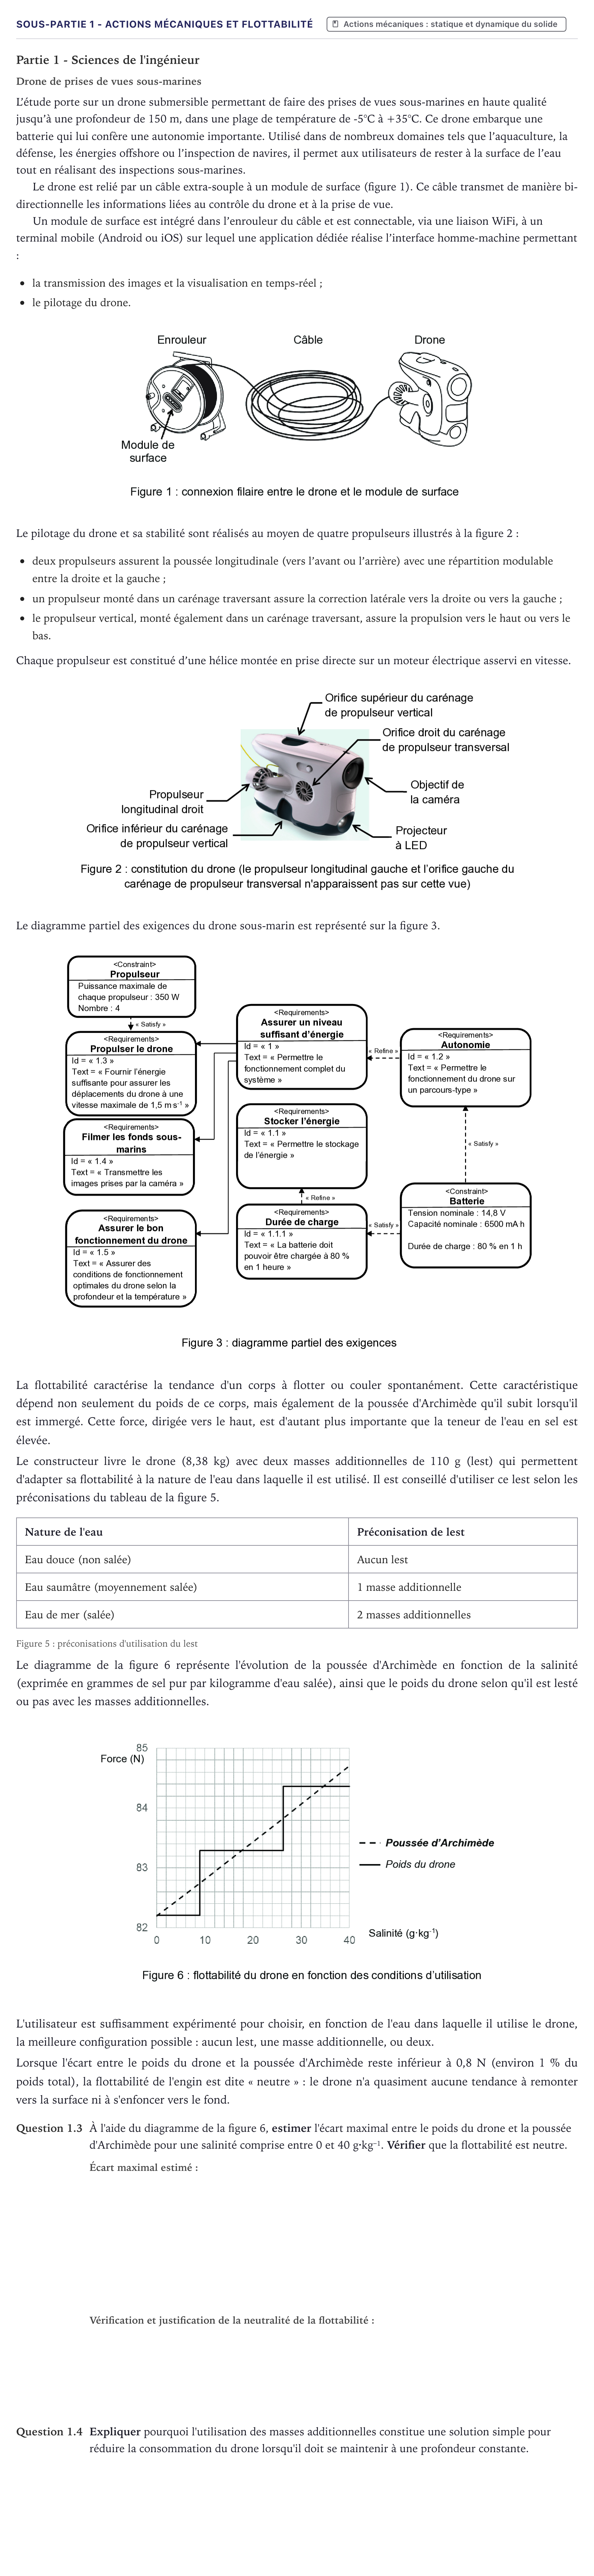
Le pilotage du drone et sa stabilité sont réalisés au moyen de quatre propulseurs illustrés à la figure 2:
deux propulseurs assurent la poussée longitudinale (vers l’avant ou l’arrière) avec une répartition modulable entre la droite et la gauche;
un propulseur monté dans un carénage traversant assure la correction latérale vers la droite ou vers la gauche;
le propulseur vertical, monté également dans un carénage traversant, assure la propulsion vers le haut ou vers le bas.
Chaque propulseur est constitué d’une hélice montée en prise directe sur un moteur électrique asservi en vitesse.
Le diagramme partiel des exigences du drone sous-marin est représenté sur la figure 3.
La flottabilité caractérise la tendance d'un corps à flotter ou couler spontanément. Cette caractéristique dépend non seulement du poids de ce corps, mais également de la poussée d'Archimède qu'il subit lorsqu'il est immergé. Cette force, dirigée vers le haut, est d'autant plus importante que la teneur de l'eau en sel est élevée.
Le constructeur livre le drone (8,38 kg) avec deux masses additionnelles de 110 g (lest) qui permettent d'adapter sa flottabilité à la nature de l'eau dans laquelle il est utilisé. Il est conseillé d'utiliser ce lest selon les préconisations du tableau de la figure 5.
Nature de l'eau · Préconisation de lest
Eau douce (non salée) · Aucun lest
Eau saumâtre (moyennement salée) · 1 masse additionnelle
Eau de mer (salée) · 2 masses additionnelles
Figure 5: préconisations d'utilisation du lest
Le diagramme de la figure 6 représente l'évolution de la poussée d'Archimède en fonction de la salinité (exprimée en grammes de sel pur par kilogramme d'eau salée), ainsi que le poids du drone selon qu'il est lesté ou pas avec les masses additionnelles.
L'utilisateur est suffisamment expérimenté pour choisir, en fonction de l'eau dans laquelle il utilise le drone, la meilleure configuration possible: aucun lest, une masse additionnelle, ou deux.
Lorsque l'écart entre le poids du drone et la poussée d'Archimède reste inférieur à 0,8 N (environ 1 % du poids total), la flottabilité de l'engin est dite « neutre »: le drone n'a quasiment aucune tendance à remonter vers la surface ni à s'enfoncer vers le fond.
Question 1.3
À l'aide du diagramme de la figure 6, estimer l'écart maximal entre le poids du drone et la poussée d'Archimède pour une salinité comprise entre 0 et 40 g·kg⁻¹. Vérifier que la flottabilité est neutre.
Question 1.4
Expliquer pourquoi l'utilisation des masses additionnelles constitue une solution simple pour réduire la consommation du drone lorsqu'il doit se maintenir à une profondeur constante.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.3 - Estimer l'écart maximal entre le poids du drone et la poussée d'Archimède :
Réponse : 0,5 N
Question 1.3 - Vérifier que la flottabilité est neutre :
Réponse : L'écart maximal trouvé (environ 0,5 N) est inférieur au seuil de 0,8 N, la flottabilité est donc neutre.
Question 1.4 - Expliquer pourquoi l'utilisation des masses additionnelles constitue une solution simple pour réduire la consommation du drone lorsqu'il doit se maintenir à une profondeur constante :
Réponse : En ajustant le poids du drone au plus près de la poussée d'Archimède (moins de 1 % d'écart), le drone est en équilibre selon l'axe vertical sans avoir besoin de faire fonctionner le propulseur vertical.
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 1 - Actions mécaniques · Métropole 2026 (sujet 2) · Exercice Sous-partie 2 - Actions mécaniques : statique et… · Métropole 2025 (sujet 1) ›
Plus d’exercices d’Actions mécaniques : statique et dynamique du solide
- Exercice Sous-partie 1 - Questions 1.2 et 1.4 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2026 (sujet 2)
- Exercice Sous-partie 2 - Actions mécaniques : statique et… · Métropole 2025 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques · Métropole 2025 (sujet 2)
- Exercice Questions 1.2 à 1.5 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques et dynamique · Métropole 1 remplacement 2024
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2024 (sujet 2)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 2)