Exercice Sous-partie 1 - Actions mécaniques · Bac Sciences de l'Ingénieur Métropole 2024 (sujet 2)
Thème : Actions mécaniques : statique et dynamique du solide · Tiré du sujet Métropole France 2 (2024)
Énoncé
Partie 1 - Sciences de l'ingénieur
Attelle de rééducation d'épaule
Mise en situation
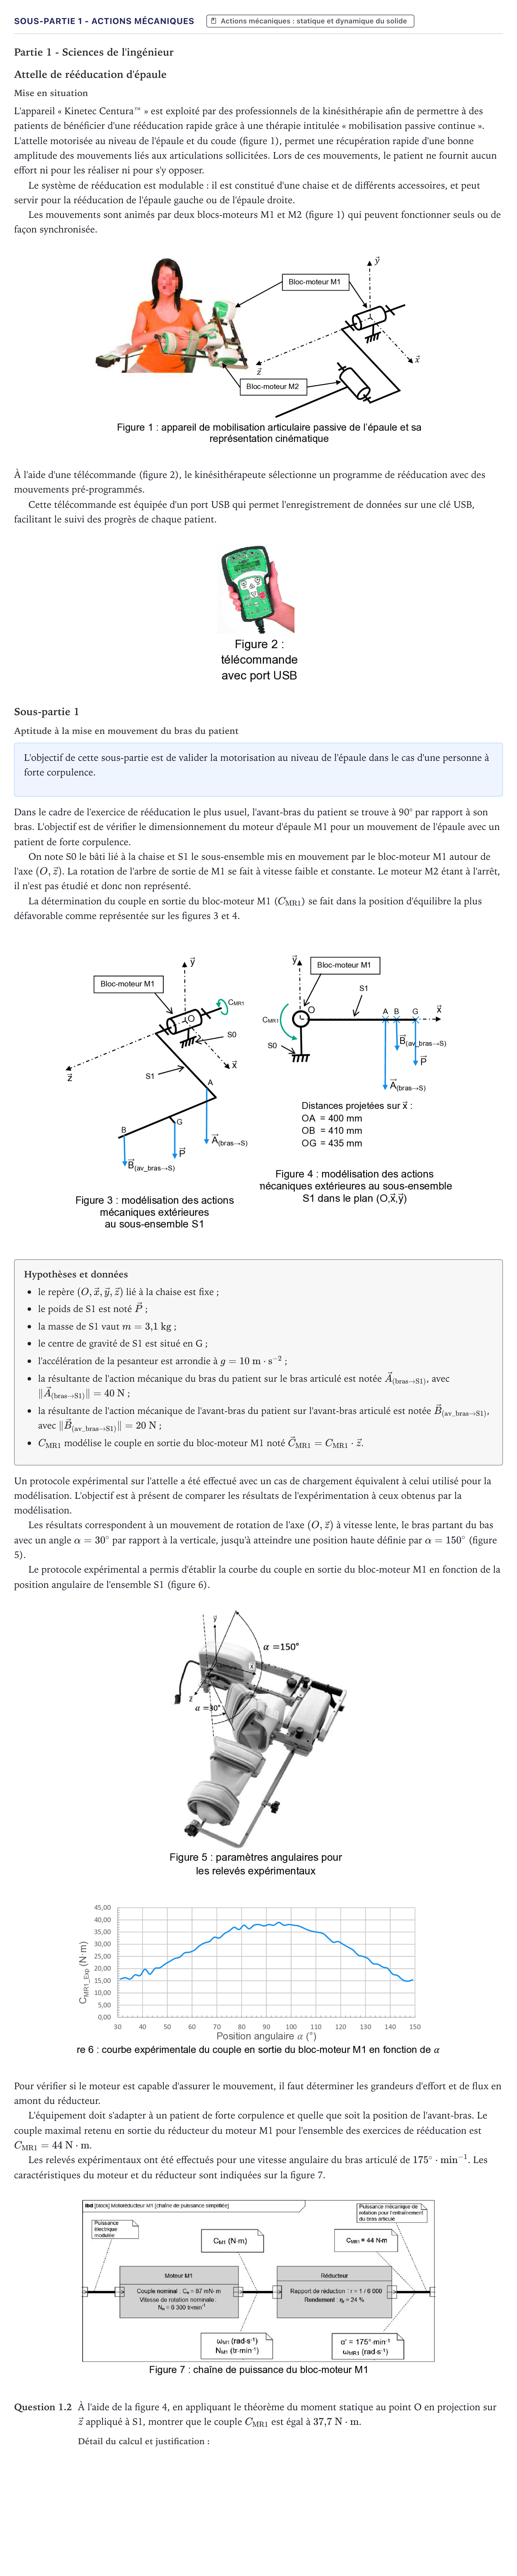
L'appareil « Kinetec Centura™ » est exploité par des professionnels de la kinésithérapie afin de permettre à des patients de bénéficier d'une rééducation rapide grâce à une thérapie intitulée « mobilisation passive continue ». L'attelle motorisée au niveau de l'épaule et du coude (figure 1), permet une récupération rapide d'une bonne amplitude des mouvements liés aux articulations sollicitées. Lors de ces mouvements, le patient ne fournit aucun effort ni pour les réaliser ni pour s'y opposer.
Le système de rééducation est modulable: il est constitué d'une chaise et de différents accessoires, et peut servir pour la rééducation de l'épaule gauche ou de l'épaule droite.
Les mouvements sont animés par deux blocs-moteurs M1 et M2 (figure 1) qui peuvent fonctionner seuls ou de façon synchronisée.
À l'aide d'une télécommande (figure 2), le kinésithérapeute sélectionne un programme de rééducation avec des mouvements pré-programmés.
Cette télécommande est équipée d'un port USB qui permet l'enregistrement de données sur une clé USB, facilitant le suivi des progrès de chaque patient.
Sous-partie 1
Aptitude à la mise en mouvement du bras du patient
L'objectif de cette sous-partie est de valider la motorisation au niveau de l'épaule dans le cas d'une personne à forte corpulence.
Dans le cadre de l'exercice de rééducation le plus usuel, l'avant-bras du patient se trouve à 90° par rapport à son bras. L'objectif est de vérifier le dimensionnement du moteur d'épaule M1 pour un mouvement de l'épaule avec un patient de forte corpulence.
On note S0 le bâti lié à la chaise et S1 le sous-ensemble mis en mouvement par le bloc-moteur M1 autour de l'axe . La rotation de l'arbre de sortie de M1 se fait à vitesse faible et constante. Le moteur M2 étant à l'arrêt, il n'est pas étudié et donc non représenté.
La détermination du couple en sortie du bloc-moteur M1 () se fait dans la position d'équilibre la plus défavorable comme représentée sur les figures 3 et 4.
Hypothèses et données
le repère lié à la chaise est fixe;
le poids de S1 est noté ;
la masse de S1 vaut ;
le centre de gravité de S1 est situé en G;
l'accélération de la pesanteur est arrondie à ;
la résultante de l'action mécanique du bras du patient sur le bras articulé est notée , avec ;
la résultante de l'action mécanique de l'avant-bras du patient sur l'avant-bras articulé est notée , avec ;
modélise le couple en sortie du bloc-moteur M1 noté .
Un protocole expérimental sur l'attelle a été effectué avec un cas de chargement équivalent à celui utilisé pour la modélisation. L'objectif est à présent de comparer les résultats de l'expérimentation à ceux obtenus par la modélisation.
Les résultats correspondent à un mouvement de rotation de l'axe à vitesse lente, le bras partant du bas avec un angle par rapport à la verticale, jusqu'à atteindre une position haute définie par (figure 5).
Le protocole expérimental a permis d'établir la courbe du couple en sortie du bloc-moteur M1 en fonction de la position angulaire de l'ensemble S1 (figure 6).
Pour vérifier si le moteur est capable d'assurer le mouvement, il faut déterminer les grandeurs d'effort et de flux en amont du réducteur.
L'équipement doit s'adapter à un patient de forte corpulence et quelle que soit la position de l'avant-bras. Le couple maximal retenu en sortie du réducteur du moteur M1 pour l'ensemble des exercices de rééducation est .
Les relevés expérimentaux ont été effectués pour une vitesse angulaire du bras articulé de . Les caractéristiques du moteur et du réducteur sont indiquées sur la figure 7.
Question 1.2
À l'aide de la figure 4, en appliquant le théorème du moment statique au point O en projection sur appliqué à S1, montrer que le couple est égal à .
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.2 : À l'aide de la figure 4, en appliquant le théorème du moment statique au point O en projection sur appliqué à S1, montrer que le couple est égal à .
Réponse :
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 2 - Actions mécaniques et dynamique · Métropole 1 remplacement 2024 · Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 1) ›
Plus d’exercices d’Actions mécaniques : statique et dynamique du solide
- Exercice Sous-partie 1 - Actions mécaniques et flottabilité · Métropole 2025 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques : statique et… · Métropole 2025 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques · Métropole 2025 (sujet 2)
- Exercice Questions 1.2 à 1.5 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques et dynamique · Métropole 1 remplacement 2024
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 2)
- Exercice Sous-partie 2 – Choix A : Validation de la soluti… · Métropole 2022 (sujet 1)
- Exercice Sous-partie 2 - Choix A · Métropole 1 remplacement 2022