Exercice Sous-partie 1 - Actions mécaniques · Bac Sciences de l'Ingénieur Métropole 2023 (sujet 2)
Thème : Actions mécaniques : statique et dynamique du solide · Tiré du sujet Métropole France 2 (2023)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot horticole
Le robot horticole Trooper (figure 1) est un robot autonome chargé de transporter des pots de fleurs. Il s'acquitte des tâches répétitives et pénibles de manutention en toute autonomie, telles que représentées figure 2:
le distançage qui consiste à écarter les pots au printemps pour que les plantes aient la place de s'épanouir;
le resserrage qui consiste à resserrer les pots à l'automne afin que les plantes se tiennent chaud et qu'il soit plus facile de les bâcher;
le transfert de planche de production qui consiste à déplacer des ensembles de pots d'un endroit à un autre.
Ce robot est constitué:
d'une batterie Li-Ion;
d'un châssis motorisé par deux moteurs à courant continu commandés indépendamment;
d'un magasin de stockage pouvant accueillir six pots de deux litres ou six pots de quatre litres ou trois pots de dix litres;
d'une pince de serrage munie de bras afin de saisir les pots;
d'un système de levage permettant la translation circulaire du pot (le mouvement est imposé par un motoréducteur associé à un système pignon-chaîne).
Le diagramme des exigences est présenté sur la figure 3.
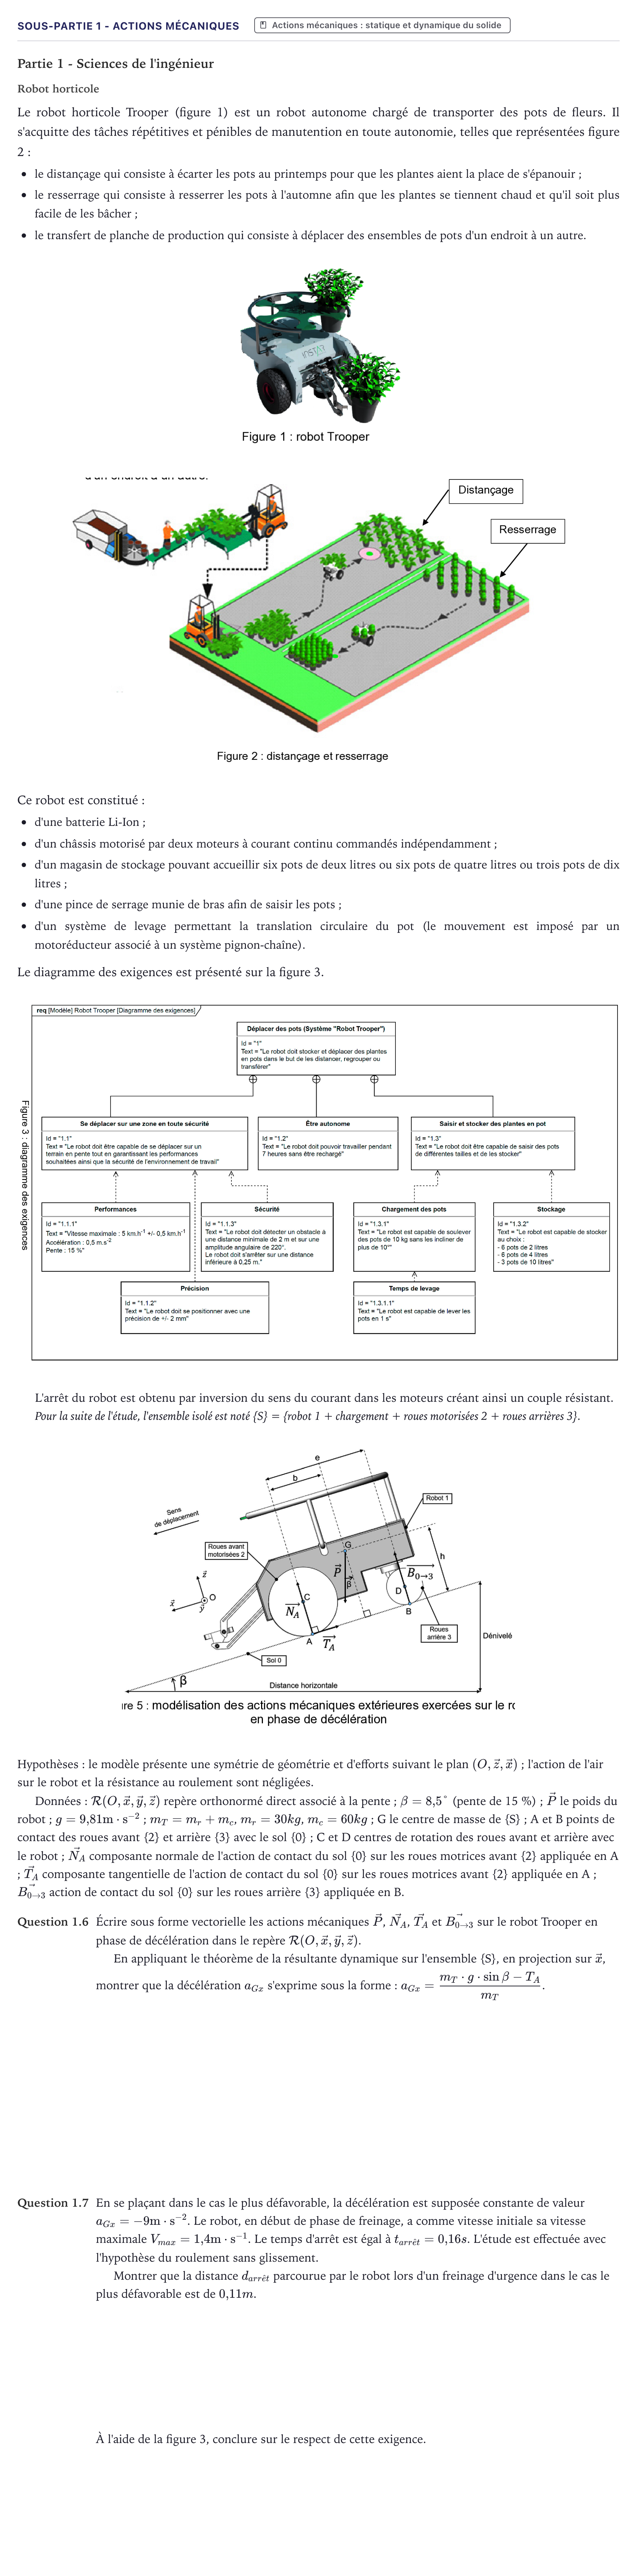
L'arrêt du robot est obtenu par inversion du sens du courant dans les moteurs créant ainsi un couple résistant.
Pour la suite de l'étude, l'ensemble isolé est noté {S} = {robot 1 + chargement + roues motorisées 2 + roues arrières 3}.
Hypothèses: le modèle présente une symétrie de géométrie et d'efforts suivant le plan ; l'action de l'air sur le robot et la résistance au roulement sont négligées.
Données: repère orthonormé direct associé à la pente; (pente de 15 %); le poids du robot; ; , , ; G le centre de masse de {S}; A et B points de contact des roues avant {2} et arrière {3} avec le sol {0}; C et D centres de rotation des roues avant et arrière avec le robot; composante normale de l'action de contact du sol {0} sur les roues motrices avant {2} appliquée en A; composante tangentielle de l'action de contact du sol {0} sur les roues motrices avant {2} appliquée en A; action de contact du sol {0} sur les roues arrière {3} appliquée en B.
Question 1.6
Écrire sous forme vectorielle les actions mécaniques , , et sur le robot Trooper en phase de décélération dans le repère .
En appliquant le théorème de la résultante dynamique sur l'ensemble {S}, en projection sur , montrer que la décélération s'exprime sous la forme: .
Question 1.7
En se plaçant dans le cas le plus défavorable, la décélération est supposée constante de valeur . Le robot, en début de phase de freinage, a comme vitesse initiale sa vitesse maximale . Le temps d'arrêt est égal à . L'étude est effectuée avec l'hypothèse du roulement sans glissement.
Montrer que la distance parcourue par le robot lors d'un freinage d'urgence dans le cas le plus défavorable est de .
À l'aide de la figure 3, conclure sur le respect de cette exigence.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Écrire sous forme vectorielle les actions mécaniques P, N_A, T_A et B0→3, puis montrer que .
Réponse : D'après le principe fondamental de la dynamique, théorème de la résultante dynamique sur :
Montrer que la distance d'arrêt parcourue lors d'un freinage d'urgence dans le cas le plus défavorable est de 0,11 m.
Réponse :
À l'aide de la figure 3, conclure sur le respect de cette exigence.
Réponse : D'après l'exigence 1.1.3, l'arrêt doit s'effectuer sur une distance inférieure à 0,25 m. Cette exigence est satisfaite d'après les calculs précédents (0,11 m < 0,25 m).
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 3 - Actions mécaniques · Métropole 2023 (sujet 1) · Exercice Sous-partie 2 – Choix A : Validation de la soluti… · Métropole 2022 (sujet 1) ›
Plus d’exercices d’Actions mécaniques : statique et dynamique du solide
- Exercice Questions 1.2 à 1.5 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques et dynamique · Métropole 1 remplacement 2024
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2024 (sujet 2)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 2 – Choix A : Validation de la soluti… · Métropole 2022 (sujet 1)
- Exercice Sous-partie 2 - Choix A · Métropole 1 remplacement 2022
- Exercice Sous-partie 2 (choix A) - Actions mécaniques et é… · Métropole 2022 (sujet 2)
- Exercice Sous-partie 2 (choix A) - Validation de la capaci… · Métropole 2 remplacement 2022
- Exercice Sous-partie 2 (Choix 1) - Statique du solide · Métropole Candidat libre 2021 (sujet 1)