Exercice Sous-partie 2 - Actions mécaniques : statique et… · Bac Sciences de l'Ingénieur Métropole 2025 (sujet 1)
Thème : Actions mécaniques : statique et dynamique du solide · Tiré du sujet Métropole France 1 (2025)
Énoncé
Partie 1 - Sciences de l'ingénieur
Drone de prises de vues sous-marines
L’étude porte sur un drone submersible permettant de faire des prises de vues sous-marines en haute qualité jusqu’à une profondeur de 150 m, dans une plage de température de -5°C à +35°C. Ce drone embarque une batterie qui lui confère une autonomie importante. Utilisé dans de nombreux domaines tels que l’aquaculture, la défense, les énergies offshore ou l’inspection de navires, il permet aux utilisateurs de rester à la surface de l’eau tout en réalisant des inspections sous-marines.
Le drone est relié par un câble extra-souple à un module de surface (figure 1). Ce câble transmet de manière bi-directionnelle les informations liées au contrôle du drone et à la prise de vue.
Un module de surface est intégré dans l’enrouleur du câble et est connectable, via une liaison WiFi, à un terminal mobile (Android ou iOS) sur lequel une application dédiée réalise l’interface homme-machine permettant:
la transmission des images et la visualisation en temps-réel;
le pilotage du drone.
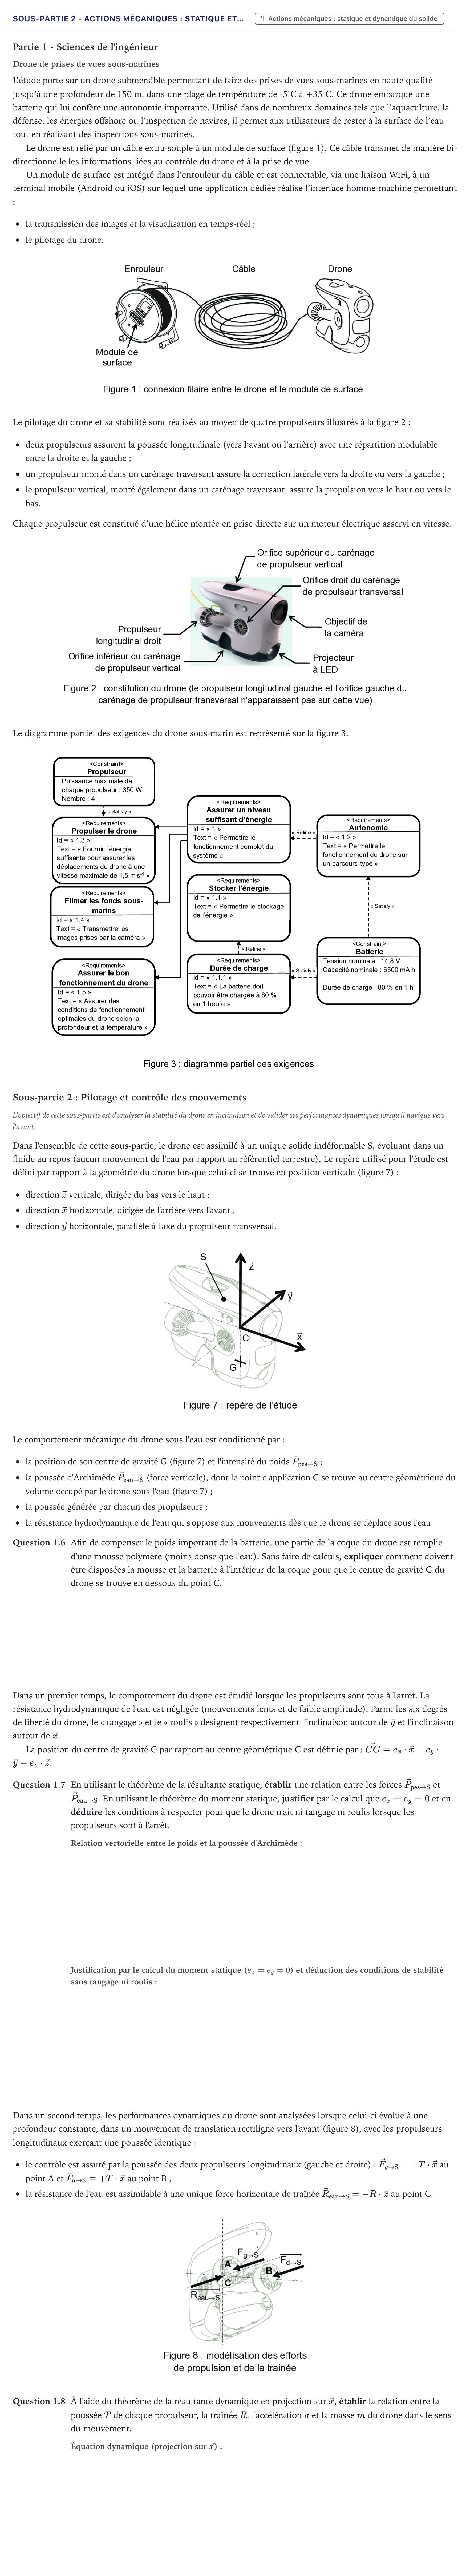
Le pilotage du drone et sa stabilité sont réalisés au moyen de quatre propulseurs illustrés à la figure 2:
deux propulseurs assurent la poussée longitudinale (vers l’avant ou l’arrière) avec une répartition modulable entre la droite et la gauche;
un propulseur monté dans un carénage traversant assure la correction latérale vers la droite ou vers la gauche;
le propulseur vertical, monté également dans un carénage traversant, assure la propulsion vers le haut ou vers le bas.
Chaque propulseur est constitué d’une hélice montée en prise directe sur un moteur électrique asservi en vitesse.
Le diagramme partiel des exigences du drone sous-marin est représenté sur la figure 3.
Sous-partie 2: Pilotage et contrôle des mouvements
L'objectif de cette sous-partie est d'analyser la stabilité du drone en inclinaison et de valider ses performances dynamiques lorsqu'il navigue vers l'avant.
Dans l'ensemble de cette sous-partie, le drone est assimilé à un unique solide indéformable S, évoluant dans un fluide au repos (aucun mouvement de l'eau par rapport au référentiel terrestre). Le repère utilisé pour l'étude est défini par rapport à la géométrie du drone lorsque celui-ci se trouve en position verticale (figure 7):
direction verticale, dirigée du bas vers le haut;
direction horizontale, dirigée de l'arrière vers l'avant;
direction horizontale, parallèle à l'axe du propulseur transversal.
Le comportement mécanique du drone sous l'eau est conditionné par:
la position de son centre de gravité G (figure 7) et l'intensité du poids ;
la poussée d'Archimède (force verticale), dont le point d'application C se trouve au centre géométrique du volume occupé par le drone sous l'eau (figure 7);
la poussée générée par chacun des propulseurs;
la résistance hydrodynamique de l'eau qui s'oppose aux mouvements dès que le drone se déplace sous l'eau.
Question 1.6
Afin de compenser le poids important de la batterie, une partie de la coque du drone est remplie d'une mousse polymère (moins dense que l'eau). Sans faire de calculs, expliquer comment doivent être disposées la mousse et la batterie à l'intérieur de la coque pour que le centre de gravité G du drone se trouve en dessous du point C.
Dans un premier temps, le comportement du drone est étudié lorsque les propulseurs sont tous à l'arrêt. La résistance hydrodynamique de l'eau est négligée (mouvements lents et de faible amplitude). Parmi les six degrés de liberté du drone, le « tangage » et le « roulis » désignent respectivement l'inclinaison autour de et l'inclinaison autour de .
La position du centre de gravité G par rapport au centre géométrique C est définie par: .
Question 1.7
En utilisant le théorème de la résultante statique, établir une relation entre les forces et . En utilisant le théorème du moment statique, justifier par le calcul que et en déduire les conditions à respecter pour que le drone n'ait ni tangage ni roulis lorsque les propulseurs sont à l'arrêt.
Dans un second temps, les performances dynamiques du drone sont analysées lorsque celui-ci évolue à une profondeur constante, dans un mouvement de translation rectiligne vers l'avant (figure 8), avec les propulseurs longitudinaux exerçant une poussée identique:
le contrôle est assuré par la poussée des deux propulseurs longitudinaux (gauche et droite): au point A et au point B;
la résistance de l'eau est assimilable à une unique force horizontale de traînée au point C.
Question 1.8
À l'aide du théorème de la résultante dynamique en projection sur , établir la relation entre la poussée de chaque propulseur, la traînée , l'accélération et la masse du drone dans le sens du mouvement.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.6 : Sans faire de calculs, expliquer comment doivent être disposées la mousse et la batterie à l'intérieur de la coque pour que le centre de gravité G du drone se trouve en dessous du point C.
Réponse : Mettre la mousse (légère) dans la partie haute et la batterie (lourde) dans la partie basse.
Question 1.7 (relation statique) : En utilisant le théorème de la résultante statique, établir une relation entre les forces et .
Réponse :
Question 1.7 (moment statique) : En utilisant le théorème du moment statique justifier par le calcul que et en déduire les conditions à respecter pour que le drone n'ait ni tangage ni roulis lorsque les propulseurs sont à l'arrêt.
Réponse : , G doit être à la verticale de C dans le plan de symétrie.
Question 1.8 : À l'aide du théorème de la résultante dynamique en projection sur , établir la relation entre la poussée T de chaque propulseur, la traînée R, l'accélération a et la masse m du drone dans le sens du mouvement.
Réponse :
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 1 - Actions mécaniques et flottabilité · Métropole 2025 (sujet 1) · Exercice Sous-partie 2 - Actions mécaniques · Métropole 2025 (sujet 2) ›
Plus d’exercices d’Actions mécaniques : statique et dynamique du solide
- Exercice Sous-partie 1 - Questions 1.2 et 1.4 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2026 (sujet 2)
- Exercice Sous-partie 1 - Actions mécaniques et flottabilité · Métropole 2025 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques · Métropole 2025 (sujet 2)
- Exercice Questions 1.2 à 1.5 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 2 - Actions mécaniques et dynamique · Métropole 1 remplacement 2024
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2024 (sujet 2)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Actions mécaniques · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Actions mécaniques · Métropole 2023 (sujet 2)