Exercice Sous-partie 1 - Questions 1.2 à 1.5 · Bac Sciences de l'Ingénieur Métropole 1 remplacement 2025
Thème : Chaîne de puissance mécanique : cinématique et transmission de mouvement · Tiré du sujet Métropole France 1 remplacement (2025)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot d'assistance à la mobilité
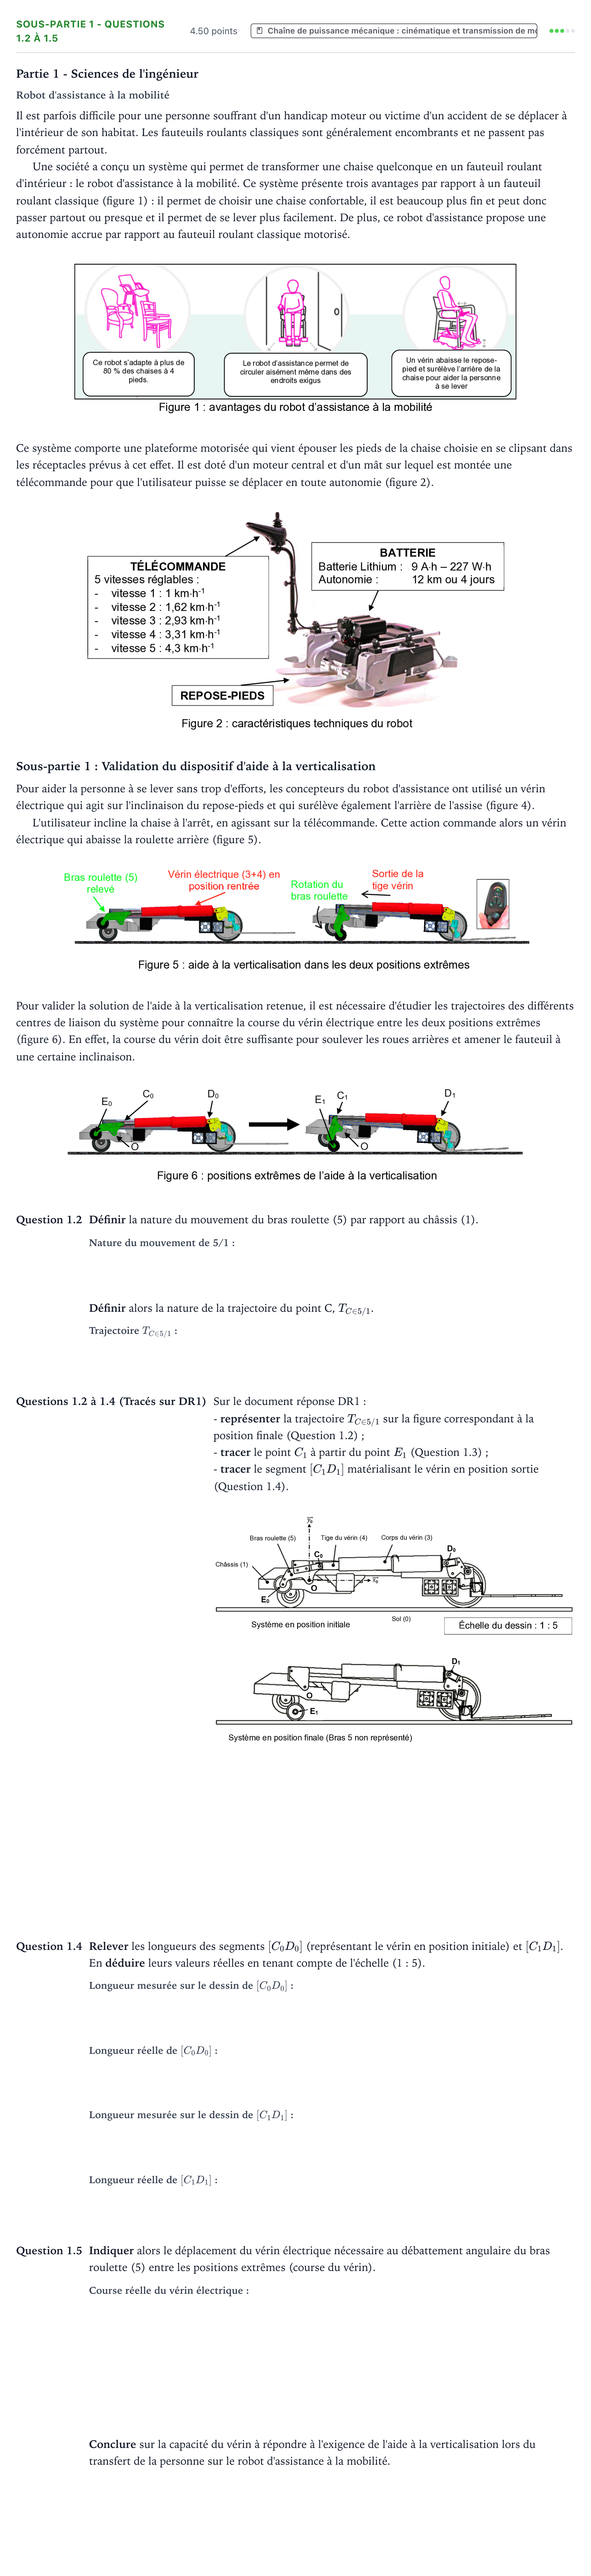
Il est parfois difficile pour une personne souffrant d'un handicap moteur ou victime d'un accident de se déplacer à l'intérieur de son habitat. Les fauteuils roulants classiques sont généralement encombrants et ne passent pas forcément partout.
Une société a conçu un système qui permet de transformer une chaise quelconque en un fauteuil roulant d'intérieur: le robot d'assistance à la mobilité. Ce système présente trois avantages par rapport à un fauteuil roulant classique (figure 1): il permet de choisir une chaise confortable, il est beaucoup plus fin et peut donc passer partout ou presque et il permet de se lever plus facilement. De plus, ce robot d'assistance propose une autonomie accrue par rapport au fauteuil roulant classique motorisé.
Ce système comporte une plateforme motorisée qui vient épouser les pieds de la chaise choisie en se clipsant dans les réceptacles prévus à cet effet. Il est doté d'un moteur central et d'un mât sur lequel est montée une télécommande pour que l'utilisateur puisse se déplacer en toute autonomie (figure 2).
Sous-partie 1: Validation du dispositif d'aide à la verticalisation
Pour aider la personne à se lever sans trop d'efforts, les concepteurs du robot d'assistance ont utilisé un vérin électrique qui agit sur l'inclinaison du repose-pieds et qui surélève également l'arrière de l'assise (figure 4).
L'utilisateur incline la chaise à l'arrêt, en agissant sur la télécommande. Cette action commande alors un vérin électrique qui abaisse la roulette arrière (figure 5).
Pour valider la solution de l'aide à la verticalisation retenue, il est nécessaire d'étudier les trajectoires des différents centres de liaison du système pour connaître la course du vérin électrique entre les deux positions extrêmes (figure 6). En effet, la course du vérin doit être suffisante pour soulever les roues arrières et amener le fauteuil à une certaine inclinaison.
Question 1.2
Définir la nature du mouvement du bras roulette (5) par rapport au châssis (1).
Définir alors la nature de la trajectoire du point C, .
Questions 1.2 à 1.4 (Tracés sur DR1)
Sur le document réponse DR1:
- représenter la trajectoire sur la figure correspondant à la position finale (Question 1.2);
- tracer le point à partir du point (Question 1.3);
- tracer le segment matérialisant le vérin en position sortie (Question 1.4).
Question 1.4
Relever les longueurs des segments (représentant le vérin en position initiale) et . En déduire leurs valeurs réelles en tenant compte de l'échelle (1: 5).
Question 1.5
Indiquer alors le déplacement du vérin électrique nécessaire au débattement angulaire du bras roulette (5) entre les positions extrêmes (course du vérin).
Conclure sur la capacité du vérin à répondre à l'exigence de l'aide à la verticalisation lors du transfert de la personne sur le robot d'assistance à la mobilité.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.2 : Définir la nature du mouvement du bras roulette (5) par rapport au châssis (1).
Réponse : rotation d'axe (de centre O accepté)
Question 1.2 : Définir alors la nature de la trajectoire du point C, .
Réponse : cercle de centre O et de rayon (CO) / arc de cercle
Questions 1.2 à 1.4 : Tracés sur le document réponse DR1 (trajectoire , point , segment ).
Réponse : - Trajectoire : arc de cercle de centre O passant par . - Point déterminé à partir de (conservation de la géométrie du bras 5). - Segment matérialisant l'axe du vérin en position sortie.
Question 1.4 : Longueur du segment sur le dessin.
Réponse : 7,7 cm / 77 mm
Question 1.4 : Longueur réelle du segment .
Réponse : 38,5 cm / 385 mm
Question 1.4 : Longueur du segment sur le dessin.
Réponse : 9,1 cm / 91 mm
Question 1.4 : Longueur réelle du segment .
Réponse : 45,5 cm / 455 mm
Question 1.5 : Indiquer alors le déplacement du vérin électrique nécessaire (course).
Réponse : 70 mm / 7 cm
Question 1.5 : Conclure sur la capacité du vérin à répondre à l'exigence de l'aide à la verticalisation.
Réponse : La course est inférieure à 150 mm (voir exigence) donc le vérin est validé.
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 1 - Chaîne de puissance mécanique · Métropole 2026 (sujet 2) · Exercice Sous-partie 2 - Question 1.8 · Métropole 1 remplacement 2025 ›
Plus d’exercices de Chaîne de puissance mécanique : cinématique et transmission de mouvement
- Exercice Sous-partie 1 - Chaîne de puissance mécanique · Métropole 2026 (sujet 2)
- Exercice Sous-partie 2 - Question 1.8 · Métropole 1 remplacement 2025
- Exercice Sous-partie 2 - Chaîne de puissance mécanique · Métropole 2025 (sujet 2)
- Question 1.6 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 1 - Chaîne de puissance mécanique · Métropole 1 remplacement 2024
- Exercice Sous-partie 2 - Cinématique et chaîne de puissance · Métropole 1 remplacement 2024
- Exercice Sous-partie 1 - Chaîne de puissance mécanique · Métropole 2024 (sujet 2)
- Exercice Sous-partie 2 - Cinématique et transmission · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Chaîne de puissance mécanique · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Chaîne de puissance mécanique · Métropole 2023 (sujet 2)