Exercice Sous-partie 1 - Chaîne de puissance mécanique · Bac Sciences de l'Ingénieur Métropole 1 remplacement 2024
Thème : Chaîne de puissance mécanique : cinématique et transmission de mouvement · Tiré du sujet Métropole France 1 remplacement (2024)
Énoncé
Partie 1 - Sciences de l’ingénieur
Robot logistique intelligent
Le robot Boby (figure 1) est un robot logistique intelligent, autonome et piloté en WiFi. Il soulève et transporte des étagères de produits, de leur emplacement de stockage vers des stations de préparation de commandes.
Le pilotage des robots est optimisé et permet:
une centralisation du pilotage d’une flotte de robots;
une optimisation des trajets des robots grâce à des algorithmes dédiés;
une répartition de leurs missions en temps réel.
Les robots s’orientent dans l’entrepôt grâce à un lecteur optique et à une bande de guidage collée au sol (figure 2). Sans ancrage au sol, la bande de guidage est facile à poser et à remplacer donnant ainsi une grande flexibilité au système. Les extensions et déménagements dans l’entrepôt deviennent faciles et rapides: il suffit de décoller et recoller des bandes de guidage dans les zones appropriées.
Un cycle type de déplacement d’un robot peut se résumer en cinq étapes:
le robot soulève l’étagère;
le robot se déplace jusqu’à la station de préparation;
le robot stationne quelques secondes face à la station de préparation;
le robot ramène l’étagère à son emplacement de départ;
le robot dépose l’étagère.
En cas d’inactivité prolongée ou d’un niveau critique de décharge de la batterie, le robot se déplace jusqu’à la station de recharge et s’y connecte automatiquement. L’algorithme de charge intelligent adapte la mise en charge en fonction des missions. La capacité de rechargement autonome sur borne dédiée garantit une continuité de la chaîne logistique 24 heures sur 24 et 7 jours sur 7.
Sous-partie 1
Autonomie du robot lors d’un parcours
L’objectif de cette sous-partie est de vérifier les exigences d’autonomie indiquées par le constructeur lors de l’utilisation du robot sur un parcours dans l’entrepôt.
L’entrepôt comporte 8 stations de préparation de colis, chacune occupée par un opérateur. La flotte de l’entrepôt de logistique étudié est de 40 robots.
Les robots communiquent directement, via une liaison sans fil WiFi, avec le système Scallog qui centralise le pilotage des robots et optimise le déplacement de la flotte.
L’activité de préparation pour chaque opérateur génère, en moyenne, 100 km de déplacements cumulés dans une journée.
Dans l’entrepôt étudié, un robot effectue en moyenne 180 cycles par jour.
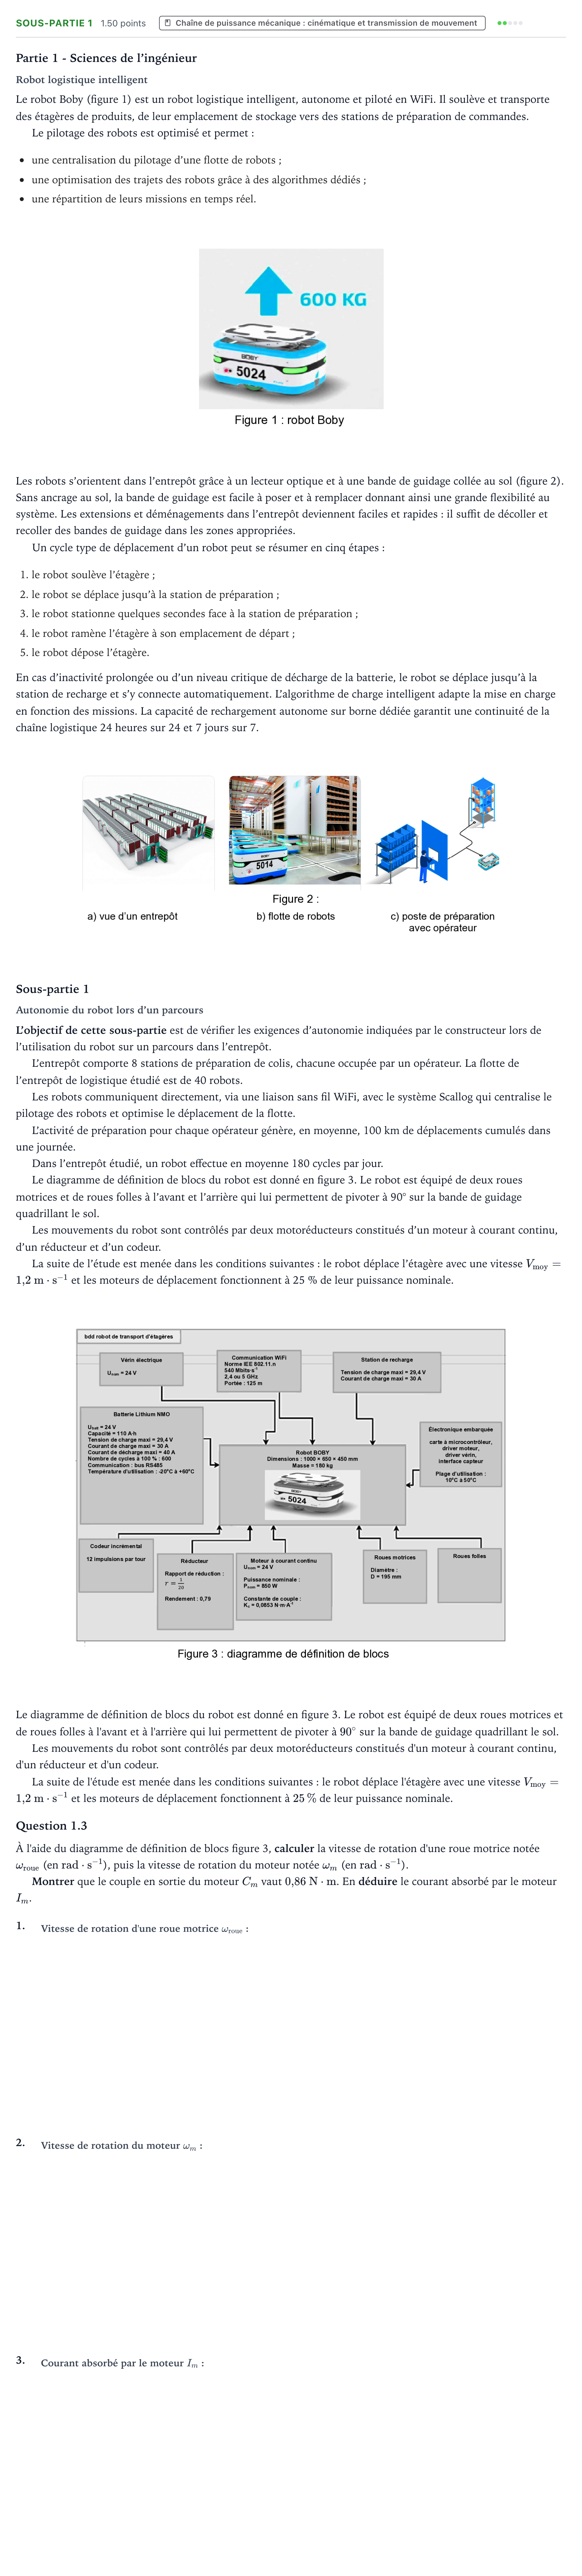
Le diagramme de définition de blocs du robot est donné en figure 3. Le robot est équipé de deux roues motrices et de roues folles à l’avant et l’arrière qui lui permettent de pivoter à 90° sur la bande de guidage quadrillant le sol.
Les mouvements du robot sont contrôlés par deux motoréducteurs constitués d’un moteur à courant continu, d’un réducteur et d’un codeur.
La suite de l’étude est menée dans les conditions suivantes: le robot déplace l’étagère avec une vitesse et les moteurs de déplacement fonctionnent à 25 % de leur puissance nominale.
Le diagramme de définition de blocs du robot est donné en figure 3. Le robot est équipé de deux roues motrices et de roues folles à l'avant et à l'arrière qui lui permettent de pivoter à sur la bande de guidage quadrillant le sol.
Les mouvements du robot sont contrôlés par deux motoréducteurs constitués d'un moteur à courant continu, d'un réducteur et d'un codeur.
La suite de l'étude est menée dans les conditions suivantes: le robot déplace l'étagère avec une vitesse et les moteurs de déplacement fonctionnent à de leur puissance nominale.
Question 1.3
À l'aide du diagramme de définition de blocs figure 3, calculer la vitesse de rotation d'une roue motrice notée (en ), puis la vitesse de rotation du moteur notée (en ).
Montrer que le couple en sortie du moteur vaut . En déduire le courant absorbé par le moteur .
1.
2.
3.
Corrigé
Corrigé établi d’après les éléments de correction officiels
calculer la vitesse de rotation d'une roue motrice notée ωroue (en rad·s⁻¹)
Réponse : rad/s / rad·s⁻¹
puis la vitesse de rotation du moteur notée ωm (en rad·s⁻¹)
Réponse : rad/s / rad·s⁻¹
En déduire le courant absorbé par le moteur Im.
Réponse : A
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Question 1.6 · Métropole 2024 (sujet 1) · Exercice Sous-partie 2 - Cinématique et chaîne de puissance · Métropole 1 remplacement 2024 ›
Plus d’exercices de Chaîne de puissance mécanique : cinématique et transmission de mouvement
- Exercice Sous-partie 1 - Chaîne de puissance mécanique · Métropole 2026 (sujet 2)
- Exercice Sous-partie 1 - Questions 1.2 à 1.5 · Métropole 1 remplacement 2025
- Exercice Sous-partie 2 - Question 1.8 · Métropole 1 remplacement 2025
- Exercice Sous-partie 2 - Chaîne de puissance mécanique · Métropole 2025 (sujet 2)
- Question 1.6 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 2 - Cinématique et chaîne de puissance · Métropole 1 remplacement 2024
- Exercice Sous-partie 1 - Chaîne de puissance mécanique · Métropole 2024 (sujet 2)
- Exercice Sous-partie 2 - Cinématique et transmission · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Chaîne de puissance mécanique · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Chaîne de puissance mécanique · Métropole 2023 (sujet 2)