Aufgabe Vorschlag C1 - Aufgabe 2 - Geraden und Ebenen · Abitur Hessen Mathematik GK · CAS 2021
Thema: Geraden und Ebenen: Gleichungen und Lagebeziehungen · Aus der Prüfung GK · CAS (2021)
Aufgabenstellung
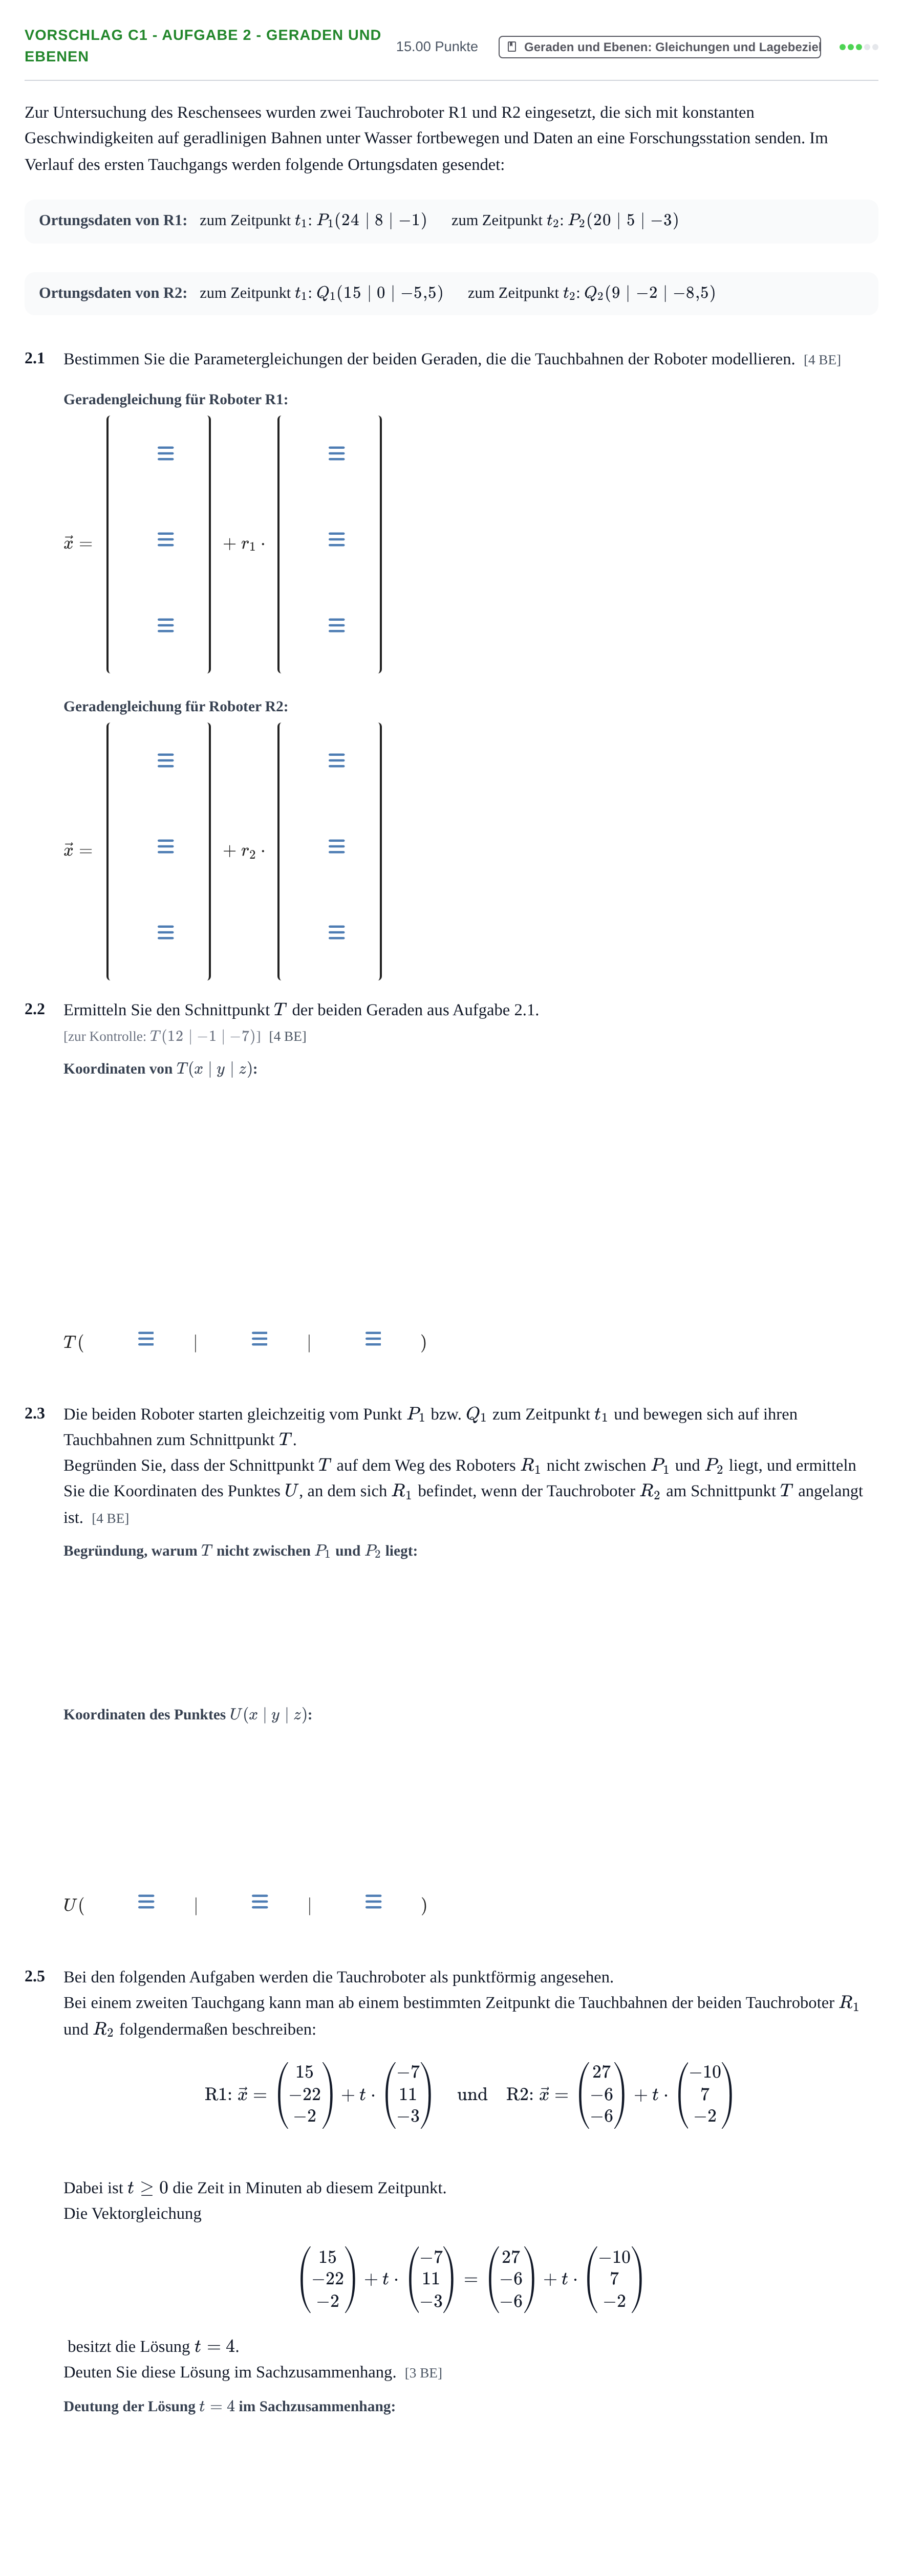
Zur Untersuchung des Reschensees wurden zwei Tauchroboter R1 und R2 eingesetzt, die sich mit konstanten Geschwindigkeiten auf geradlinigen Bahnen unter Wasser fortbewegen und Daten an eine Forschungsstation senden. Im Verlauf des ersten Tauchgangs werden folgende Ortungsdaten gesendet:
Ortungsdaten von R1: zum Zeitpunkt :   zum Zeitpunkt :
Ortungsdaten von R2: zum Zeitpunkt :   zum Zeitpunkt :
2.1
Bestimmen Sie die Parametergleichungen der beiden Geraden, die die Tauchbahnen der Roboter modellieren. [4 BE]
2.2
Ermitteln Sie den Schnittpunkt der beiden Geraden aus Aufgabe 2.1.
[zur Kontrolle: ] [4 BE]
2.3
Die beiden Roboter starten gleichzeitig vom Punkt bzw. zum Zeitpunkt und bewegen sich auf ihren Tauchbahnen zum Schnittpunkt .
Begründen Sie, dass der Schnittpunkt auf dem Weg des Roboters nicht zwischen und liegt, und ermitteln Sie die Koordinaten des Punktes , an dem sich befindet, wenn der Tauchroboter am Schnittpunkt angelangt ist. [4 BE]
2.5
Bei den folgenden Aufgaben werden die Tauchroboter als punktförmig angesehen.
Bei einem zweiten Tauchgang kann man ab einem bestimmten Zeitpunkt die Tauchbahnen der beiden Tauchroboter und folgendermaßen beschreiben:
Dabei ist die Zeit in Minuten ab diesem Zeitpunkt.
Die Vektorgleichung
besitzt die Lösung .
Deuten Sie diese Lösung im Sachzusammenhang. [3 BE]
Lösung
Nach den offiziellen Korrekturhinweisen
2.1 Bestimmen Sie die Parametergleichungen der Geraden für R1.
Lösung:
2.1 Bestimmen Sie die Parametergleichungen der Geraden für R2.
Lösung:
2.2 Ermitteln Sie den Schnittpunkt T der beiden Geraden aus Aufgabe 2.1.
Lösung:
2.3 Begründen Sie, dass der Schnittpunkt T auf dem Weg des Roboters R1 nicht zwischen P1 und P2 liegt.
Lösung: Wenn auf der Strecke liegen würde, müsste sein. Es gilt aber .
2.3 Ermitteln Sie die Koordinaten des Punktes U, an dem sich R1 befindet, wenn der Tauchroboter R2 am Schnittpunkt T angelangt ist.
Lösung:
2.5 Deuten Sie diese Lösung im Sachzusammenhang.
Lösung: 4 Minuten nach dem (durch beschriebenen) Zeitpunkt kollidieren die beiden Tauchroboter.
Geradengleichung für Roboter R2: Stützvektor x-Koordinate
Lösung: 15 / 9
Geradengleichung für Roboter R2: Stützvektor y-Koordinate
Lösung: 0 / -2
Geradengleichung für Roboter R2: Stützvektor z-Koordinate
Lösung: -5.5 / -8.5
Geradengleichung für Roboter R2: Richtungsvektor x-Koordinate
Lösung: -6 / 6
Geradengleichung für Roboter R2: Richtungsvektor y-Koordinate
Lösung: -2 / 2
Geradengleichung für Roboter R2: Richtungsvektor z-Koordinate
Lösung: -3 / 3
Koordinaten von T(x | y | z): x-Koordinate
Lösung: 12
Koordinaten von T(x | y | z): y-Koordinate
Lösung: -1
Koordinaten von T(x | y | z): z-Koordinate
Lösung: -7
Begründung, warum T nicht zwischen P1 und P2 liegt:
Lösung: r1 = 3 / r = 3 / r1 > 1 / nicht zwischen 0 und 1 / 0 <= r <= 1 / außerhalb der Strecke
Koordinaten des Punktes U(x | y | z): x-Koordinate
Lösung: 22
Koordinaten des Punktes U(x | y | z): y-Koordinate
Lösung: 6.5
Koordinaten des Punktes U(x | y | z): z-Koordinate
Lösung: -2
Deutung der Lösung t = 4 im Sachzusammenhang:
Lösung: kollidieren / Kollision / Zusammenstoß / treffen sich / am selben Ort / gleicher Ort
Die ausführliche Erklärung Schritt für Schritt (mit KI) gibt es mit Premium. Premium
Löse sie direkt hier: automatische Korrektur, Hinweise und Lösung Schritt für Schritt.
‹ Aufgabe Vorschlag C1.2 – Aufgabe 2 (2.2, 2.3) · LK · WTR 2022 · Aufgabe Vorschlag C1 - Aufgabe 3 - Ebenengleichung · GK · CAS 2021 ›
Mehr Aufgaben zu Geraden und Ebenen: Gleichungen und Lagebeziehungen
- Aufgabe Vorschlag C1.1 – Aufgabe 2.1 · LK · WTR 2022
- Aufgabe Vorschlag C1.1 – Aufgabe 3.1 · LK · WTR 2022
- Aufgabe Vorschlag C1.1 – Aufgabe 4 (4.2, 4.4) · LK · WTR 2022
- Aufgabe Vorschlag C1.2 – Aufgabe 1 (1.2, 1.4, 1.6–1.8) · LK · WTR 2022
- Aufgabe Vorschlag C1.2 – Aufgabe 2 (2.2, 2.3) · LK · WTR 2022
- Aufgabe Vorschlag C1 - Aufgabe 3 - Ebenengleichung · GK · CAS 2021
- Aufgabe C1 - 2 (Geraden und Ebenen) · GK · WTR 2021
- Aufgabe C1 - 3 (Geraden und Ebenen) · GK · WTR 2021
- Aufgabe 2.1 - Geraden und Ebenen: Gleichungen und Lagebez… · LK · CAS 2021
- Aufgabe Vorschlag C1 – 3 · LK · CAS 2021