Exercice Sous-partie 2 - Énergie, puissance et autonomie · Bac Sciences de l'Ingénieur Métropole 2026 (sujet 2)
Thème : Énergie, puissance et autonomie des accumulateurs · Tiré du sujet Métropole France 2 (2026)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot caddie
Le robot caddie Gita est comparable à un coffre intelligent: il suit son propriétaire, qu'il soit à pied ou à vélo. Destiné à un large public, le robot peut s'avérer particulièrement utile pour les personnes à mobilité réduite en les aidant à transporter et stocker leurs courses par exemple. Il est capable de se déplacer de manière autonome en suivant un itinéraire programmé à l'avance. Équipé de capteurs visuels, le robot peut détecter et éviter les obstacles sur son chemin. Il est capable de franchir des pentes allant jusqu'à 16 %.
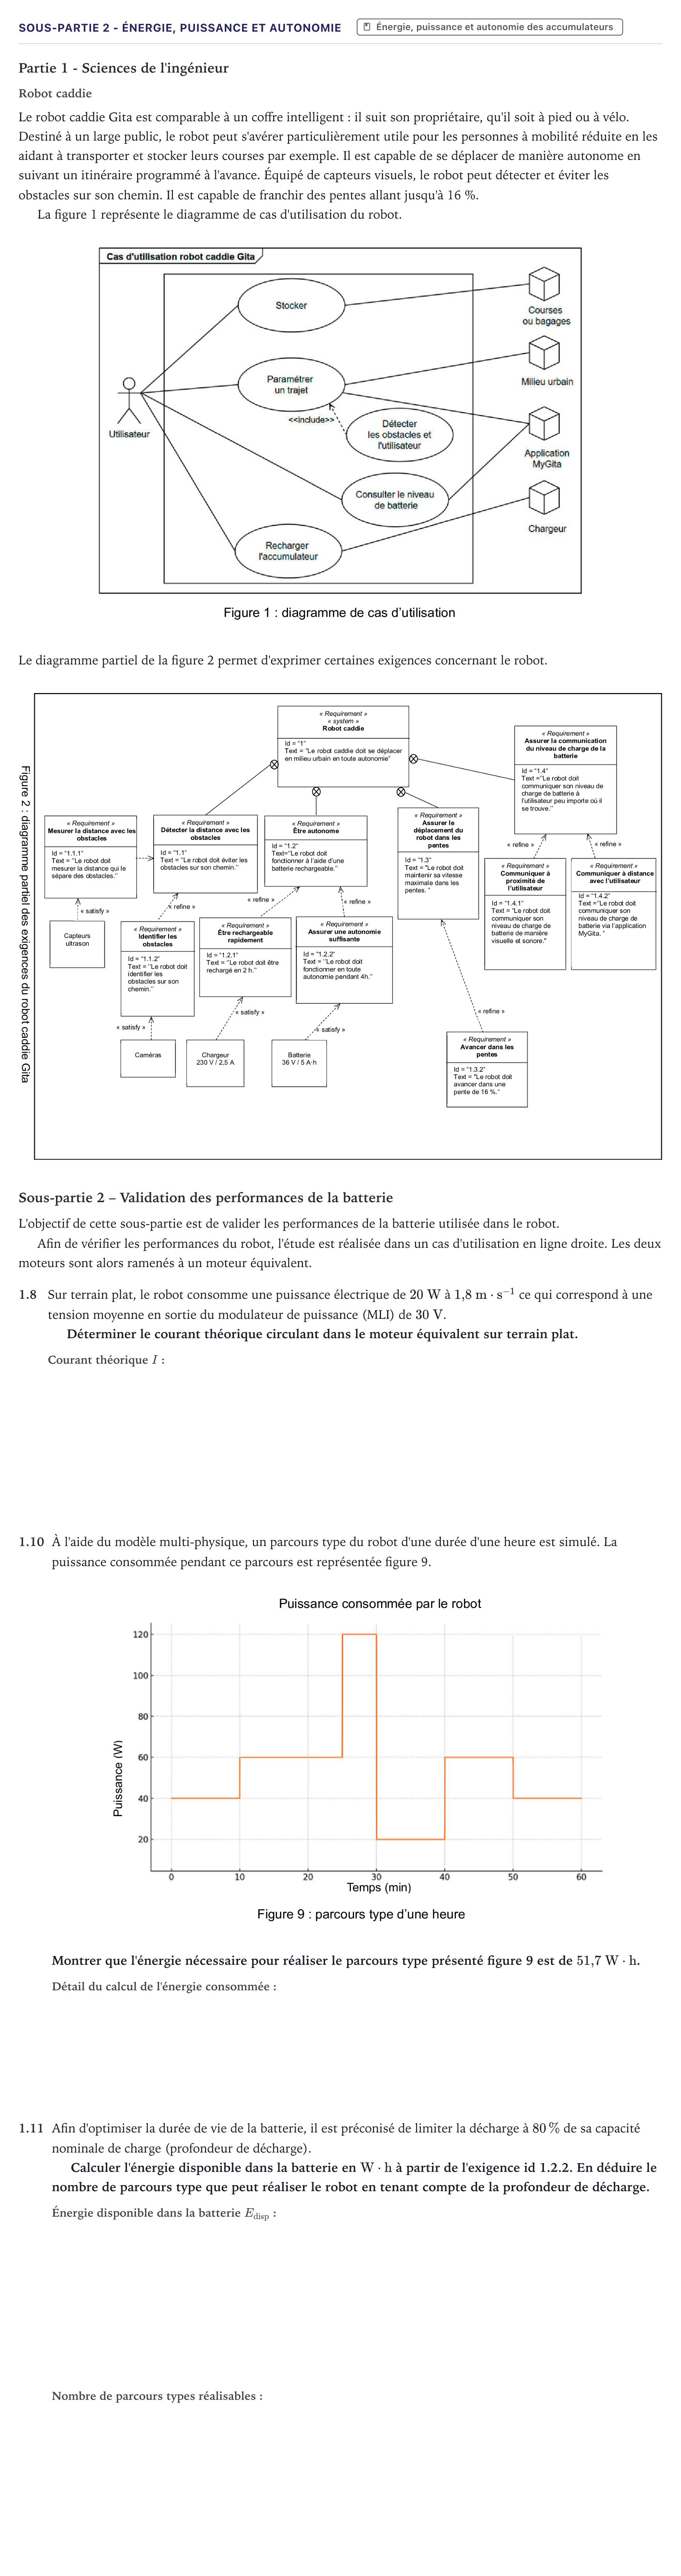
La figure 1 représente le diagramme de cas d'utilisation du robot.
Le diagramme partiel de la figure 2 permet d'exprimer certaines exigences concernant le robot.
Sous-partie 2 – Validation des performances de la batterie
L'objectif de cette sous-partie est de valider les performances de la batterie utilisée dans le robot.
Afin de vérifier les performances du robot, l'étude est réalisée dans un cas d'utilisation en ligne droite. Les deux moteurs sont alors ramenés à un moteur équivalent.
1.8
Sur terrain plat, le robot consomme une puissance électrique de à ce qui correspond à une tension moyenne en sortie du modulateur de puissance (MLI) de .
Déterminer le courant théorique circulant dans le moteur équivalent sur terrain plat.
1.10
À l'aide du modèle multi-physique, un parcours type du robot d'une durée d'une heure est simulé. La puissance consommée pendant ce parcours est représentée figure 9.
Montrer que l'énergie nécessaire pour réaliser le parcours type présenté figure 9 est de .
1.11
Afin d'optimiser la durée de vie de la batterie, il est préconisé de limiter la décharge à de sa capacité nominale de charge (profondeur de décharge).
Calculer l'énergie disponible dans la batterie en à partir de l'exigence id 1.2.2. En déduire le nombre de parcours type que peut réaliser le robot en tenant compte de la profondeur de décharge.
Corrigé
Corrigé proposé par AprenAI (non officiel)
Question 1.8 Déterminer le courant théorique circulant dans le moteur équivalent sur terrain plat.
Réponse : A / mA
Question 1.10 Montrer que l'énergie nécessaire pour réaliser le parcours type présenté figure 9 est de 51,7 W·h.
Réponse : W·h
Les réponses des 2 questions restantes et l’explication pas à pas sont réservées aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 2 - Questions 1.7 et 1.8 · Métropole 2026 (sujet 1) · Exercice Sous-partie 1 - Énergie et autonomie · Métropole 2025 (sujet 1) ›
Plus d’exercices d’Énergie, puissance et autonomie des accumulateurs
- Exercice Sous-partie 2 - Questions 1.7 et 1.8 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 1 - Énergie et autonomie · Métropole 2025 (sujet 1)
- Exercice Sous-partie 3 - Questions 1.12 et 1.13 · Métropole 1 remplacement 2025
- Exercice Sous-partie 1 - Énergie, puissance et autonomie · Métropole 2025 (sujet 2)
- Exercice Questions 1.13 et 1.14 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 1 - Énergie et autonomie · Métropole 1 remplacement 2024
- Exercice Sous-partie 3 - Énergie et autonomie · Métropole 2023 (sujet 1)
- Exercice Sous-partie 2 - Énergie, puissance et autonomie · Métropole 2023 (sujet 2)
- Exercice Sous-partie 2 – Choix B : Prédiction d’autonomie… · Métropole 2022 (sujet 1)
- Exercice Sous-partie 1 - Énergie, puissance et autonomie · Métropole Candidat libre 2021 (sujet 1)