Exercice Sous-partie 3 - Questions 1.12 et 1.13 · Bac Sciences de l'Ingénieur Métropole 1 remplacement 2025
Thème : Énergie, puissance et autonomie des accumulateurs · Tiré du sujet Métropole France 1 remplacement (2025)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot d'assistance à la mobilité
Il est parfois difficile pour une personne souffrant d'un handicap moteur ou victime d'un accident de se déplacer à l'intérieur de son habitat. Les fauteuils roulants classiques sont généralement encombrants et ne passent pas forcément partout.
Une société a conçu un système qui permet de transformer une chaise quelconque en un fauteuil roulant d'intérieur: le robot d'assistance à la mobilité. Ce système présente trois avantages par rapport à un fauteuil roulant classique (figure 1): il permet de choisir une chaise confortable, il est beaucoup plus fin et peut donc passer partout ou presque et il permet de se lever plus facilement. De plus, ce robot d'assistance propose une autonomie accrue par rapport au fauteuil roulant classique motorisé.
Ce système comporte une plateforme motorisée qui vient épouser les pieds de la chaise choisie en se clipsant dans les réceptacles prévus à cet effet. Il est doté d'un moteur central et d'un mât sur lequel est montée une télécommande pour que l'utilisateur puisse se déplacer en toute autonomie (figure 2).
Sous-partie 3 - Validation et affichage de l'autonomie
L'objectif de cette sous-partie est de vérifier que l'autonomie indiquée par le constructeur est correcte et d'élaborer une solution programmée permettant d'indiquer à l'utilisateur qu'une recharge est nécessaire.
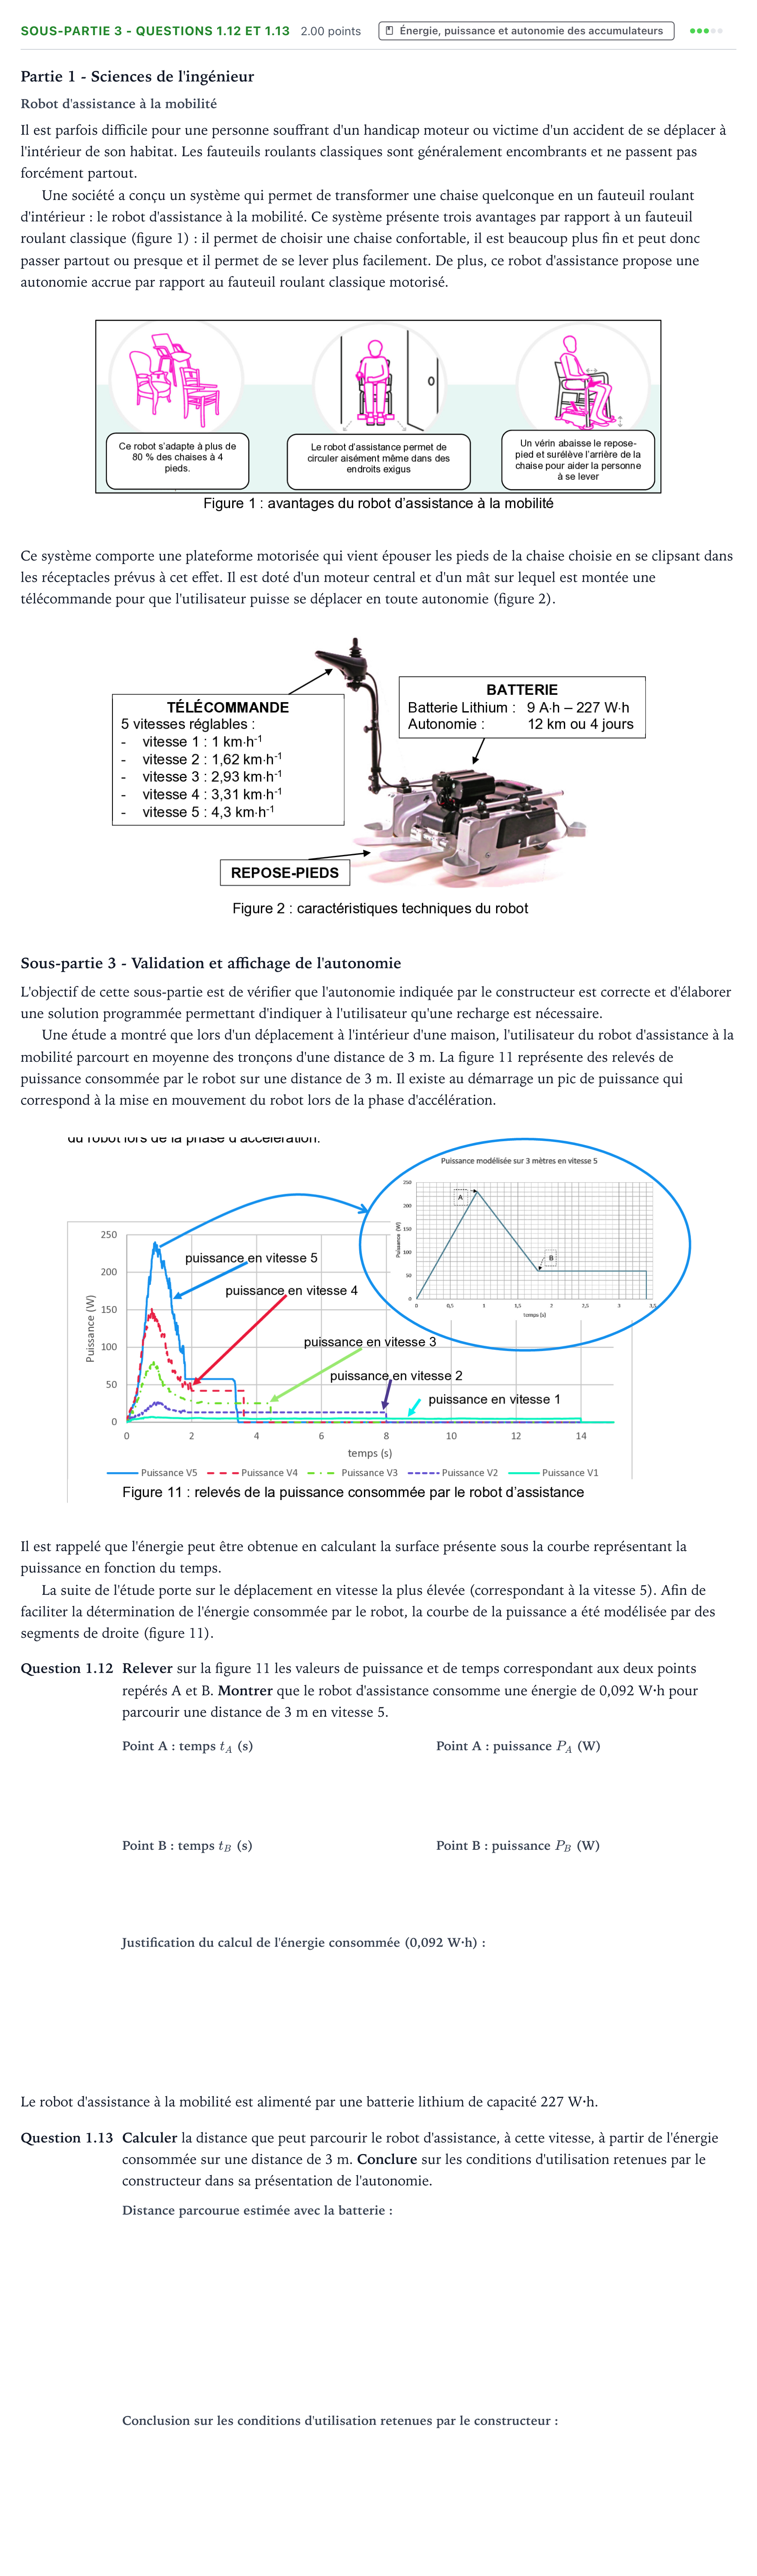
Une étude a montré que lors d'un déplacement à l'intérieur d'une maison, l'utilisateur du robot d'assistance à la mobilité parcourt en moyenne des tronçons d'une distance de 3 m. La figure 11 représente des relevés de puissance consommée par le robot sur une distance de 3 m. Il existe au démarrage un pic de puissance qui correspond à la mise en mouvement du robot lors de la phase d'accélération.
Il est rappelé que l'énergie peut être obtenue en calculant la surface présente sous la courbe représentant la puissance en fonction du temps.
La suite de l'étude porte sur le déplacement en vitesse la plus élevée (correspondant à la vitesse 5). Afin de faciliter la détermination de l'énergie consommée par le robot, la courbe de la puissance a été modélisée par des segments de droite (figure 11).
Question 1.12
Relever sur la figure 11 les valeurs de puissance et de temps correspondant aux deux points repérés A et B. Montrer que le robot d'assistance consomme une énergie de 0,092 W·h pour parcourir une distance de 3 m en vitesse 5.
Le robot d'assistance à la mobilité est alimenté par une batterie lithium de capacité 227 W·h.
Question 1.13
Calculer la distance que peut parcourir le robot d'assistance, à cette vitesse, à partir de l'énergie consommée sur une distance de 3 m. Conclure sur les conditions d'utilisation retenues par le constructeur dans sa présentation de l'autonomie.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Point A : temps t_A (s)
Réponse : s
Point A : puissance P_A (W)
Réponse : W
Point B : temps t_B (s)
Réponse : s
Point B : puissance P_B (W)
Réponse : W
Montrer que le robot d'assistance consomme une énergie de 0,092 W·h pour parcourir une distance de 3 m en vitesse 5.
Réponse : Aire sous la courbe en 3 parties : - Triangle 1 ( à ) : - Trapèze 2 ( à ) : - Rectangle 3 ( à ) : Énergie totale : .
Calculer la distance que peut parcourir le robot d'assistance, à cette vitesse, à partir de l'énergie consommée sur une distance de 3 m.
Réponse : m / km
Conclure sur les conditions d'utilisation retenues par le constructeur dans sa présentation de l'autonomie.
Réponse : Le constructeur annonce 12 km alors que l'on obtient 7,4 km, il n'a pas tenu compte de la phase d'accélération. Sans prendre en compte la phase d'accélération, la distance parcourue par le robot est de 11,85 km, ce qui est beaucoup plus proche de l'autonomie annoncée par le constructeur. L'autonomie affichée correspond donc à un cas idéal, sans phase d'accélération, ce qui n'est pas représentatif de l'usage réel du robot.
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 1 - Énergie et autonomie · Métropole 2025 (sujet 1) · Exercice Sous-partie 1 - Énergie, puissance et autonomie · Métropole 2025 (sujet 2) ›
Plus d’exercices d’Énergie, puissance et autonomie des accumulateurs
- Exercice Sous-partie 2 - Questions 1.7 et 1.8 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 2 - Énergie, puissance et autonomie · Métropole 2026 (sujet 2)
- Exercice Sous-partie 1 - Énergie et autonomie · Métropole 2025 (sujet 1)
- Exercice Sous-partie 1 - Énergie, puissance et autonomie · Métropole 2025 (sujet 2)
- Exercice Questions 1.13 et 1.14 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 1 - Énergie et autonomie · Métropole 1 remplacement 2024
- Exercice Sous-partie 3 - Énergie et autonomie · Métropole 2023 (sujet 1)
- Exercice Sous-partie 2 - Énergie, puissance et autonomie · Métropole 2023 (sujet 2)
- Exercice Sous-partie 2 – Choix B : Prédiction d’autonomie… · Métropole 2022 (sujet 1)
- Exercice Sous-partie 1 - Énergie, puissance et autonomie · Métropole Candidat libre 2021 (sujet 1)