Exercice Sous-partie 2 - Énergie, puissance et autonomie · Bac Sciences de l'Ingénieur Métropole 2023 (sujet 2)
Thème : Énergie, puissance et autonomie des accumulateurs · Tiré du sujet Métropole France 2 (2023)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot horticole
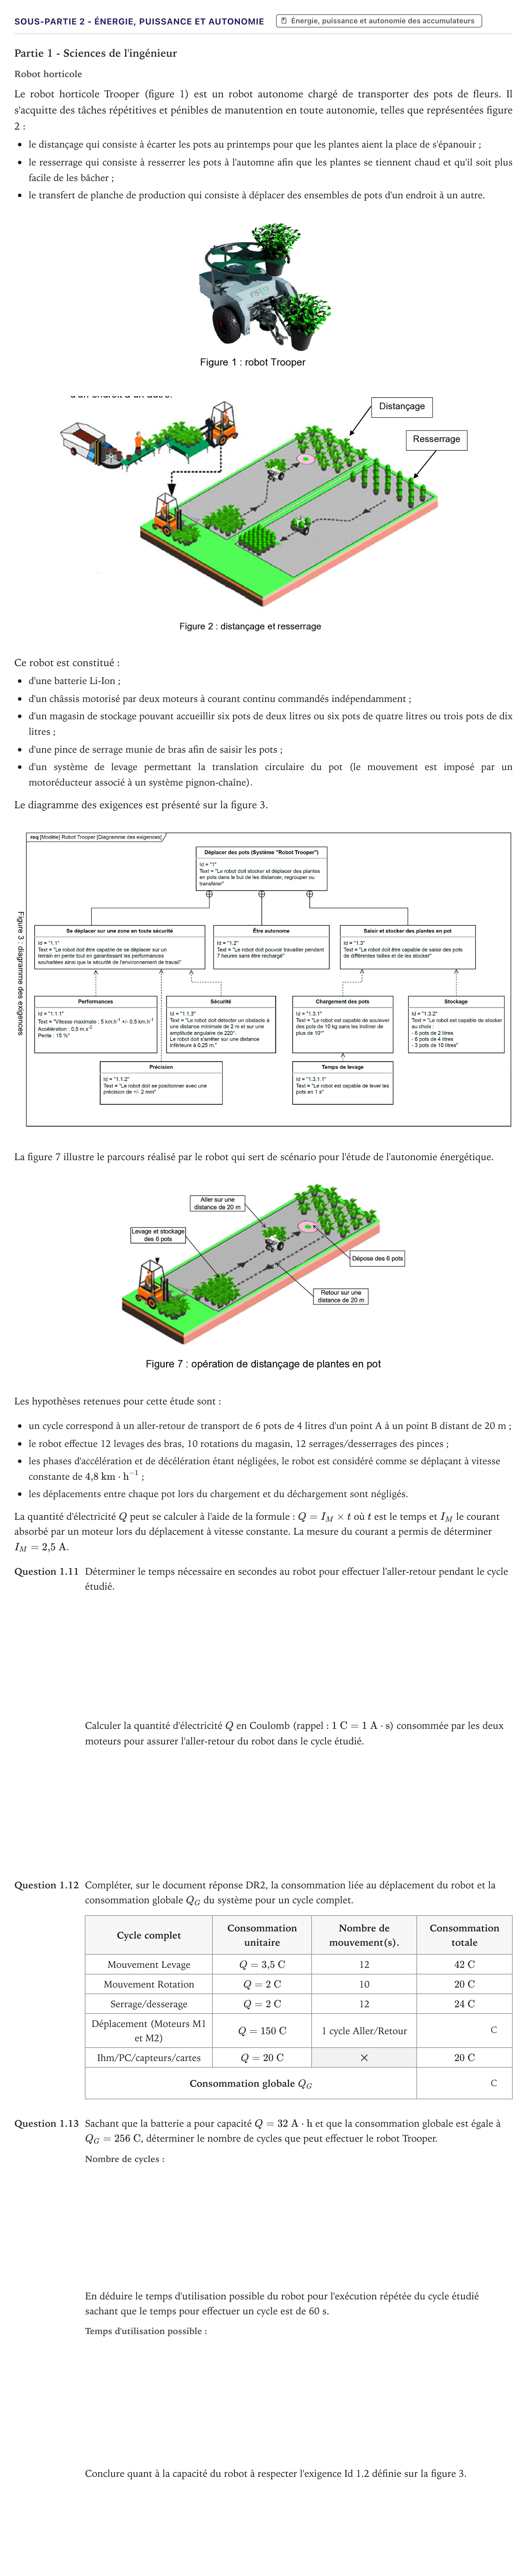
Le robot horticole Trooper (figure 1) est un robot autonome chargé de transporter des pots de fleurs. Il s'acquitte des tâches répétitives et pénibles de manutention en toute autonomie, telles que représentées figure 2:
le distançage qui consiste à écarter les pots au printemps pour que les plantes aient la place de s'épanouir;
le resserrage qui consiste à resserrer les pots à l'automne afin que les plantes se tiennent chaud et qu'il soit plus facile de les bâcher;
le transfert de planche de production qui consiste à déplacer des ensembles de pots d'un endroit à un autre.
Ce robot est constitué:
d'une batterie Li-Ion;
d'un châssis motorisé par deux moteurs à courant continu commandés indépendamment;
d'un magasin de stockage pouvant accueillir six pots de deux litres ou six pots de quatre litres ou trois pots de dix litres;
d'une pince de serrage munie de bras afin de saisir les pots;
d'un système de levage permettant la translation circulaire du pot (le mouvement est imposé par un motoréducteur associé à un système pignon-chaîne).
Le diagramme des exigences est présenté sur la figure 3.
La figure 7 illustre le parcours réalisé par le robot qui sert de scénario pour l'étude de l'autonomie énergétique.
Les hypothèses retenues pour cette étude sont:
un cycle correspond à un aller-retour de transport de 6 pots de 4 litres d'un point A à un point B distant de 20 m;
le robot effectue 12 levages des bras, 10 rotations du magasin, 12 serrages/desserrages des pinces;
les phases d'accélération et de décélération étant négligées, le robot est considéré comme se déplaçant à vitesse constante de ;
les déplacements entre chaque pot lors du chargement et du déchargement sont négligés.
La quantité d'électricité peut se calculer à l'aide de la formule: où est le temps et le courant absorbé par un moteur lors du déplacement à vitesse constante. La mesure du courant a permis de déterminer .
Question 1.11
Déterminer le temps nécessaire en secondes au robot pour effectuer l'aller-retour pendant le cycle étudié.
Calculer la quantité d'électricité en Coulomb (rappel: ) consommée par les deux moteurs pour assurer l'aller-retour du robot dans le cycle étudié.
Question 1.12
Compléter, sur le document réponse DR2, la consommation liée au déplacement du robot et la consommation globale du système pour un cycle complet.
Cycle complet · Consommation unitaire · Nombre de mouvement(s). · Consommation totale
Mouvement Levage · · 12 ·
Mouvement Rotation · · 10 ·
Serrage/desserage · · 12 ·
Déplacement (Moteurs M1 et M2) · · 1 cycle Aller/Retour · C
Ihm/PC/capteurs/cartes · · ✕ ·
Consommation globale · C
Question 1.13
Sachant que la batterie a pour capacité et que la consommation globale est égale à , déterminer le nombre de cycles que peut effectuer le robot Trooper.
En déduire le temps d'utilisation possible du robot pour l'exécution répétée du cycle étudié sachant que le temps pour effectuer un cycle est de 60 s.
Conclure quant à la capacité du robot à respecter l'exigence Id 1.2 définie sur la figure 3.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.11 : Déterminer le temps nécessaire en secondes au robot pour effectuer l'aller-retour pendant le cycle étudié.
Réponse : 30 s
Question 1.11 : Calculer la quantité d'électricité Q en Coulomb consommée par les deux moteurs pour assurer l'aller-retour du robot.
Réponse : 150 C
Question 1.12 : Consommation totale liée au déplacement (Moteurs M1 et M2) sur le document réponse DR2
Réponse : 150
Question 1.12 : Consommation globale Q_G du système pour un cycle complet sur le document réponse DR2
Réponse : 256
Question 1.13 : Déterminer le nombre de cycles que peut effectuer le robot Trooper.
Réponse : 450
Question 1.13 : En déduire le temps d'utilisation possible du robot pour l'exécution répétée du cycle étudié
Réponse : 27000 s / 7.5 h
Question 1.13 : Conclure quant à la capacité du robot à respecter l'exigence Id 1.2 définie sur la figure 3.
Réponse : Soit une autonomie supérieure à celle annoncée dans le diagramme des exigences à savoir 7 h d'autonomie. L'exigence est donc respectée.
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 3 - Énergie et autonomie · Métropole 2023 (sujet 1) · Exercice Sous-partie 2 – Choix B : Prédiction d’autonomie… · Métropole 2022 (sujet 1) ›
Plus d’exercices d’Énergie, puissance et autonomie des accumulateurs
- Exercice Sous-partie 3 - Questions 1.12 et 1.13 · Métropole 1 remplacement 2025
- Exercice Sous-partie 1 - Énergie, puissance et autonomie · Métropole 2025 (sujet 2)
- Exercice Questions 1.13 et 1.14 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 1 - Énergie et autonomie · Métropole 1 remplacement 2024
- Exercice Sous-partie 3 - Énergie et autonomie · Métropole 2023 (sujet 1)
- Exercice Sous-partie 2 – Choix B : Prédiction d’autonomie… · Métropole 2022 (sujet 1)
- Exercice Sous-partie 1 - Énergie, puissance et autonomie · Métropole Candidat libre 2021 (sujet 1)
- Exercice Sous-partie 1 - Autonomie énergétique de l'Energy… · Métropole Candidat libre 2021 (sujet 2)
- Exercice Sous-partie 2 (Choix 1) - Énergie et alimentation · Métropole 2021 (sujet 2)
- Exercice Sous-partie 3 - Question 1.16 · Métropole 2 remplacement 2021