Exercice Sous-partie 3 - Acquisition et conditionnement · Bac Sciences de l'Ingénieur Métropole 2026 (sujet 2)
Thème : Chaîne d'information : capteurs, conditionnement et conversion analogique-numérique · Tiré du sujet Métropole France 2 (2026)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot caddie
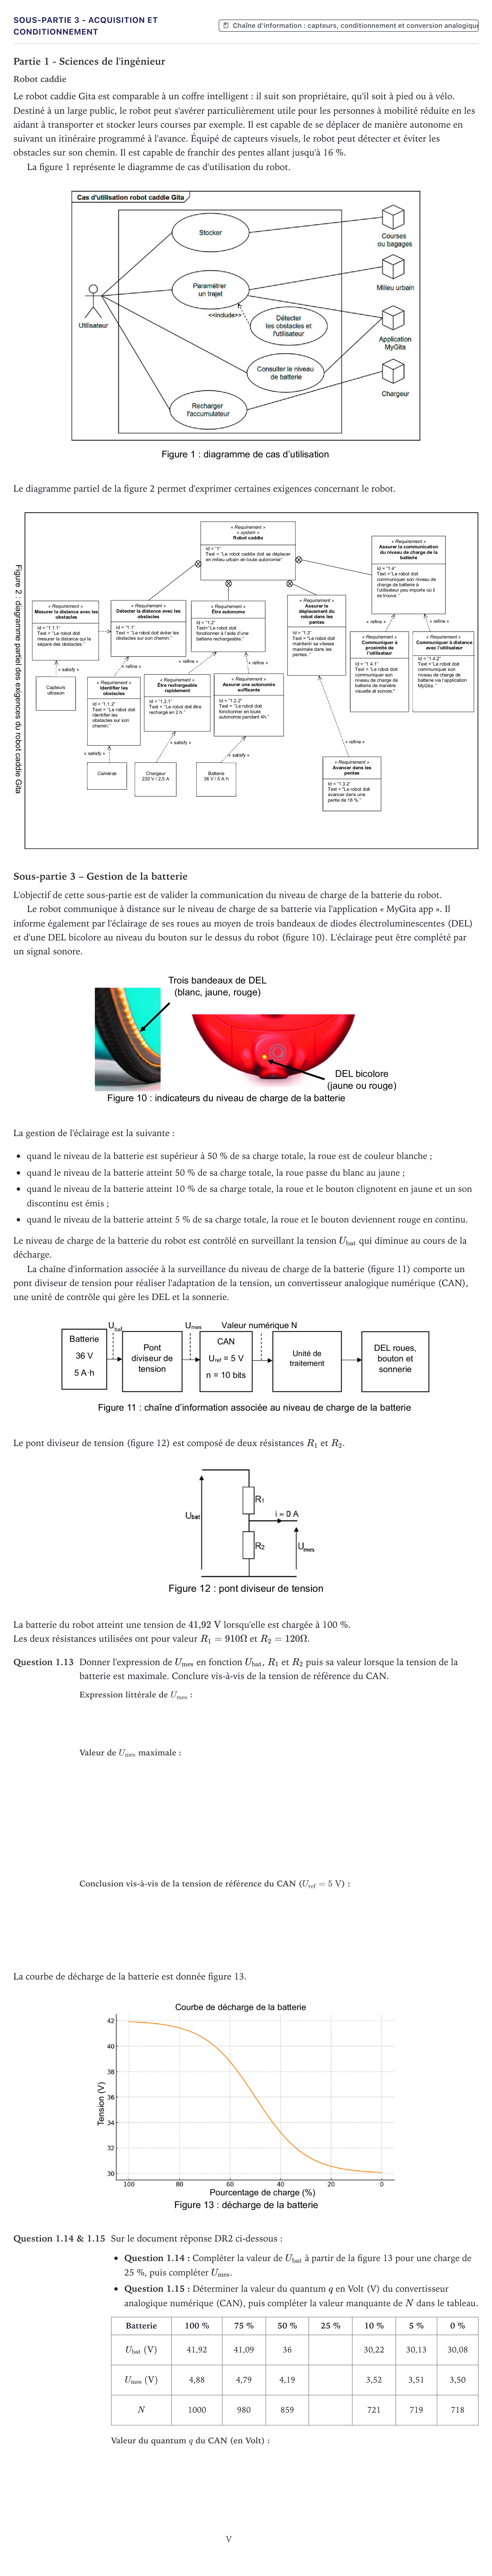
Le robot caddie Gita est comparable à un coffre intelligent: il suit son propriétaire, qu'il soit à pied ou à vélo. Destiné à un large public, le robot peut s'avérer particulièrement utile pour les personnes à mobilité réduite en les aidant à transporter et stocker leurs courses par exemple. Il est capable de se déplacer de manière autonome en suivant un itinéraire programmé à l'avance. Équipé de capteurs visuels, le robot peut détecter et éviter les obstacles sur son chemin. Il est capable de franchir des pentes allant jusqu'à 16 %.
La figure 1 représente le diagramme de cas d'utilisation du robot.
Le diagramme partiel de la figure 2 permet d'exprimer certaines exigences concernant le robot.
Sous-partie 3 – Gestion de la batterie
L'objectif de cette sous-partie est de valider la communication du niveau de charge de la batterie du robot.
Le robot communique à distance sur le niveau de charge de sa batterie via l'application « MyGita app ». Il informe également par l'éclairage de ses roues au moyen de trois bandeaux de diodes électroluminescentes (DEL) et d'une DEL bicolore au niveau du bouton sur le dessus du robot (figure 10). L'éclairage peut être complété par un signal sonore.
La gestion de l'éclairage est la suivante:
quand le niveau de la batterie est supérieur à 50 % de sa charge totale, la roue est de couleur blanche;
quand le niveau de la batterie atteint 50 % de sa charge totale, la roue passe du blanc au jaune;
quand le niveau de la batterie atteint 10 % de sa charge totale, la roue et le bouton clignotent en jaune et un son discontinu est émis;
quand le niveau de la batterie atteint 5 % de sa charge totale, la roue et le bouton deviennent rouge en continu.
Le niveau de charge de la batterie du robot est contrôlé en surveillant la tension qui diminue au cours de la décharge.
La chaîne d'information associée à la surveillance du niveau de charge de la batterie (figure 11) comporte un pont diviseur de tension pour réaliser l'adaptation de la tension, un convertisseur analogique numérique (CAN), une unité de contrôle qui gère les DEL et la sonnerie.
Le pont diviseur de tension (figure 12) est composé de deux résistances et .
La batterie du robot atteint une tension de lorsqu'elle est chargée à 100 %.
Les deux résistances utilisées ont pour valeur et .
Question 1.13
Donner l'expression de en fonction , et puis sa valeur lorsque la tension de la batterie est maximale. Conclure vis-à-vis de la tension de référence du CAN.
La courbe de décharge de la batterie est donnée figure 13.
Question 1.14 & 1.15
Sur le document réponse DR2 ci-dessous:
Question 1.14: Compléter la valeur de à partir de la figure 13 pour une charge de 25 %, puis compléter .
Question 1.15: Déterminer la valeur du quantum en Volt (V) du convertisseur analogique numérique (CAN), puis compléter la valeur manquante de dans le tableau.
Batterie
100 %
75 %
50 %
25 %
10 %
5 %
0 %
41,92
41,09
36
30,22
30,13
30,08
4,88
4,79
4,19
3,52
3,51
3,50
1000
980
859
721
719
718
V
Corrigé
Corrigé proposé par AprenAI (non officiel)
1.13. Donner l'expression de Umes en fonction de Ubat, R1 et R2
Réponse :
1.13. Valeur de Umes lorsque la tension de la batterie est maximale
Réponse : V
1.13. Conclure vis-à-vis de la tension de référence du CAN
Réponse : (), la tension mesurée reste inférieure à la tension de référence, évitant ainsi toute saturation du convertisseur.
1.14. Compléter la valeur de Ubat à partir de la figure 13 pour 25 %
Réponse : V / V / V
Les réponses des 3 questions restantes et l’explication pas à pas sont réservées aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 3 - Questions 1.12 et 1.13 · Métropole 2026 (sujet 1) · Exercice Sous-partie 3 - Acquisition et codage de l'image · Métropole 2025 (sujet 1) ›
Plus d’exercices de Chaîne d'information : capteurs, conditionnement et conversion analogique-numérique
- Exercice Sous-partie 2 - Questions 1.9 et 1.10 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 3 - Questions 1.12 et 1.13 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 3 - Acquisition et codage de l'image · Métropole 2025 (sujet 1)
- Exercice Sous-partie 3 - Questions 1.14 à 1.16 · Métropole 1 remplacement 2025
- Exercice Sous-partie 3 - Chaîne d'information · Métropole 2025 (sujet 2)
- Exercice Questions 1.15 à 1.17 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 3 - Chaîne d'acquisition de la tempér… · Métropole 1 remplacement 2024
- Exercice Sous-partie 3 - Chaîne d'information · Métropole 2024 (sujet 2)
- Exercice Sous-partie 1 - Chaîne d'information · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Chaîne d'information · Métropole 2023 (sujet 2)