Exercice Sous-partie 3 - Chaîne d'information · Bac Sciences de l'Ingénieur Métropole 2024 (sujet 2)
Thème : Chaîne d'information : capteurs, conditionnement et conversion analogique-numérique · Tiré du sujet Métropole France 2 (2024)
Énoncé
Sous-partie 3: Gestion et suivi des mouvements
L'objectif de cette sous-partie est de vérifier la capacité à assurer la gestion et le suivi des mouvements.
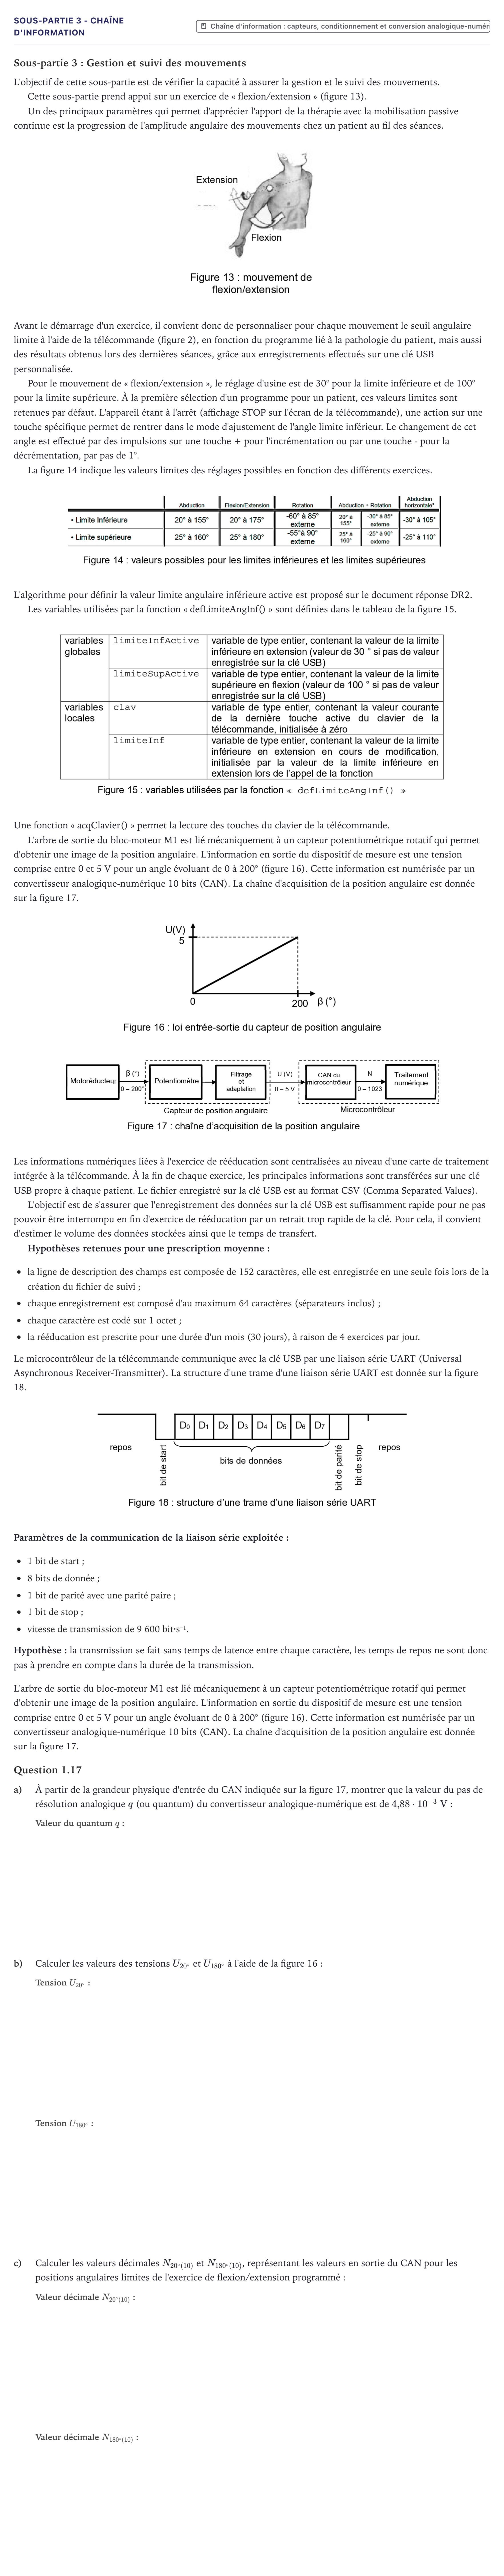
Cette sous-partie prend appui sur un exercice de « flexion/extension » (figure 13).
Un des principaux paramètres qui permet d'apprécier l'apport de la thérapie avec la mobilisation passive continue est la progression de l'amplitude angulaire des mouvements chez un patient au fil des séances.
Avant le démarrage d'un exercice, il convient donc de personnaliser pour chaque mouvement le seuil angulaire limite à l'aide de la télécommande (figure 2), en fonction du programme lié à la pathologie du patient, mais aussi des résultats obtenus lors des dernières séances, grâce aux enregistrements effectués sur une clé USB personnalisée.
Pour le mouvement de « flexion/extension », le réglage d'usine est de 30° pour la limite inférieure et de 100° pour la limite supérieure. À la première sélection d'un programme pour un patient, ces valeurs limites sont retenues par défaut. L'appareil étant à l'arrêt (affichage STOP sur l'écran de la télécommande), une action sur une touche spécifique permet de rentrer dans le mode d'ajustement de l'angle limite inférieur. Le changement de cet angle est effectué par des impulsions sur une touche + pour l'incrémentation ou par une touche - pour la décrémentation, par pas de 1°.
La figure 14 indique les valeurs limites des réglages possibles en fonction des différents exercices.
L'algorithme pour définir la valeur limite angulaire inférieure active est proposé sur le document réponse DR2.
Les variables utilisées par la fonction « defLimiteAngInf() » sont définies dans le tableau de la figure 15.
Une fonction « acqClavier() » permet la lecture des touches du clavier de la télécommande.
L'arbre de sortie du bloc-moteur M1 est lié mécaniquement à un capteur potentiométrique rotatif qui permet d'obtenir une image de la position angulaire. L'information en sortie du dispositif de mesure est une tension comprise entre 0 et 5 V pour un angle évoluant de 0 à 200° (figure 16). Cette information est numérisée par un convertisseur analogique-numérique 10 bits (CAN). La chaîne d'acquisition de la position angulaire est donnée sur la figure 17.
Les informations numériques liées à l'exercice de rééducation sont centralisées au niveau d'une carte de traitement intégrée à la télécommande. À la fin de chaque exercice, les principales informations sont transférées sur une clé USB propre à chaque patient. Le fichier enregistré sur la clé USB est au format CSV (Comma Separated Values).
L'objectif est de s'assurer que l'enregistrement des données sur la clé USB est suffisamment rapide pour ne pas pouvoir être interrompu en fin d'exercice de rééducation par un retrait trop rapide de la clé. Pour cela, il convient d'estimer le volume des données stockées ainsi que le temps de transfert.
Hypothèses retenues pour une prescription moyenne:
la ligne de description des champs est composée de 152 caractères, elle est enregistrée en une seule fois lors de la création du fichier de suivi;
chaque enregistrement est composé d'au maximum 64 caractères (séparateurs inclus);
chaque caractère est codé sur 1 octet;
la rééducation est prescrite pour une durée d'un mois (30 jours), à raison de 4 exercices par jour.
Le microcontrôleur de la télécommande communique avec la clé USB par une liaison série UART (Universal Asynchronous Receiver-Transmitter). La structure d'une trame d'une liaison série UART est donnée sur la figure 18.
Paramètres de la communication de la liaison série exploitée:
1 bit de start;
8 bits de donnée;
1 bit de parité avec une parité paire;
1 bit de stop;
vitesse de transmission de 9 600 bit·s⁻¹.
Hypothèse: la transmission se fait sans temps de latence entre chaque caractère, les temps de repos ne sont donc pas à prendre en compte dans la durée de la transmission.
L'arbre de sortie du bloc-moteur M1 est lié mécaniquement à un capteur potentiométrique rotatif qui permet d'obtenir une image de la position angulaire. L'information en sortie du dispositif de mesure est une tension comprise entre 0 et 5 V pour un angle évoluant de 0 à 200° (figure 16). Cette information est numérisée par un convertisseur analogique-numérique 10 bits (CAN). La chaîne d'acquisition de la position angulaire est donnée sur la figure 17.
Question 1.17
a)
À partir de la grandeur physique d'entrée du CAN indiquée sur la figure 17, montrer que la valeur du pas de résolution analogique (ou quantum) du convertisseur analogique-numérique est de :
b)
Calculer les valeurs des tensions et à l'aide de la figure 16:
c)
Calculer les valeurs décimales et , représentant les valeurs en sortie du CAN pour les positions angulaires limites de l'exercice de flexion/extension programmé:
Corrigé
Corrigé établi d’après les éléments de correction officiels
montrer que la valeur du pas de résolution analogique q (ou quantum) du convertisseur analogique-numérique est de 4,88·10⁻³ V
Réponse : /
Calculer les valeurs des tensions U₂₀° à l'aide de la figure 16
Réponse : /
Calculer les valeurs des tensions U₁₈₀° à l'aide de la figure 16
Réponse : /
puis les valeurs décimales N₂₀°₍₁₀₎
Réponse : 102 / 103
et N₁₈₀°₍₁₀₎, représentant les valeurs en sortie du CAN pour les positions angulaires limites de l'exercice de flexion/extension programmé.
Réponse : 921 / 920 / 922
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 3 - Chaîne d'acquisition de la tempér… · Métropole 1 remplacement 2024 · Exercice Sous-partie 1 - Chaîne d'information · Métropole 2023 (sujet 1) ›
Plus d’exercices de Chaîne d'information : capteurs, conditionnement et conversion analogique-numérique
- Exercice Sous-partie 3 - Acquisition et codage de l'image · Métropole 2025 (sujet 1)
- Exercice Sous-partie 3 - Questions 1.14 à 1.16 · Métropole 1 remplacement 2025
- Exercice Sous-partie 3 - Chaîne d'information · Métropole 2025 (sujet 2)
- Exercice Questions 1.15 à 1.17 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 3 - Chaîne d'acquisition de la tempér… · Métropole 1 remplacement 2024
- Exercice Sous-partie 1 - Chaîne d'information · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Chaîne d'information · Métropole 2023 (sujet 2)
- Exercice Sous-partie 1 - Chaîne d'acquisition de l'inclina… · Métropole 2022 (sujet 2)
- Exercice Sous-partie 2 (choix B) - Conditionnement et conv… · Métropole 2022 (sujet 2)
- Exercice Sous-partie 1 - Mesures accélérométriques et incl… · Métropole 2021 (sujet 1)