Exercice Sous-partie 3 - Chaîne d'acquisition de la tempér… · Bac Sciences de l'Ingénieur Métropole 1 remplacement 2024
Thème : Chaîne d'information : capteurs, conditionnement et conversion analogique-numérique · Tiré du sujet Métropole France 1 remplacement (2024)
Énoncé
Sous-partie 3: Système de commande
L'objectif de cette sous-partie est d'analyser les informations de fonctionnement du robot et de valider les exigences sur la gestion de la trajectoire et sur la surveillance de la température de la batterie.
Le robot est autonome dans ses déplacements. Il doit donc être capable de détecter des obstacles, de rester à distance d'un autre robot, d'envoyer sa position dans l'entrepôt et de communiquer l'état de charge de sa batterie, ainsi que sa température.
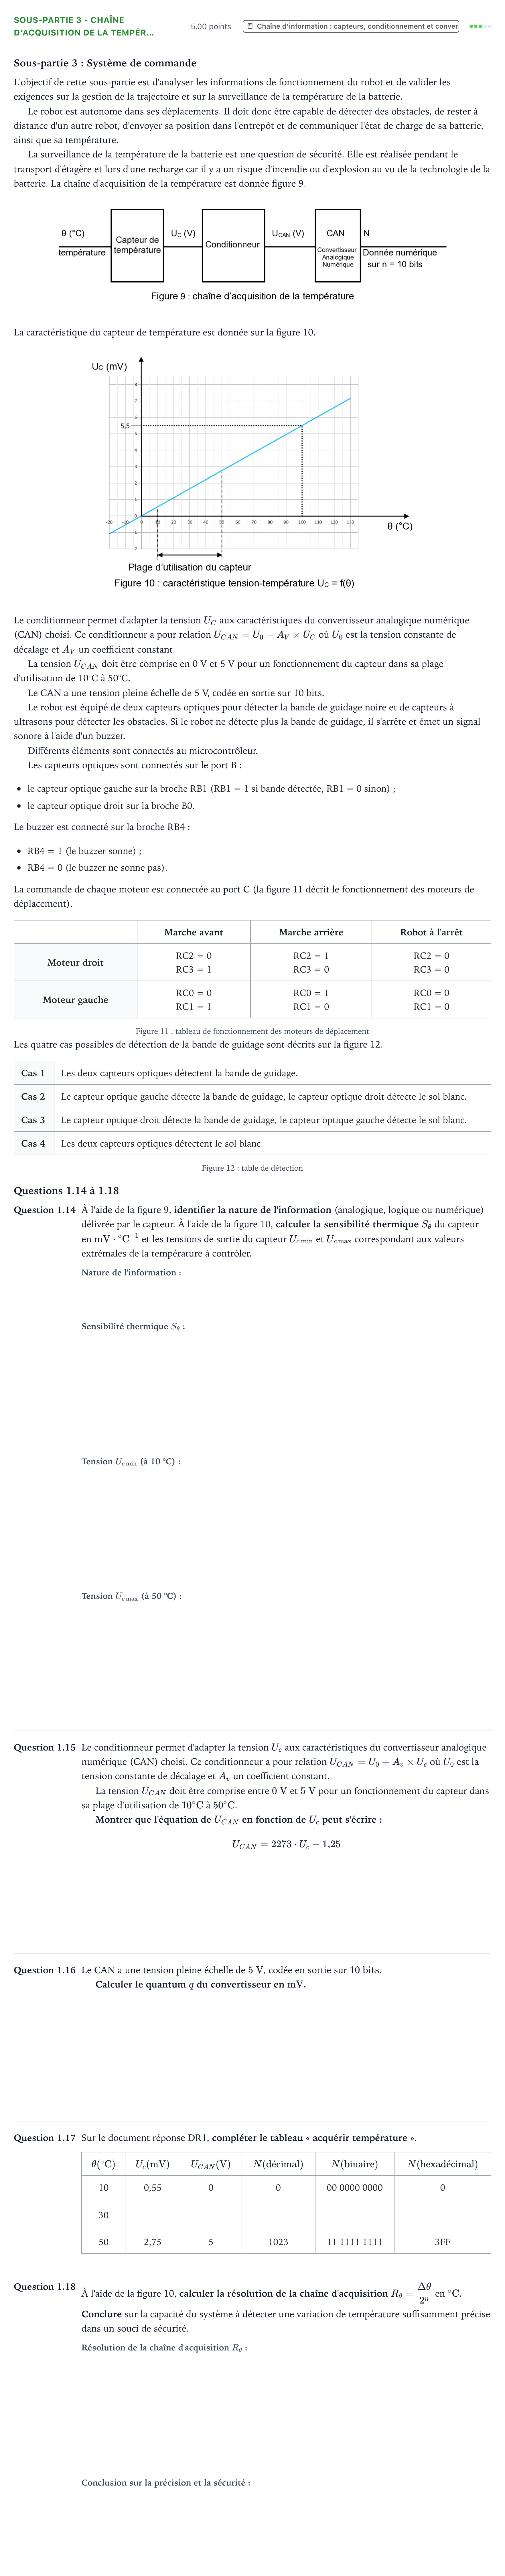
La surveillance de la température de la batterie est une question de sécurité. Elle est réalisée pendant le transport d'étagère et lors d'une recharge car il y a un risque d'incendie ou d'explosion au vu de la technologie de la batterie. La chaîne d'acquisition de la température est donnée figure 9.
La caractéristique du capteur de température est donnée sur la figure 10.
Le conditionneur permet d'adapter la tension aux caractéristiques du convertisseur analogique numérique (CAN) choisi. Ce conditionneur a pour relation où est la tension constante de décalage et un coefficient constant.
La tension doit être comprise en 0 V et 5 V pour un fonctionnement du capteur dans sa plage d'utilisation de 10°C à 50°C.
Le CAN a une tension pleine échelle de 5 V, codée en sortie sur 10 bits.
Le robot est équipé de deux capteurs optiques pour détecter la bande de guidage noire et de capteurs à ultrasons pour détecter les obstacles. Si le robot ne détecte plus la bande de guidage, il s'arrête et émet un signal sonore à l'aide d'un buzzer.
Différents éléments sont connectés au microcontrôleur.
Les capteurs optiques sont connectés sur le port B:
le capteur optique gauche sur la broche RB1 (RB1 = 1 si bande détectée, RB1 = 0 sinon);
le capteur optique droit sur la broche B0.
Le buzzer est connecté sur la broche RB4:
RB4 = 1 (le buzzer sonne);
RB4 = 0 (le buzzer ne sonne pas).
La commande de chaque moteur est connectée au port C (la figure 11 décrit le fonctionnement des moteurs de déplacement).
· Marche avant · Marche arrière · Robot à l'arrêt
Moteur droit · RC2 = 0
RC3 = 1 · RC2 = 1
RC3 = 0 · RC2 = 0
RC3 = 0
Moteur gauche · RC0 = 0
RC1 = 1 · RC0 = 1
RC1 = 0 · RC0 = 0
RC1 = 0
Figure 11: tableau de fonctionnement des moteurs de déplacement
Les quatre cas possibles de détection de la bande de guidage sont décrits sur la figure 12.
Cas 1 · Les deux capteurs optiques détectent la bande de guidage.
Cas 2 · Le capteur optique gauche détecte la bande de guidage, le capteur optique droit détecte le sol blanc.
Cas 3 · Le capteur optique droit détecte la bande de guidage, le capteur optique gauche détecte le sol blanc.
Cas 4 · Les deux capteurs optiques détectent le sol blanc.
Figure 12: table de détection
Questions 1.14 à 1.18
Question 1.14
À l'aide de la figure 9, identifier la nature de l'information (analogique, logique ou numérique) délivrée par le capteur. À l'aide de la figure 10, calculer la sensibilité thermique du capteur en et les tensions de sortie du capteur et correspondant aux valeurs extrémales de la température à contrôler.
Question 1.15
Le conditionneur permet d'adapter la tension aux caractéristiques du convertisseur analogique numérique (CAN) choisi. Ce conditionneur a pour relation où est la tension constante de décalage et un coefficient constant.
La tension doit être comprise entre et pour un fonctionnement du capteur dans sa plage d'utilisation de à .
Montrer que l'équation de en fonction de peut s'écrire:
Question 1.16
Le CAN a une tension pleine échelle de , codée en sortie sur .
Calculer le quantum du convertisseur en .
Question 1.17
Sur le document réponse DR1, compléter le tableau « acquérir température ».
10
0,55
0
0
00 0000 0000
0
30
50
2,75
5
1023
11 1111 1111
3FF
Question 1.18
À l'aide de la figure 10, calculer la résolution de la chaîne d'acquisition en . Conclure sur la capacité du système à détecter une variation de température suffisamment précise dans un souci de sécurité.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.14 : identifier la nature de l'information (analogique, logique ou numérique) délivrée par le capteur.
Réponse : analogique
Question 1.14 : calculer la sensibilité thermique Sθ du capteur en mV·°C⁻¹.
Réponse : mV/°C
Question 1.14 : calculer la tension de sortie minimale Ucmin correspondant à 10 °C.
Réponse : mV
Question 1.14 : calculer la tension de sortie maximale Ucmax correspondant à 50 °C.
Réponse : mV
Question 1.15 : Montrer que l'équation de UCAN en fonction de Uc peut s'écrire : UCAN = 2273·Uc - 1,25.
Réponse : Pour : Pour : Par différence : Puis .
Question 1.16 : Calculer le quantum q du convertisseur en mV.
Réponse : mV
Question 1.17 : Tableau DR1, θ = 30 °C, Uc (mV).
Réponse :
Question 1.17 : Tableau DR1, θ = 30 °C, UCAN (V).
Réponse :
Question 1.17 : Tableau DR1, θ = 30 °C, N (décimal).
Réponse : /
Question 1.17 : Tableau DR1, θ = 30 °C, N (binaire).
Réponse : /
Question 1.17 : Tableau DR1, θ = 30 °C, N (hexadécimal).
Réponse : /
Question 1.18 : calculer la résolution de la chaîne d'acquisition Rθ = Δθ / 2^n en °C.
Réponse : °C
Question 1.18 : Conclure sur la capacité du système à détecter une variation de température suffisamment précise dans un souci de sécurité.
Réponse : La résolution est largement suffisante pour détecter une variation de température qui pourrait mettre en danger la batterie.
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Questions 1.15 à 1.17 · Métropole 2024 (sujet 1) · Exercice Sous-partie 3 - Chaîne d'information · Métropole 2024 (sujet 2) ›
Plus d’exercices de Chaîne d'information : capteurs, conditionnement et conversion analogique-numérique
- Exercice Sous-partie 3 - Acquisition et conditionnement · Métropole 2026 (sujet 2)
- Exercice Sous-partie 3 - Acquisition et codage de l'image · Métropole 2025 (sujet 1)
- Exercice Sous-partie 3 - Questions 1.14 à 1.16 · Métropole 1 remplacement 2025
- Exercice Sous-partie 3 - Chaîne d'information · Métropole 2025 (sujet 2)
- Exercice Questions 1.15 à 1.17 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 3 - Chaîne d'information · Métropole 2024 (sujet 2)
- Exercice Sous-partie 1 - Chaîne d'information · Métropole 2023 (sujet 1)
- Exercice Sous-partie 1 - Chaîne d'information · Métropole 2023 (sujet 2)
- Exercice Sous-partie 1 - Chaîne d'acquisition de l'inclina… · Métropole 2022 (sujet 2)
- Exercice Sous-partie 2 (choix B) - Conditionnement et conv… · Métropole 2022 (sujet 2)