Partie 4 - Cinématique et puissance mécanique · Bac STI2D Ingénierie, Innovation et Développement Durable Métropole - ITEC 2026
Thème : Comportement mécanique : cinématique, transmission de mouvement et vitesses · Tiré du sujet Métropole France - Innovation Technologique et Eco-conception (ITEC) (2026)
Énoncé
Partie 4: la batterie du système Hélilock est-elle suffisamment dimensionnée ?
Dans un hôpital, la plateforme d'hélistation d'urgence est destinée uniquement aux hélicoptères de secours (SAMU, protection civile, etc...). Pour garantir la sécurité des patients, du personnel et des pilotes, il est indispensable que l'hélicoptère soit immobilisé rapidement et de façon fiable après son atterrissage.
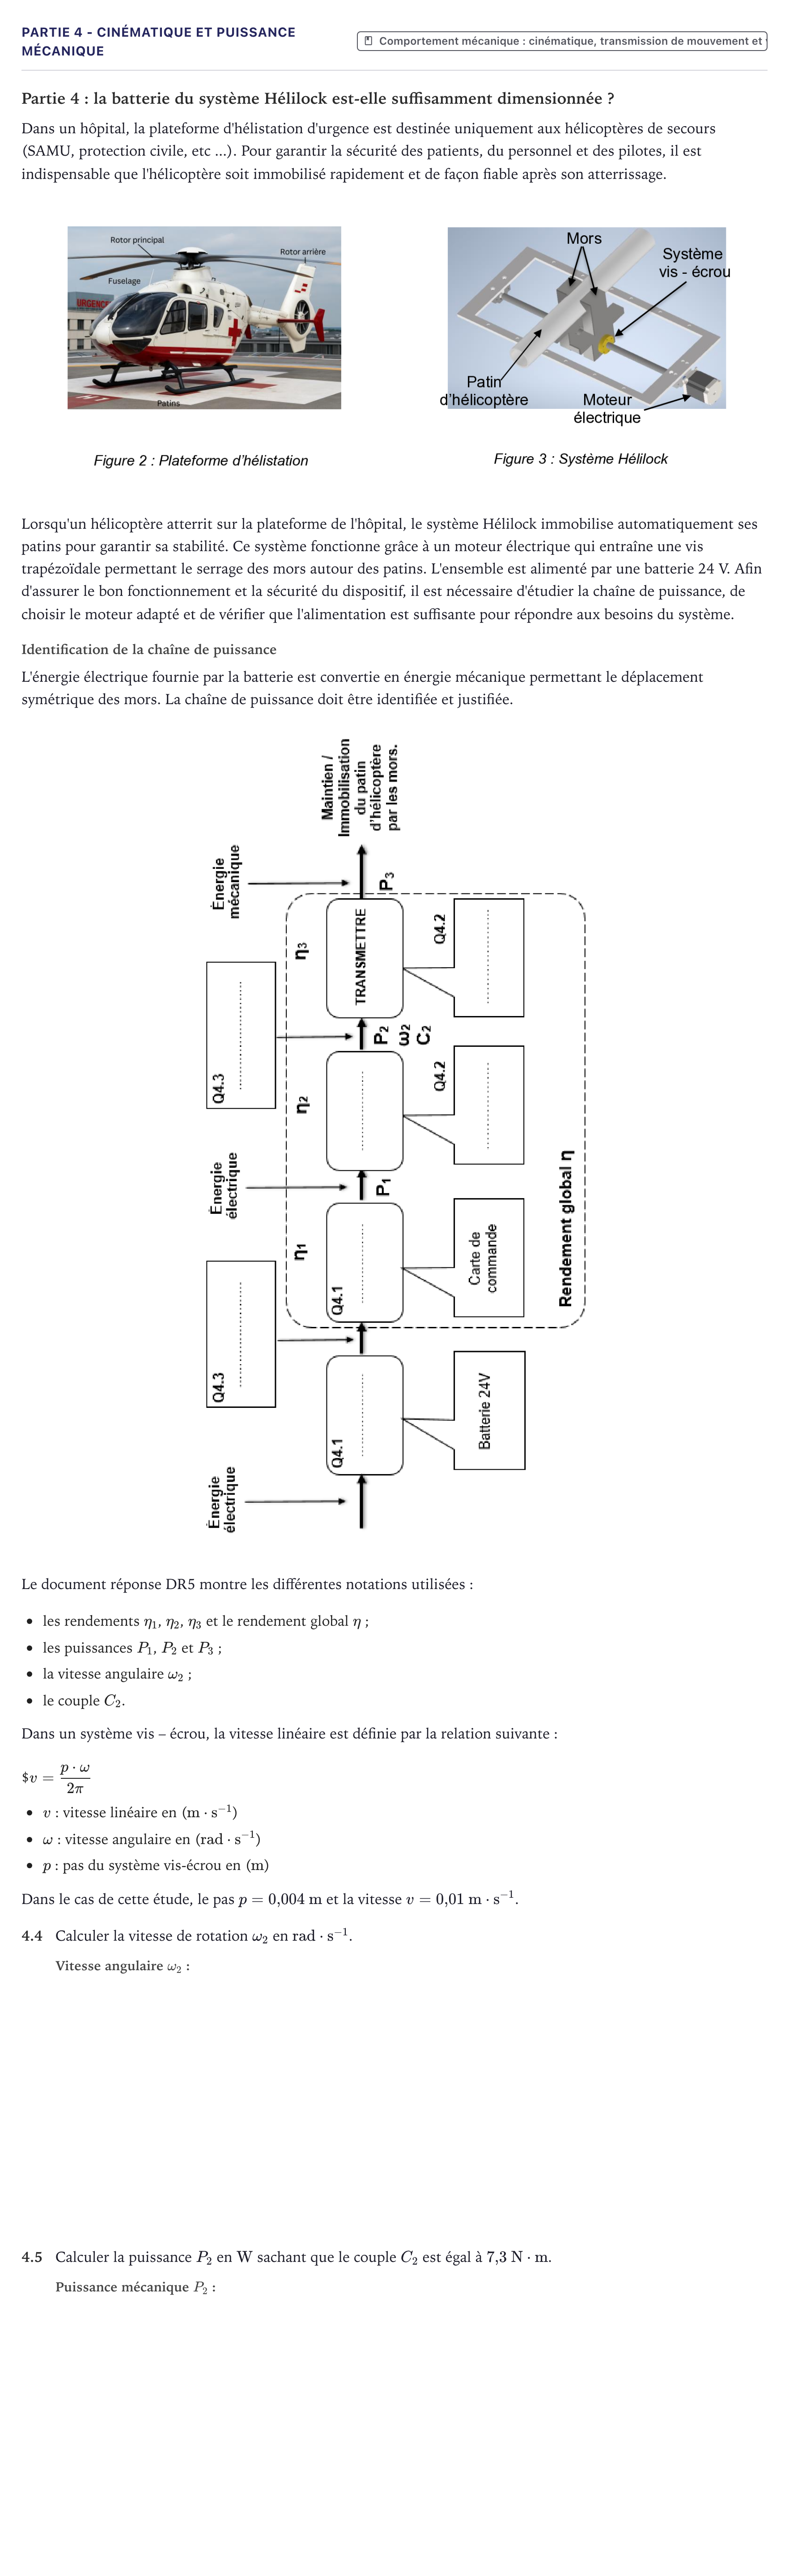
Lorsqu'un hélicoptère atterrit sur la plateforme de l'hôpital, le système Hélilock immobilise automatiquement ses patins pour garantir sa stabilité. Ce système fonctionne grâce à un moteur électrique qui entraîne une vis trapézoïdale permettant le serrage des mors autour des patins. L'ensemble est alimenté par une batterie 24 V. Afin d'assurer le bon fonctionnement et la sécurité du dispositif, il est nécessaire d'étudier la chaîne de puissance, de choisir le moteur adapté et de vérifier que l'alimentation est suffisante pour répondre aux besoins du système.
Identification de la chaîne de puissance
L'énergie électrique fournie par la batterie est convertie en énergie mécanique permettant le déplacement symétrique des mors. La chaîne de puissance doit être identifiée et justifiée.
Le document réponse DR5 montre les différentes notations utilisées:
les rendements , , et le rendement global ;
les puissances , et ;
la vitesse angulaire ;
le couple .
Dans un système vis – écrou, la vitesse linéaire est définie par la relation suivante:
$ : vitesse linéaire en ()
: vitesse angulaire en ()
: pas du système vis-écrou en ()
Dans le cas de cette étude, le pas et la vitesse .
4.4
Calculer la vitesse de rotation en .
4.5
Calculer la puissance en sachant que le couple est égal à .
Corrigé
Corrigé proposé par AprenAI (non officiel)
Question 4.4 : Calculer la vitesse de rotation en .
Réponse : rad/s / rad·s⁻¹
La réponse de la question restante et l’explication pas à pas sont réservées aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Partie 4 - Cinématique et puissance mécanique du… · Métropole - EE 2026 · Partie spécifique - Partie A : Modélisation ciném… · Métropole - ITEC 2026 ›
Plus d’exercices de Comportement mécanique : cinématique, transmission de mouvement et vitesses
- Partie 4 - Cinématique et puissance mécanique · Métropole - AC 2026
- Partie 4 - Cinématique et puissance mécanique du… · Métropole - EE 2026
- Partie spécifique - Partie A : Modélisation ciném… · Métropole - ITEC 2026
- Partie spécifique - Partie B : Puissance et choix… · Métropole - ITEC 2026
- Partie 4 - Cinématique et puissance mécanique · Métropole - SIN 2026
- Partie 4 - Cinématique de l'escalier mécanique · Métropole remplacement - AC 2026
- Partie 4.3 - Cinématique du déplacement sur l'esc… · Métropole remplacement - EE 2026
- Partie commune - Partie 4 (Questions 4.3 et 4.4) · Métropole remplacement - ITEC 2026
- Partie spécifique - Partie A · Métropole remplacement - ITEC 2026
- Partie 4 - Cinématique · Métropole remplacement - SIN 2026