Exercice Sous-partie 3 - Validation des performances · Bac Sciences de l'Ingénieur Métropole 2026 (sujet 2)
Thème : Validation des performances et analyse des écarts · Tiré du sujet Métropole France 2 (2026)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot caddie
Le robot caddie Gita est comparable à un coffre intelligent: il suit son propriétaire, qu'il soit à pied ou à vélo. Destiné à un large public, le robot peut s'avérer particulièrement utile pour les personnes à mobilité réduite en les aidant à transporter et stocker leurs courses par exemple. Il est capable de se déplacer de manière autonome en suivant un itinéraire programmé à l'avance. Équipé de capteurs visuels, le robot peut détecter et éviter les obstacles sur son chemin. Il est capable de franchir des pentes allant jusqu'à 16 %.
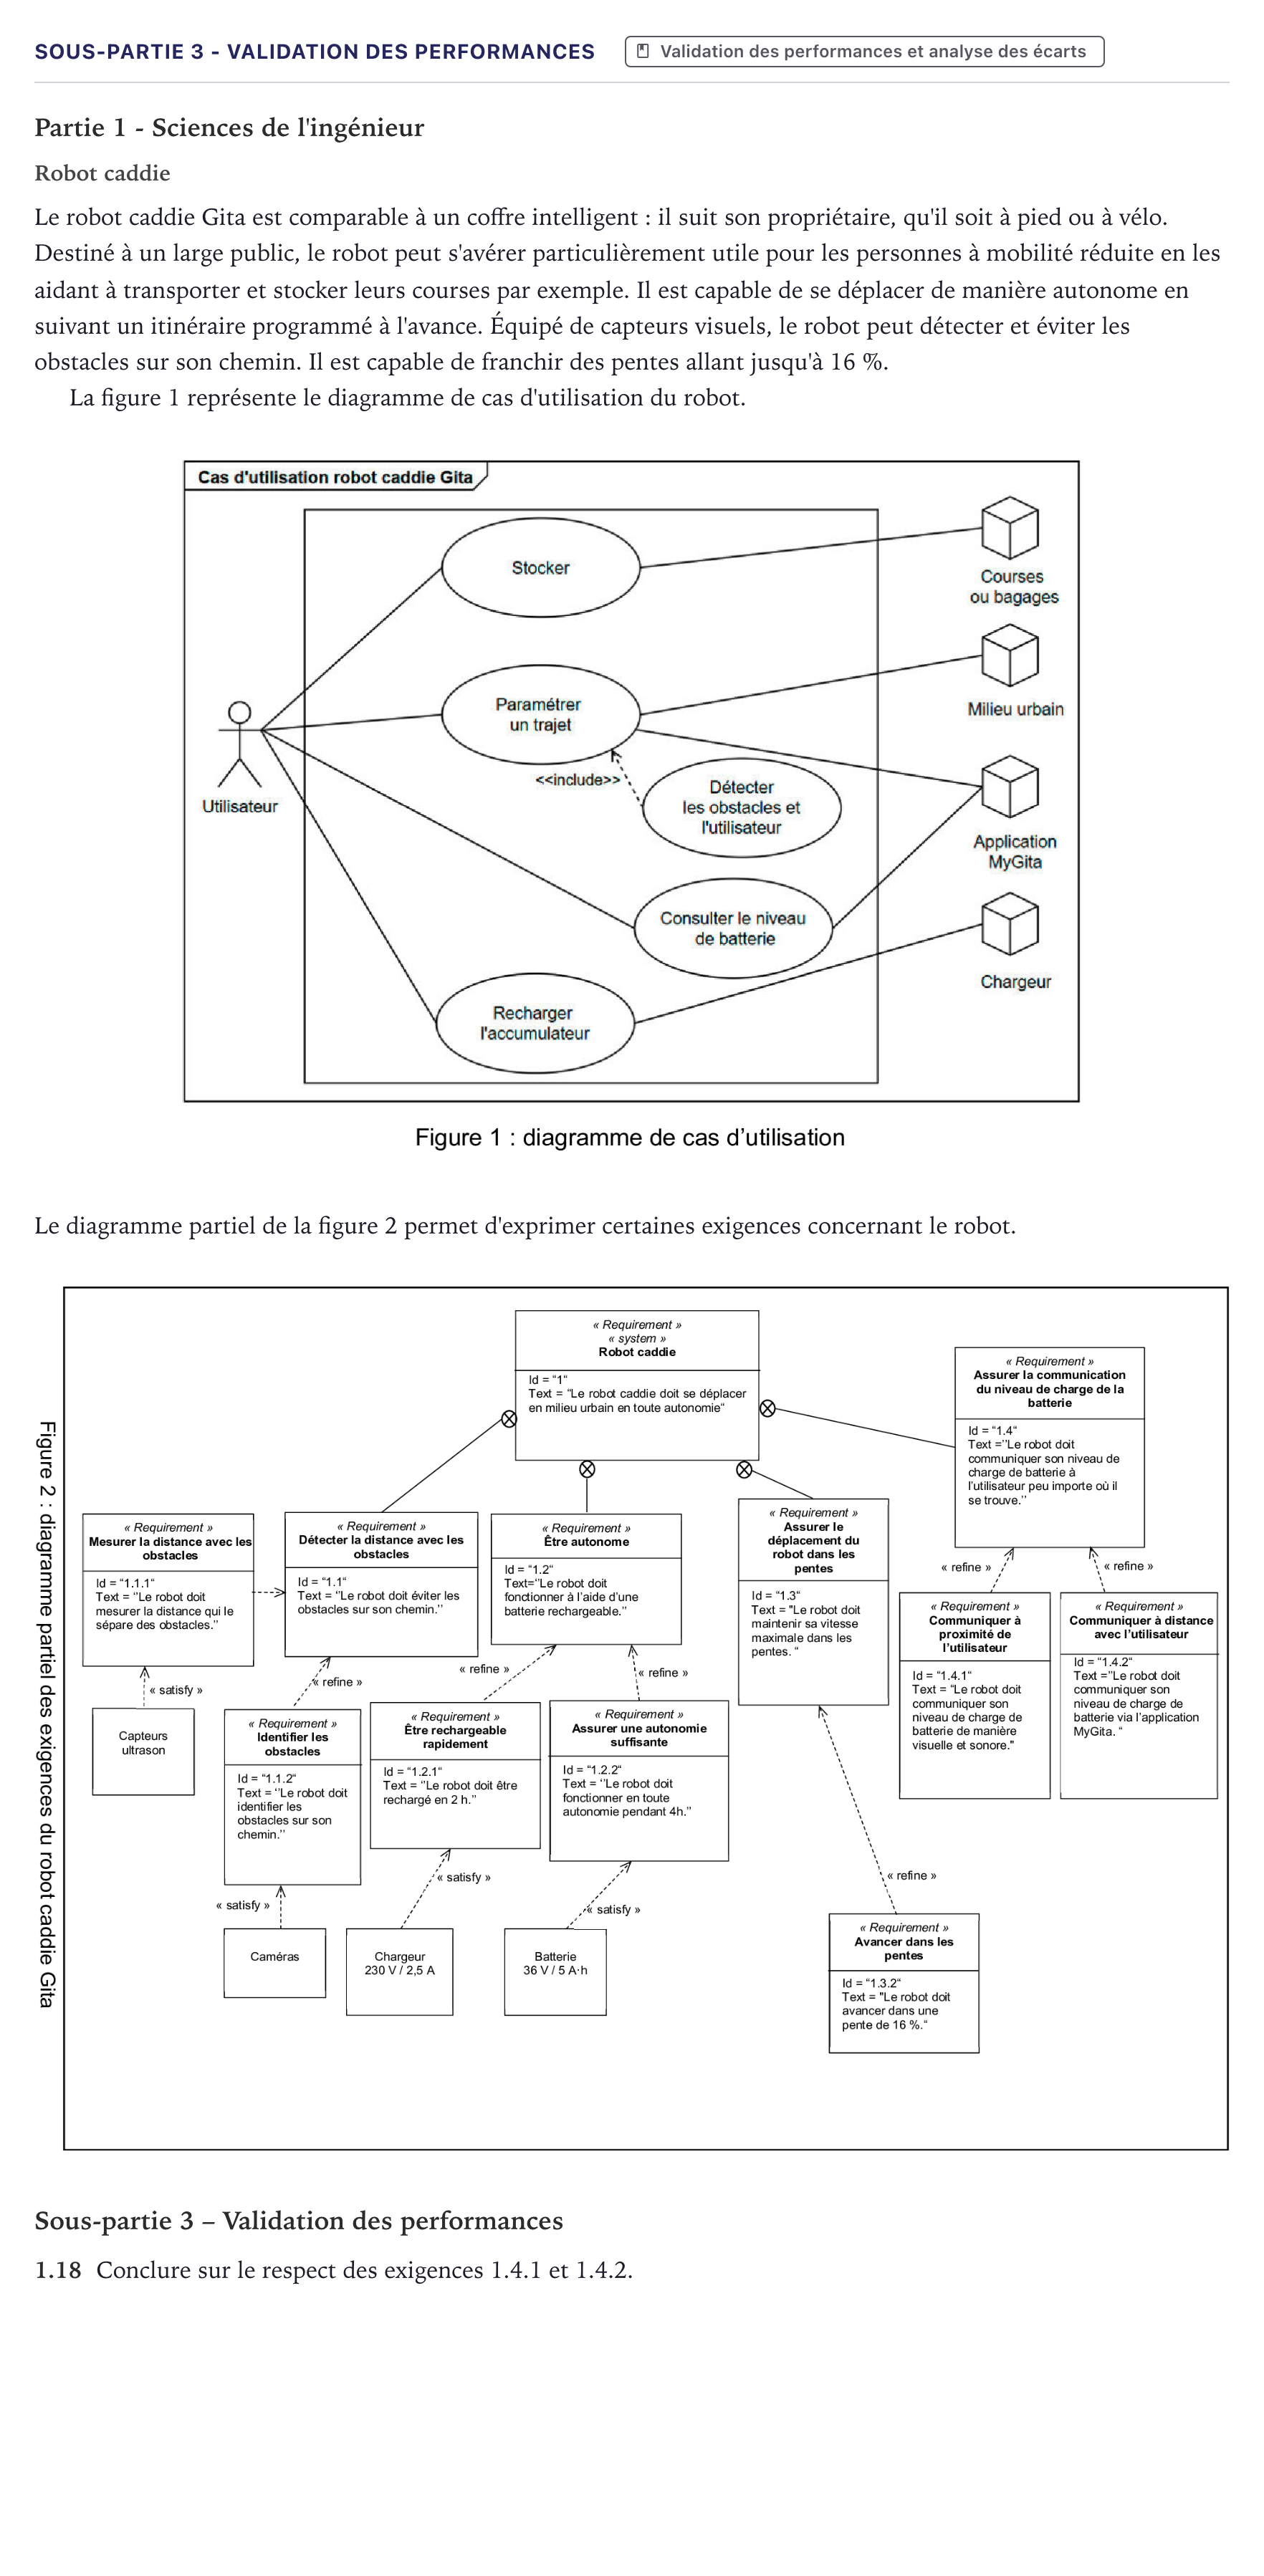
La figure 1 représente le diagramme de cas d'utilisation du robot.
Le diagramme partiel de la figure 2 permet d'exprimer certaines exigences concernant le robot.
Sous-partie 3 – Validation des performances
1.18
Conclure sur le respect des exigences 1.4.1 et 1.4.2.
Corrigé
Corrigé proposé par AprenAI (non officiel)
Question 1.18 : Conclure sur le respect des exigences 1.4.1 et 1.4.2.
Réponse : Les exigences 1.4.1 et 1.4.2 sont respectées.
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 2 - Validation des performances · Métropole 2026 (sujet 2) · Exercice Sous-partie 2 - Questions 1.9 à 1.11 · Métropole 1 remplacement 2025 ›
Plus d’exercices de Validation des performances et analyse des écarts
- Exercice Sous-partie 1 - Question 1.5 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 3 - Question 1.17 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 1 - Validation des performances · Métropole 2026 (sujet 2)
- Exercice Sous-partie 2 - Validation des performances · Métropole 2026 (sujet 2)
- Exercice Sous-partie 2 - Questions 1.9 à 1.11 · Métropole 1 remplacement 2025
- Question 1.7 · Métropole 2024 (sujet 1)
- Exercice Questions 1.11 et 1.12 · Métropole 2024 (sujet 1)
- Question 1.20 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 1 - Validation des performances · Métropole 2024 (sujet 2)
- Exercice Sous-partie 2 - Validation des performances · Métropole 2024 (sujet 2)