Exercice Sous-partie 2 - Question 1.6 · Bac Sciences de l'Ingénieur Métropole 1 remplacement 2025
Thème : Analyse fonctionnelle et structurelle : ingénierie système et diagrammes SysML · Tiré du sujet Métropole France 1 remplacement (2025)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot d'assistance à la mobilité
Il est parfois difficile pour une personne souffrant d'un handicap moteur ou victime d'un accident de se déplacer à l'intérieur de son habitat. Les fauteuils roulants classiques sont généralement encombrants et ne passent pas forcément partout.
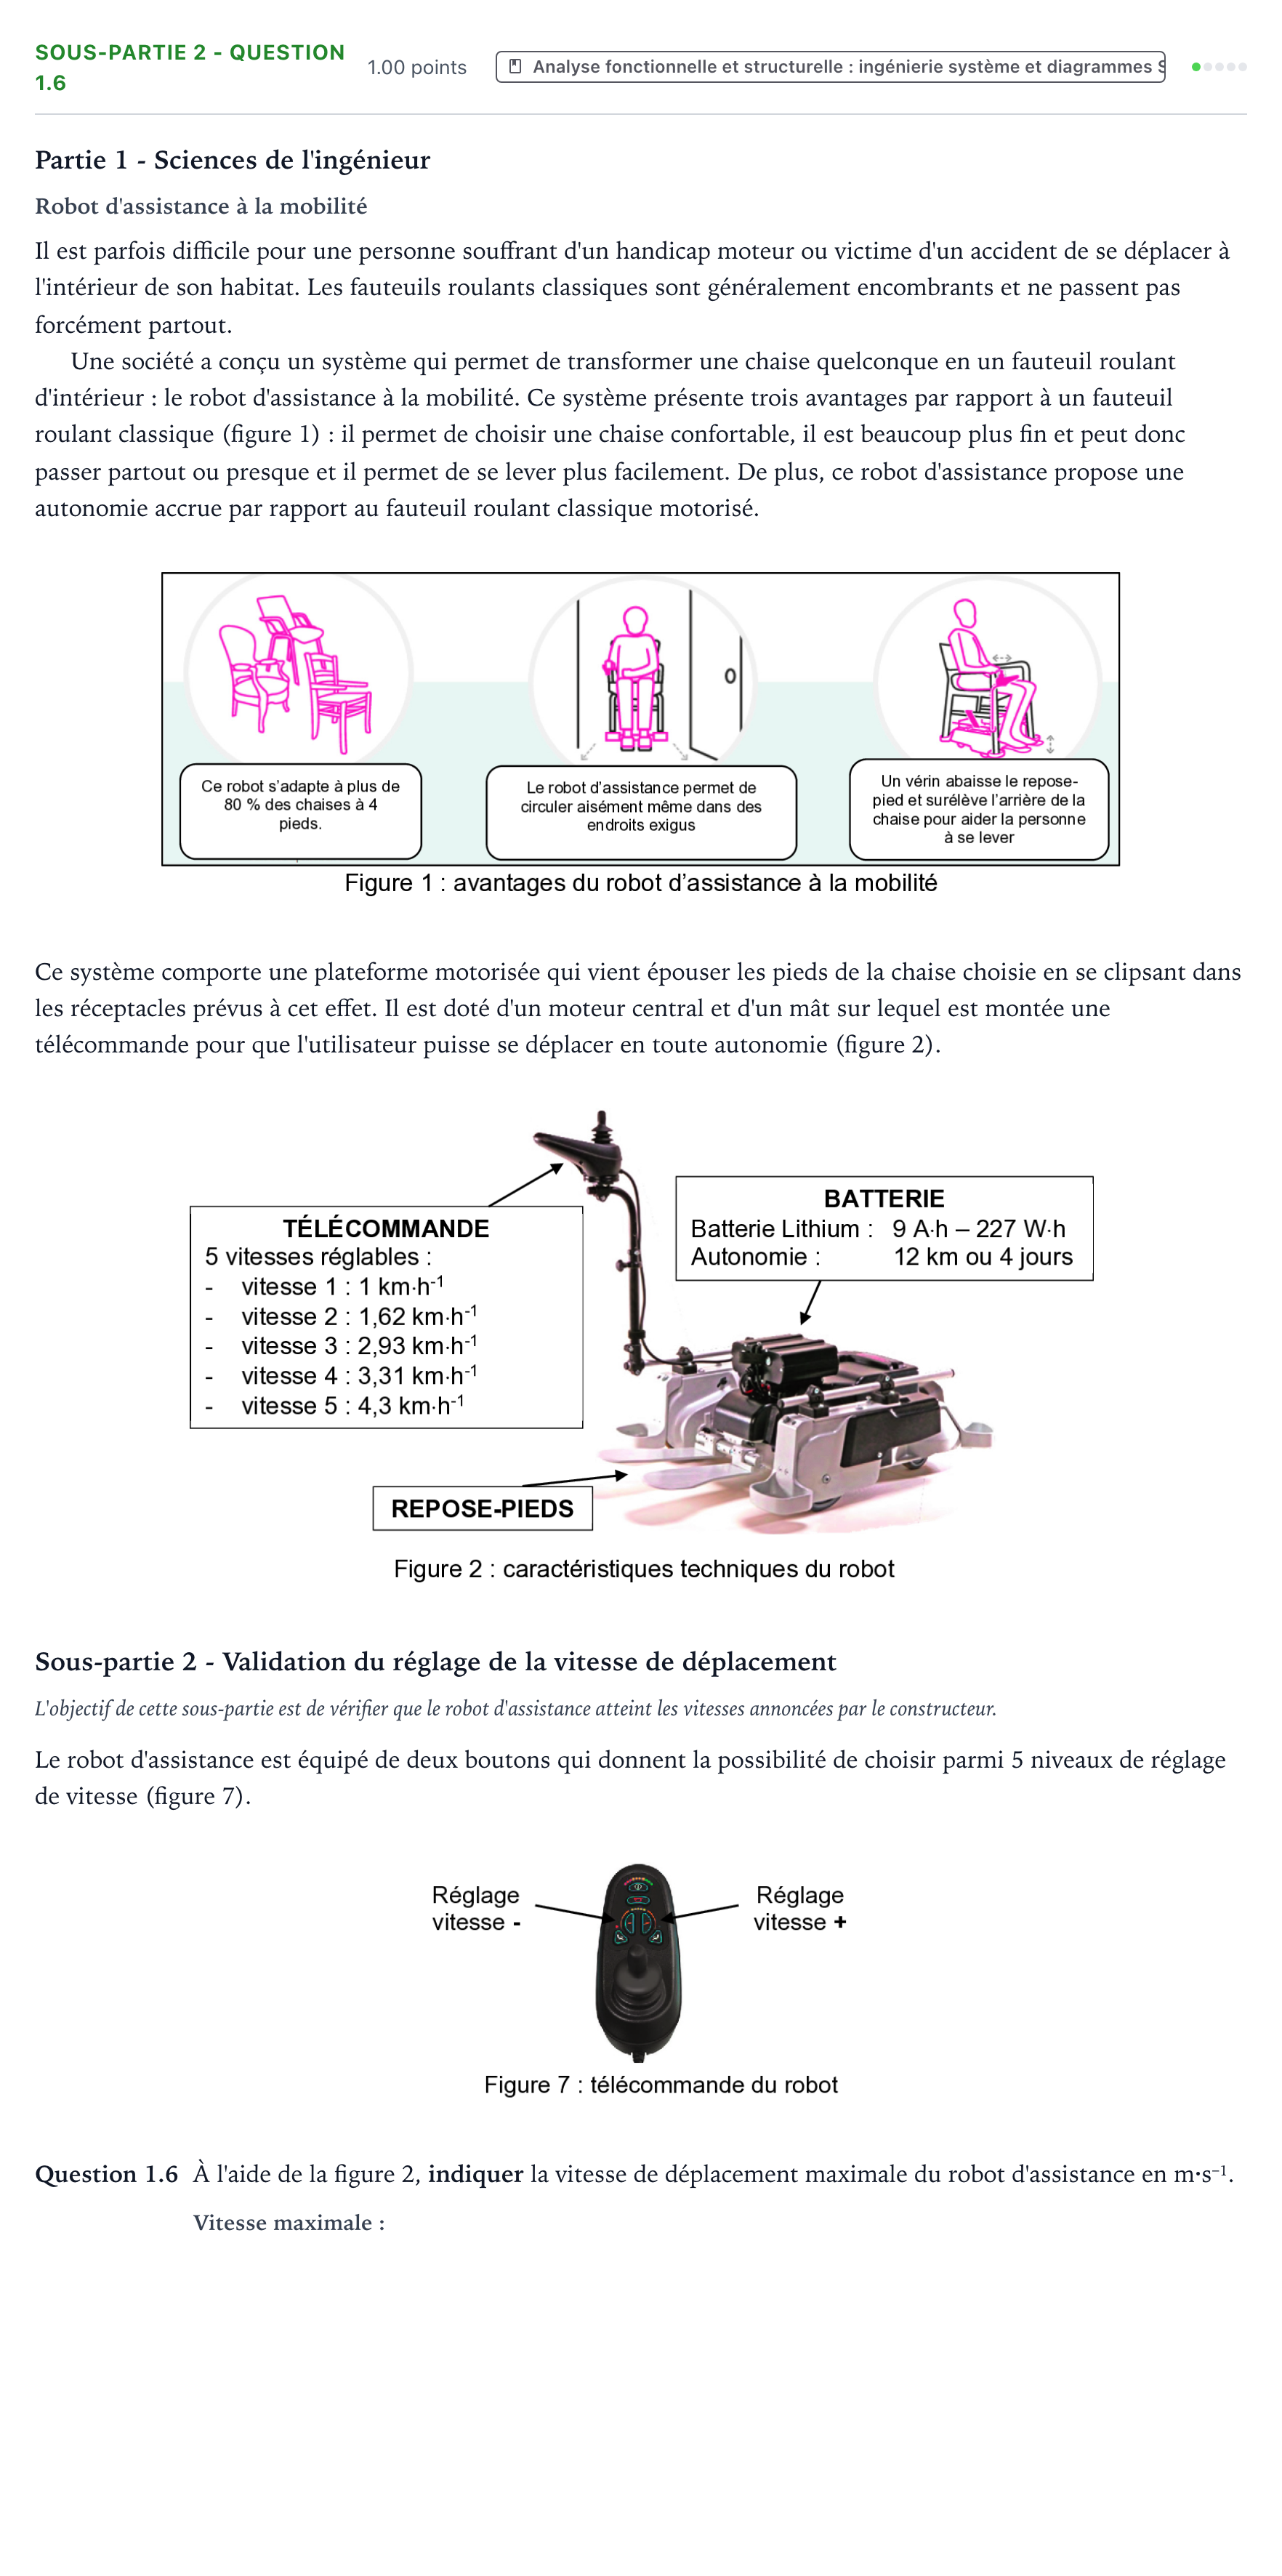
Une société a conçu un système qui permet de transformer une chaise quelconque en un fauteuil roulant d'intérieur: le robot d'assistance à la mobilité. Ce système présente trois avantages par rapport à un fauteuil roulant classique (figure 1): il permet de choisir une chaise confortable, il est beaucoup plus fin et peut donc passer partout ou presque et il permet de se lever plus facilement. De plus, ce robot d'assistance propose une autonomie accrue par rapport au fauteuil roulant classique motorisé.
Ce système comporte une plateforme motorisée qui vient épouser les pieds de la chaise choisie en se clipsant dans les réceptacles prévus à cet effet. Il est doté d'un moteur central et d'un mât sur lequel est montée une télécommande pour que l'utilisateur puisse se déplacer en toute autonomie (figure 2).
Sous-partie 2 - Validation du réglage de la vitesse de déplacement
L'objectif de cette sous-partie est de vérifier que le robot d'assistance atteint les vitesses annoncées par le constructeur.
Le robot d'assistance est équipé de deux boutons qui donnent la possibilité de choisir parmi 5 niveaux de réglage de vitesse (figure 7).
Question 1.6
À l'aide de la figure 2, indiquer la vitesse de déplacement maximale du robot d'assistance en m·s⁻¹.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.6 : À l'aide de la figure 2, indiquer la vitesse de déplacement maximale du robot d'assistance en m·s⁻¹.
Réponse : m/s / m·s⁻¹
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 1 - Question 1.1 · Métropole 1 remplacement 2025 · Question 1.1 · Métropole 2024 (sujet 1) ›
Plus d’exercices d’Analyse fonctionnelle et structurelle : ingénierie système et diagrammes SysML
- Exercice Sous-partie 1 - Question 1.1 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 2 - Question 1.6 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 1 - Analyse fonctionnelle · Métropole 2026 (sujet 2)
- Exercice Sous-partie 1 - Question 1.1 · Métropole 1 remplacement 2025
- Question 1.1 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 1 - Analyse fonctionnelle · Métropole 2023 (sujet 2)
- Exercice Sous-partie 1 - Analyse fonctionnelle · Métropole 2022 (sujet 1)
- Exercice Sous-partie 1 - Q1.1 - Analyse fonctionnelle · Métropole 1 remplacement 2022
- Exercice Sous-partie 1 - Exigences et inclinaison · Métropole 2022 (sujet 2)
- Exercice Sous-partie 2 (choix A) - Exigences de mise en mo… · Métropole 2022 (sujet 2)