Exercice Sous-partie 1 - Q1.1 - Analyse fonctionnelle · Bac Sciences de l'Ingénieur Métropole 1 remplacement 2022
Thème : Analyse fonctionnelle et structurelle : ingénierie système et diagrammes SysML · Tiré du sujet Métropole France 1 remplacement (2022)
Énoncé
Sous-partie 1 – obligatoire
Fiabilité des échanges d'informations entre le robot et les sapeurs-pompiers
Partie 1 - Sciences de l'ingénieur
Mise en situation
Le robot d'assistance opérationnelle Colossus (figure 1) est un robot de soutien technique polyvalent destiné à intervenir dans les zones à risque aux côtés des sapeurs-pompiers.
Figure 1: le robot Colossus en intervention
Figure 2: exemple de configuration du robot Colossus
Grâce à sa plateforme à chenilles offrant des capacités de franchissement exceptionnelles et à un canon à eau motorisé ultra-puissant (figure 2), le robot Colossus est capable d'éteindre un feu à distance.
Il est facilement pilotable avec sa caméra et son système d'éclairage puissant à l'avant.
Sa plateforme modulable associée à un large choix d'équipements optionnels permet d'assister les pompiers dans une grande variété de missions en limitant l'exposition aux risques des personnes (figure 3).
Figure 3: plateforme modulable Colossus
La modularité (figure 4) est assurée par:
un large choix d'équipements pour s'adapter au besoin d'intervention;
un système de fixation réglable sur rail et sans outil de l'ensemble des équipements.
Figure 4: exemples d'équipements optionnels Colossus
Le robot Colossus d'assistance opérationnelle a été utilisé lors de l'incendie de la cathédrale Notre-Dame de Paris pour éteindre les flammes, au moment où la flèche menaçait de s'effondrer. Les pompiers de Paris ont fait intervenir ce robot afin d'éteindre le feu et de faire baisser la température à l'intérieur de la nef (figure 5).
Le robot Colossus de Shark Robotics bénéficie du retour d'expérience de la Brigade des Sapeurs-Pompiers de Paris (BSPP).
Figure 5: le robot Colossus lors de l'incendie de Notre-Dame de Paris - 15 et 16 avril 2019
Créé en 2016, Shark Robotics est le spécialiste français de la robotique terrestre. Grâce à son savoir-faire de pointe, cette entreprise conçoit et fabrique en France, à La Rochelle, des robots haut de gamme conjuguant puissance, fiabilité et robustesse.
Son expertise en robotique et en mécanique de précision lui permet de proposer à la fois des robots dits « catalogue » et des robots sur-mesure répondant aux besoins spécifiques de ses clients (figure 6). Shark Robotics intervient notamment dans les domaines de la sécurité, de la défense, de l'industrie, de l'énergie et du nucléaire.
Figure 6: la gamme de robots Shark
Ce sujet vise à vérifier les performances actuelles du robot Colossus, pour les comparer avec les attendus du cahier des charges.
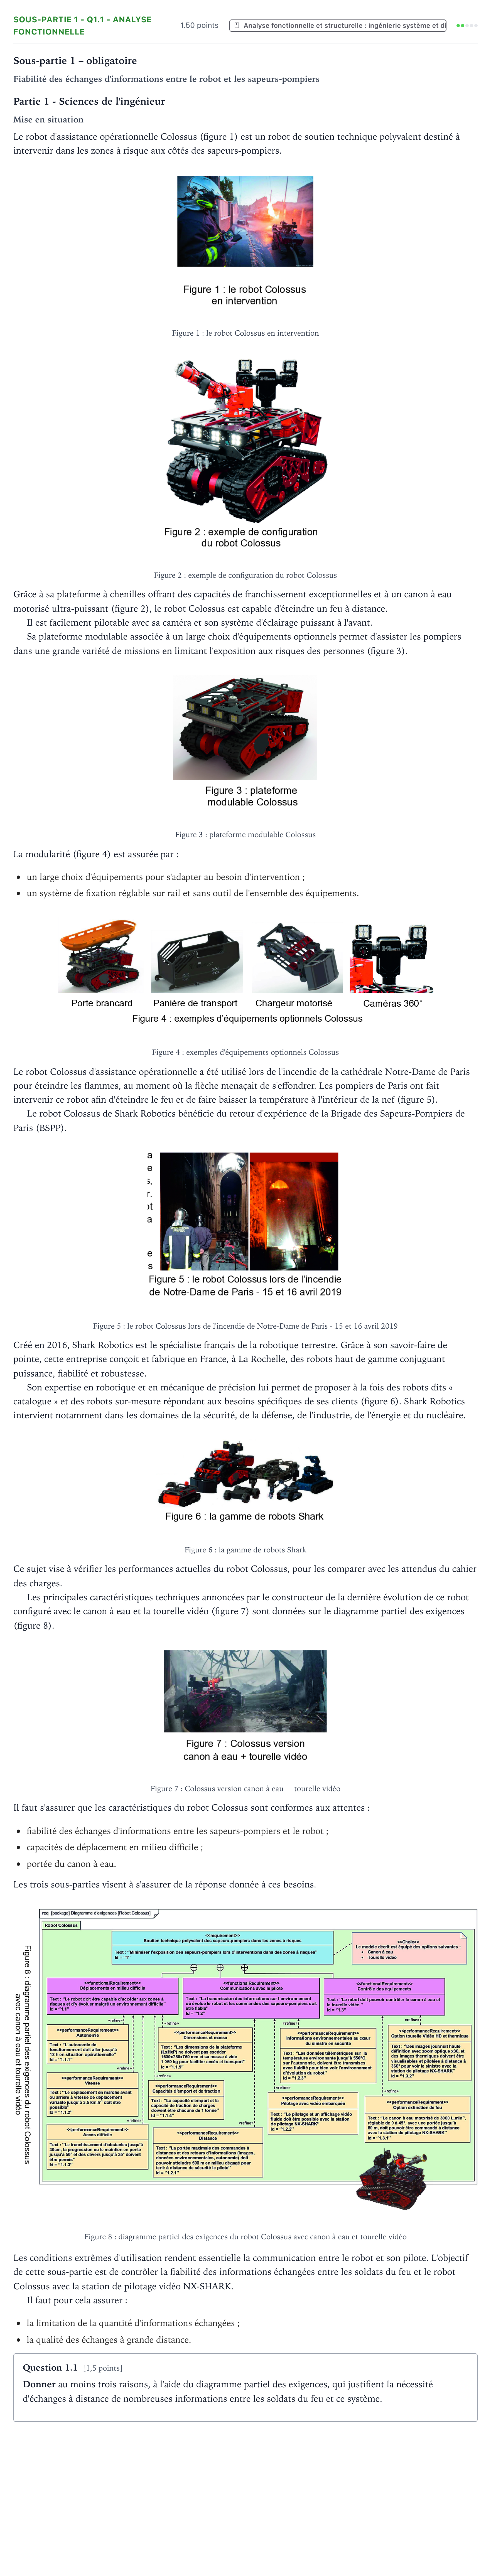
Les principales caractéristiques techniques annoncées par le constructeur de la dernière évolution de ce robot configuré avec le canon à eau et la tourelle vidéo (figure 7) sont données sur le diagramme partiel des exigences (figure 8).
Figure 7: Colossus version canon à eau + tourelle vidéo
Il faut s'assurer que les caractéristiques du robot Colossus sont conformes aux attentes:
fiabilité des échanges d'informations entre les sapeurs-pompiers et le robot;
capacités de déplacement en milieu difficile;
portée du canon à eau.
Les trois sous-parties visent à s'assurer de la réponse donnée à ces besoins.
Figure 8: diagramme partiel des exigences du robot Colossus avec canon à eau et tourelle vidéo
Les conditions extrêmes d'utilisation rendent essentielle la communication entre le robot et son pilote. L'objectif de cette sous-partie est de contrôler la fiabilité des informations échangées entre les soldats du feu et le robot Colossus avec la station de pilotage vidéo NX-SHARK.
Il faut pour cela assurer:
la limitation de la quantité d'informations échangées;
la qualité des échanges à grande distance.
Question 1.1 [1,5 points]
Donner au moins trois raisons, à l'aide du diagramme partiel des exigences, qui justifient la nécessité d'échanges à distance de nombreuses informations entre les soldats du feu et ce système.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Donner au moins trois raisons, à l'aide du diagramme partiel des exigences, qui justifient la nécessité d'échanges à distance de nombreuses informations entre les soldats du feu et ce système.
Réponse : Tenir à distance de sécurité le pilote / Commande / pilotage à distance des options (canon à eau, tourelle vidéo) / Pilotage du robot à distance de sécurité pour le pilote / Acquisition d'informations environnementales à distance / Visualisation de vidéos pour le pilotage / Visualisation de vidéos pour voir le sinistre
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 1 - Analyse fonctionnelle · Métropole 2022 (sujet 1) · Exercice Sous-partie 1 - Exigences et inclinaison · Métropole 2022 (sujet 2) ›
Plus d’exercices d’Analyse fonctionnelle et structurelle : ingénierie système et diagrammes SysML
- Exercice Sous-partie 1 - Question 1.1 · Métropole 1 remplacement 2025
- Exercice Sous-partie 2 - Question 1.6 · Métropole 1 remplacement 2025
- Question 1.1 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 1 - Analyse fonctionnelle · Métropole 2023 (sujet 2)
- Exercice Sous-partie 1 - Analyse fonctionnelle · Métropole 2022 (sujet 1)
- Exercice Sous-partie 1 - Exigences et inclinaison · Métropole 2022 (sujet 2)
- Exercice Sous-partie 2 (choix A) - Exigences de mise en mo… · Métropole 2022 (sujet 2)
- Exercice Sous-partie 1 - Analyse fonctionnelle · Métropole Candidat libre 2021 (sujet 1)
- Exercice Sous-partie 1 - Analyse fonctionnelle et exigences · Métropole 2021 (sujet 1)
- Exercice Sous-partie 1 - Ingénierie système · Métropole 2021 (sujet 2)