Partie 2 - Cinématique et puissance mécanique · Bac STI2D Ingénierie, Innovation et Développement Durable Métropole - ITEC 2024
Thème : Comportement mécanique : cinématique, transmission de mouvement et vitesses · Tiré du sujet Métropole France - Innovation Technologique et Eco-conception (ITEC) (2024)
Énoncé
Partie 2: quelles solutions mettre en œuvre pour optimiser la consommation énergétique du téléphérique ?
La variation de la vitesse des cabines en fonction des heures d'affluence et l'optimisation du rendement du système d'entraînement principal du câble tracteur sont deux des solutions envisagées afin de réduire la consommation énergétique du téléphérique.
Pour la suite, l'étude porte sur le cas où un seul moteur actionne le système d'entraînement principal du câble tracteur par l'intermédiaire d'une poulie.
Choix du système d'entraînement principal du câble tracteur
Deux typologies de systèmes motorisés et pilotés par un variateur de vitesse ont été envisagées par le bureau d'études pour l'entraînement principal du câble tracteur:
Système d'entraînement principal 1: un moteur asynchrone associé à un réducteur de vitesse entraîne la poulie motrice.
Système d'entraînement principal 2: un moteur brushless est en prise directe avec la poulie motrice (Direct Drive).
Étude de l'influence du choix de la variation de vitesse selon des plages horaires
Le bureau d'études a choisi de mettre en place le système d'entraînement motorisé en prise directe avec la poulie motrice (Direct Drive) et de limiter la vitesse de déplacement des cabines en fonction des plages horaires:
Vitesse 1: vitesse de fonctionnement en heures normales.
Vitesse 2: vitesse de fonctionnement en heures de pointe.
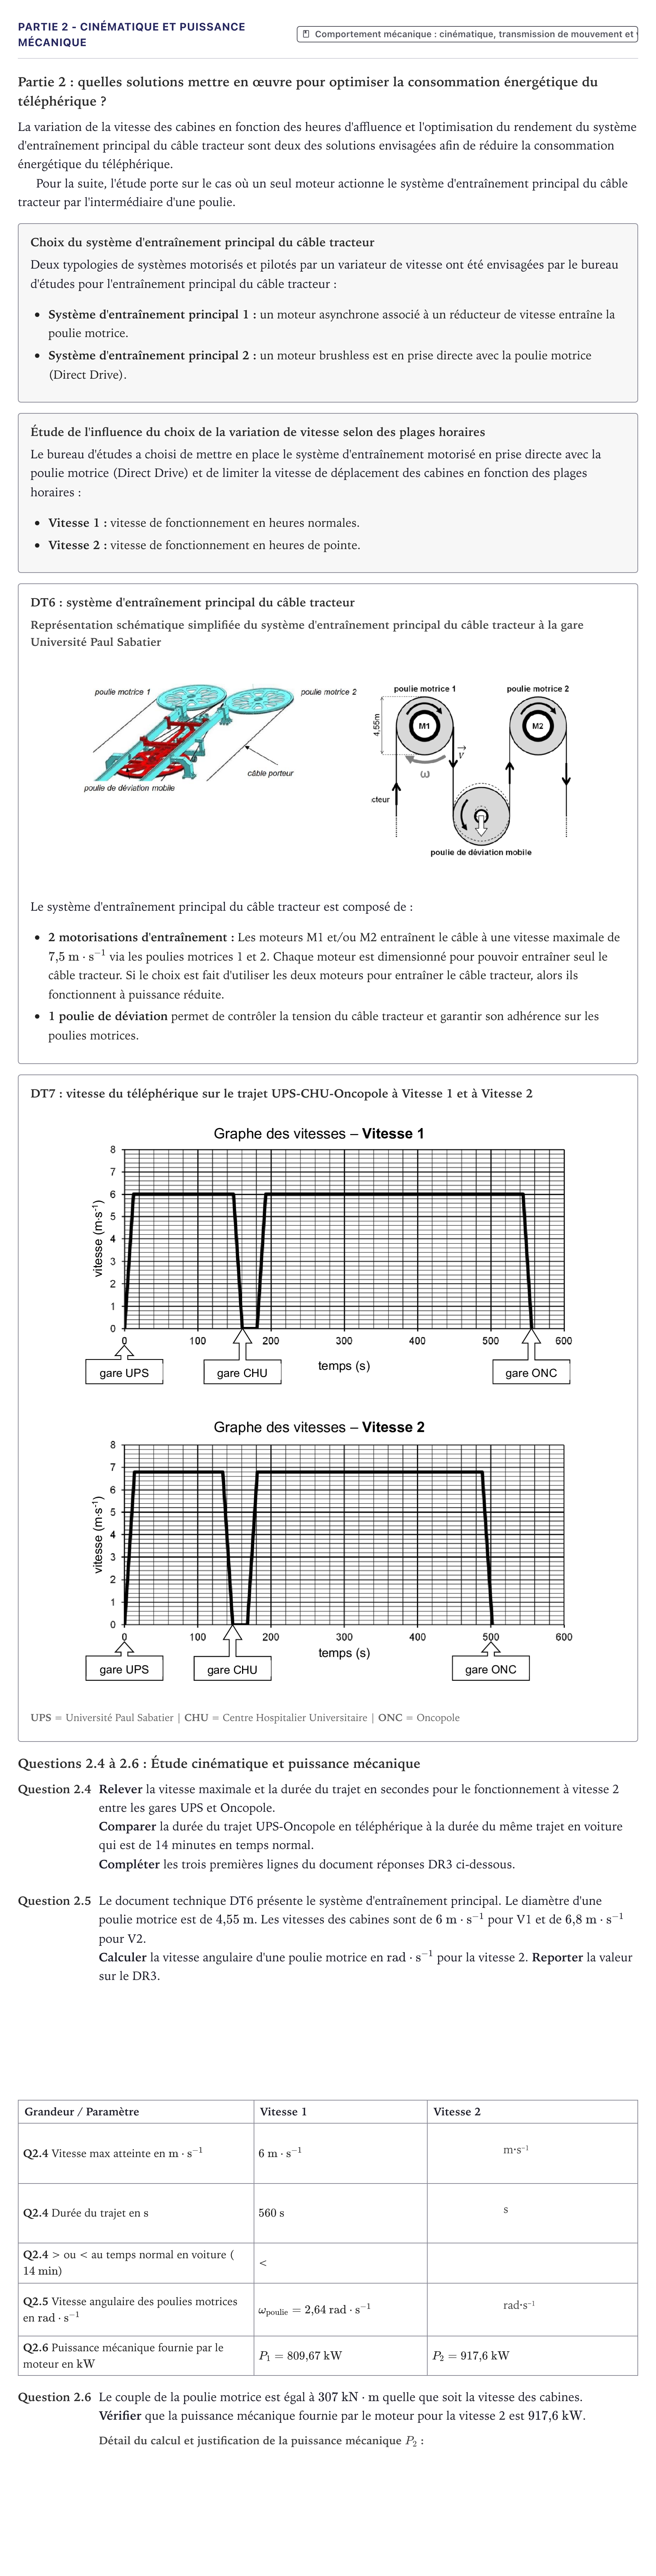
DT6: système d'entraînement principal du câble tracteur
Représentation schématique simplifiée du système d'entraînement principal du câble tracteur à la gare Université Paul Sabatier
Le système d'entraînement principal du câble tracteur est composé de:
2 motorisations d'entraînement: Les moteurs M1 et/ou M2 entraînent le câble à une vitesse maximale de via les poulies motrices 1 et 2. Chaque moteur est dimensionné pour pouvoir entraîner seul le câble tracteur. Si le choix est fait d'utiliser les deux moteurs pour entraîner le câble tracteur, alors ils fonctionnent à puissance réduite.
1 poulie de déviation permet de contrôler la tension du câble tracteur et garantir son adhérence sur les poulies motrices.
DT7: vitesse du téléphérique sur le trajet UPS-CHU-Oncopole à Vitesse 1 et à Vitesse 2
UPS = Université Paul Sabatier | CHU = Centre Hospitalier Universitaire | ONC = Oncopole
Questions 2.4 à 2.6: Étude cinématique et puissance mécanique
Question 2.4
Relever la vitesse maximale et la durée du trajet en secondes pour le fonctionnement à vitesse 2 entre les gares UPS et Oncopole.
Comparer la durée du trajet UPS-Oncopole en téléphérique à la durée du même trajet en voiture qui est de 14 minutes en temps normal.
Compléter les trois premières lignes du document réponses DR3 ci-dessous.
Question 2.5
Le document technique DT6 présente le système d'entraînement principal. Le diamètre d'une poulie motrice est de . Les vitesses des cabines sont de pour V1 et de pour V2.
Calculer la vitesse angulaire d'une poulie motrice en pour la vitesse 2. Reporter la valeur sur le DR3.
Grandeur / Paramètre
Vitesse 1
Vitesse 2
Q2.4 Vitesse max atteinte en
m·s⁻¹
Q2.4 Durée du trajet en
s
Q2.4 > ou < au temps normal en voiture ()
<
Q2.5 Vitesse angulaire des poulies motrices en
rad·s⁻¹
Q2.6 Puissance mécanique fournie par le moteur en
Question 2.6
Le couple de la poulie motrice est égal à quelle que soit la vitesse des cabines.
Vérifier que la puissance mécanique fournie par le moteur pour la vitesse 2 est .
Corrigé
Corrigé proposé par AprenAI (non officiel)
Question 2.4 : Vitesse max atteinte en m·s⁻¹ pour la vitesse 2
Réponse : 6,8 m·s⁻¹
Question 2.4 : Durée du trajet en s pour la vitesse 2
Réponse : 504 s
Question 2.4 : Comparaison (> ou <) au temps normal en voiture (14 minutes)
Réponse : <
Les réponses des 2 questions restantes et l’explication pas à pas sont réservées aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Partie 2 - Cinématique et puissance mécanique · Métropole - EE 2024 · Partie C - Accélération progressive du véhicule e… · Métropole - ITEC 2024 ›
Plus d’exercices de Comportement mécanique : cinématique, transmission de mouvement et vitesses
- Partie B - Cinématique et validation du cycle de… · Métropole remplacement - ITEC 2025
- Partie C - Cinématique de la poche de raclage · Métropole remplacement - ITEC 2025
- Partie 4 - Questions 4.2 à 4.4 · Métropole remplacement - SIN 2025
- Partie 2 - Cinématique et puissance mécanique · Métropole - AC 2024
- Partie 2 - Cinématique et puissance mécanique · Métropole - EE 2024
- Partie C - Accélération progressive du véhicule e… · Métropole - ITEC 2024
- Partie 2 - Cinématique et transmission · Métropole - SIN 2024
- Partie C - Cinématique et vitesses de frottement · Métropole remplacement - ITEC 2024
- Partie 1 - Comportement mécanique (cinématique) · Métropole - AC 2023
- Partie 1 - Question 1.4 : Vecteur vitesse du cycl… · Métropole - EE 2023