Exercice A - Étude de la panne d'un drone en plei… · Bac Sciences de l'Ingénieur Métropole 2021 (sujet 1)
Thème : Sciences physiques – Mouvement et deuxième loi de Newton dans un champ uniforme · Tiré du sujet Métropole France 1 (2021)
Énoncé
Exercice A – Étude de la panne d'un drone en plein vol
Mots-clés: mouvement dans un champ de pesanteur uniforme; aspect énergétique.
Depuis quelques années, les spectacles de drones remplacent peu à peu les feux d'artifice classiques. Lors d'une représentation, un drone est en mouvement rectiligne uniforme à l'altitude constante m. Celui-ci se déplace alors à la vitesse maximale autorisée dans ce contexte. On note la vitesse du drone.
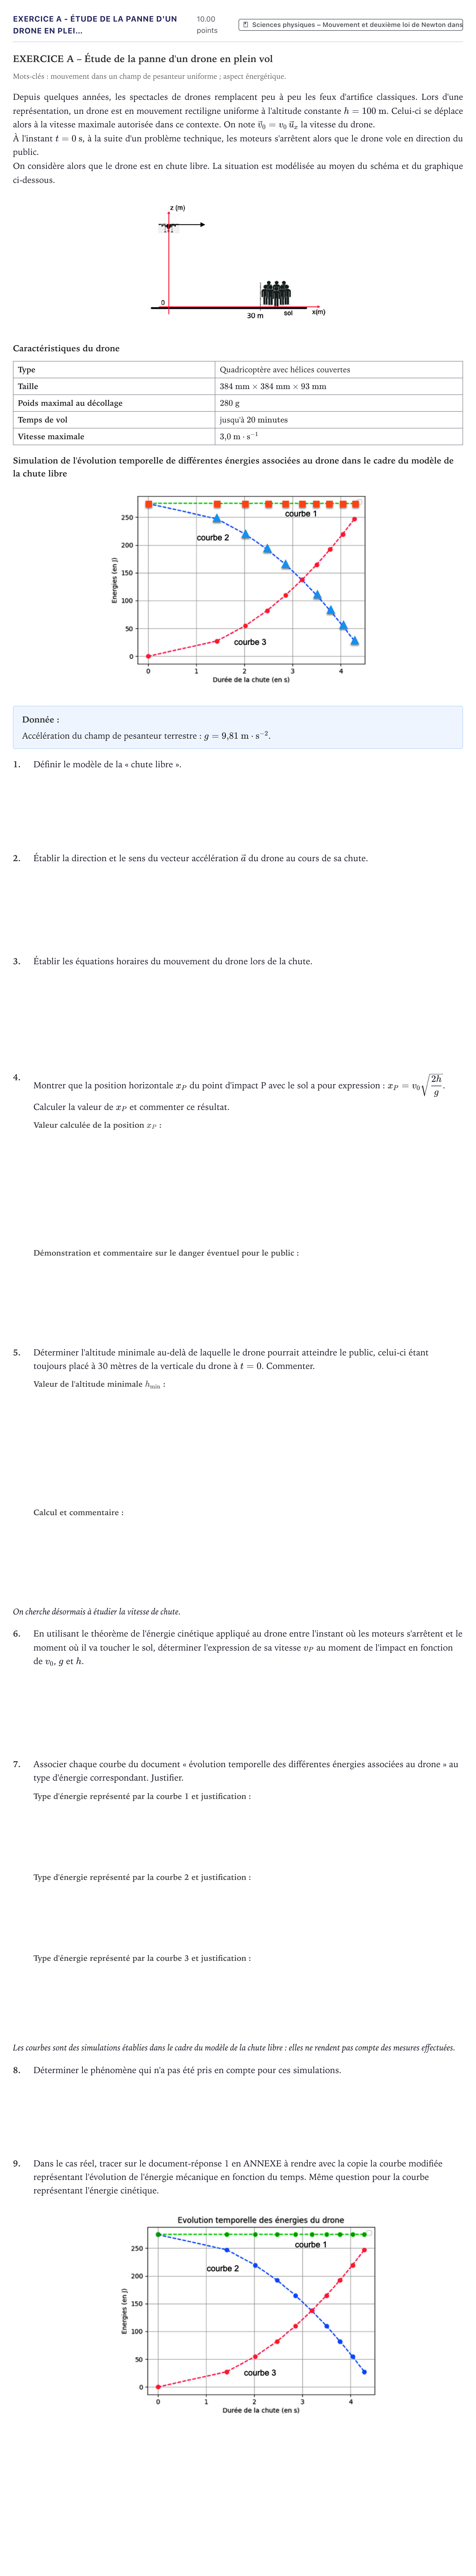
À l'instant s, à la suite d'un problème technique, les moteurs s'arrêtent alors que le drone vole en direction du public. On considère alors que le drone est en chute libre. La situation est modélisée au moyen du schéma et du graphique ci-dessous.
Type · Quadricoptère avec hélices couvertes
Taille · 384 mm × 384 mm × 93 mm
Poids maximal au décollage · 280 g
Temps de vol · jusqu'à 20 minutes
Vitesse maximale · 3,0 m·s⁻¹
Simulation de l'évolution temporelle de différentes énergies associées au drone dans le cadre du modèle de la chute libre
Donnée:
Accélération du champ de pesanteur terrestre: .
1.
Définir le modèle de la « chute libre ».
2.
Établir la direction et le sens du vecteur accélération du drone au cours de sa chute.
3.
Établir les équations horaires du mouvement du drone lors de la chute.
4.
Montrer que la position horizontale du point d'impact P avec le sol a pour expression: Calculer la valeur de et commenter ce résultat.
5.
Déterminer l'altitude minimale au-delà de laquelle le drone pourrait atteindre le public, celui-ci étant toujours placé à 30 mètres de la verticale du drone à . Commenter.
On cherche désormais à étudier la vitesse de chute.
6.
En utilisant le théorème de l'énergie cinétique appliqué au drone entre l'instant où les moteurs s'arrêtent et le moment où il va toucher le sol, déterminer l'expression de sa vitesse au moment de l'impact en fonction de , et .
7.
Associer chaque courbe du document « évolution temporelle des différentes énergies associées au drone » au type d'énergie correspondant. Justifier.
Les courbes sont des simulations établies dans le cadre du modèle de la chute libre: elles ne rendent pas compte des mesures effectuées.
8.
Déterminer le phénomène qui n'a pas été pris en compte pour ces simulations.
9.
Dans le cas réel, tracer sur le document-réponse 1 en annexe la courbe modifiée représentant l'évolution de l'énergie mécanique en fonction du temps. Même question pour la courbe représentant l'énergie cinétique.
Corrigé
Corrigé établi d’après les éléments de correction officiels
1. Définir le modèle de la « chute libre ».
Réponse : Un objet est en chute libre quand il est soumis uniquement à son poids (champ de pesanteur uniforme, sol plat, pas de frottements).
2. Établir la direction et le sens du vecteur accélération du drone au cours de sa chute.
Réponse : Direction verticale, sens vers le sol (vers le bas).
3. Équation horaire x(t) du mouvement du drone lors de la chute.
Réponse :
3. Équation horaire z(t) du mouvement du drone lors de la chute.
Réponse :
4. Calculer la valeur de et commenter ce résultat.
Réponse : m
5. Déterminer l'altitude minimale au-delà de laquelle le drone pourrait atteindre le public. Commenter.
Réponse : m
6. Déterminer l'expression de la vitesse au moment de l'impact en fonction de , et .
Réponse :
8. Déterminer le phénomène qui n'a pas été pris en compte pour ces simulations.
Réponse : Les frottements de l'air ne sont pas pris en compte dans le modèle de la chute libre.
7. Associer chaque courbe (1, 2, 3) au type d'énergie correspondant (cinétique, potentielle, mécanique). Justifier.
Réponse : Courbe 1 : énergie mécanique ; Courbe 2 : énergie potentielle ; Courbe 3 : énergie cinétique.
9. Dans le cas réel, tracer la courbe modifiée représentant l'évolution de l'énergie mécanique en fonction du temps, puis la même question pour l'énergie cinétique.
Réponse : Énergie mécanique réelle (EmRéelle) : elle doit être tracée sous la courbe EmExp (constante théorique) et diminuer progressivement au cours du temps, à cause des frottements de l'air qui dissipent de l'énergie. Énergie cinétique réelle (EcRéelle) : elle doit être tracée sous la courbe EcExp (théorique croissante) tout en restant croissante, mais avec une pente plus faible aux temps longs (la vitesse limite étant atteinte à cause des frottements).
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice A - Performance d'une voiture électrique… · Métropole Candidat libre 2021 (sujet 1)
Plus d’exercices de Sciences physiques – Mouvement et deuxième loi de Newton dans un champ uniforme
- Exercice A - Forces aérodynamiques sur un volant… · Métropole 2023 (sujet 1)
- EXERCICE A – La panenka · Métropole 2022 (sujet 1)
- Exercice A - Étude d'une frappe au football · Métropole 1 remplacement 2022
- Exercice A - Valoriser l'énergie cinétique d'une… · Métropole 2022 (sujet 2)
- Exercice A - Performance d'une voiture électrique… · Métropole Candidat libre 2021 (sujet 1)