Exercice Sous-partie 2 - Modélisation multi-physique · Bac Sciences de l'Ingénieur Métropole 2023 (sujet 2)
Thème : Modélisation multi-physique : grandeurs d'effort et de flux, exploitation des simulations · Tiré du sujet Métropole France 2 (2023)
Énoncé
Partie 1 - Sciences de l'ingénieur
Robot horticole
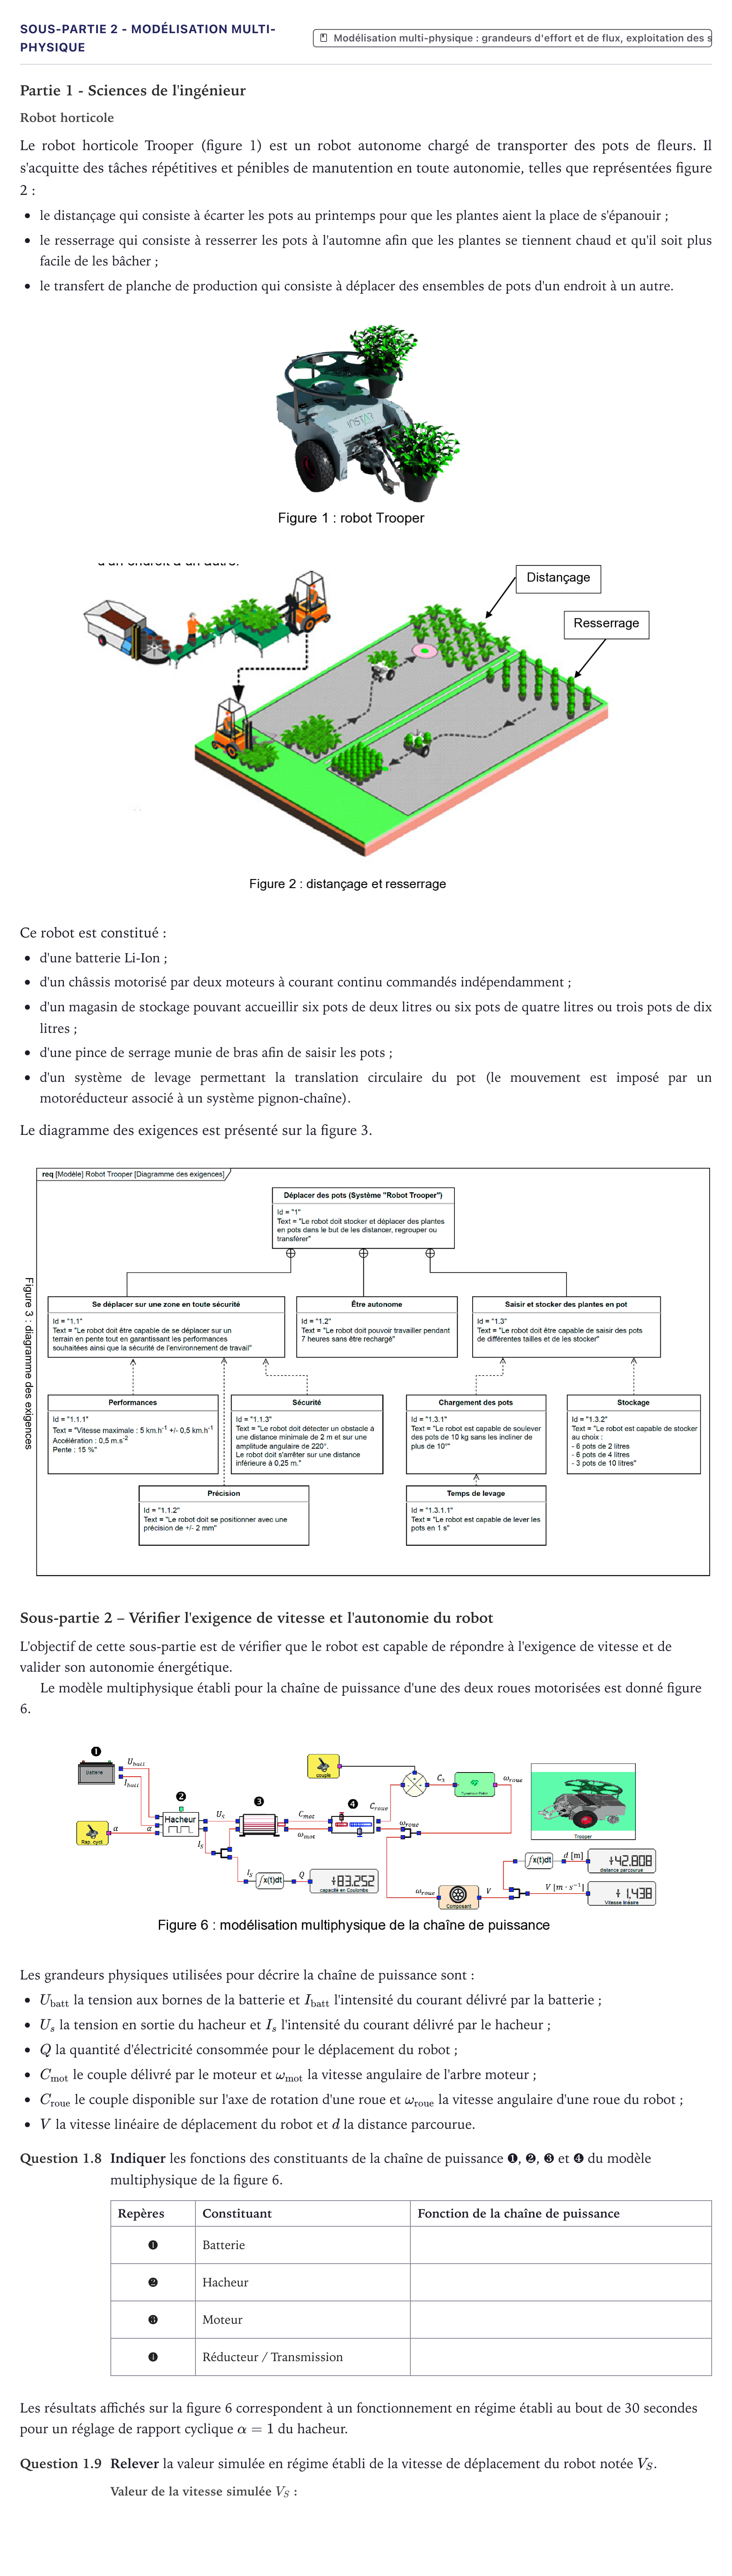
Le robot horticole Trooper (figure 1) est un robot autonome chargé de transporter des pots de fleurs. Il s'acquitte des tâches répétitives et pénibles de manutention en toute autonomie, telles que représentées figure 2:
le distançage qui consiste à écarter les pots au printemps pour que les plantes aient la place de s'épanouir;
le resserrage qui consiste à resserrer les pots à l'automne afin que les plantes se tiennent chaud et qu'il soit plus facile de les bâcher;
le transfert de planche de production qui consiste à déplacer des ensembles de pots d'un endroit à un autre.
Ce robot est constitué:
d'une batterie Li-Ion;
d'un châssis motorisé par deux moteurs à courant continu commandés indépendamment;
d'un magasin de stockage pouvant accueillir six pots de deux litres ou six pots de quatre litres ou trois pots de dix litres;
d'une pince de serrage munie de bras afin de saisir les pots;
d'un système de levage permettant la translation circulaire du pot (le mouvement est imposé par un motoréducteur associé à un système pignon-chaîne).
Le diagramme des exigences est présenté sur la figure 3.
Sous-partie 2 – Vérifier l'exigence de vitesse et l'autonomie du robot
L'objectif de cette sous-partie est de vérifier que le robot est capable de répondre à l'exigence de vitesse et de valider son autonomie énergétique.
Le modèle multiphysique établi pour la chaîne de puissance d'une des deux roues motorisées est donné figure 6.
Les grandeurs physiques utilisées pour décrire la chaîne de puissance sont:
la tension aux bornes de la batterie et l'intensité du courant délivré par la batterie;
la tension en sortie du hacheur et l'intensité du courant délivré par le hacheur;
la quantité d'électricité consommée pour le déplacement du robot;
le couple délivré par le moteur et la vitesse angulaire de l'arbre moteur;
le couple disponible sur l'axe de rotation d'une roue et la vitesse angulaire d'une roue du robot;
la vitesse linéaire de déplacement du robot et la distance parcourue.
Question 1.8
Indiquer les fonctions des constituants de la chaîne de puissance ❶, ❷, ❸ et ❹ du modèle multiphysique de la figure 6.
Repères
Constituant
Fonction de la chaîne de puissance
❶
Batterie
❷
Hacheur
❸
Moteur
❹
Réducteur / Transmission
Les résultats affichés sur la figure 6 correspondent à un fonctionnement en régime établi au bout de 30 secondes pour un réglage de rapport cyclique du hacheur.
Question 1.9
Relever la valeur simulée en régime établi de la vitesse de déplacement du robot notée .
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.8 : Indiquer la fonction du constituant ❶ (Batterie)
Réponse : Alimenter
Question 1.8 : Indiquer la fonction du constituant ❷ (Hacheur)
Réponse : Distribuer
Question 1.8 : Indiquer la fonction du constituant ❸ (Moteur)
Réponse : Convertir
Question 1.8 : Indiquer la fonction du constituant ❹ (Réducteur)
Réponse : Transmettre
Question 1.9 : Relever la valeur simulée en régime établi de la vitesse de déplacement du robot notée
Réponse : m·s⁻¹ / m/s
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 3 - Modélisation multi-physique · Métropole 2023 (sujet 1) · Exercice Sous-partie 2 (choix A) - Modélisation multiphysi… · Métropole 2022 (sujet 2) ›
Plus d’exercices de Modélisation multi-physique : grandeurs d'effort et de flux, exploitation des simulations
- Exercice Sous-partie 2 - Modélisation multi-physique · Métropole 2025 (sujet 2)
- Exercice Questions 1.8 à 1.10 · Métropole 2024 (sujet 1)
- Exercice Sous-partie 2 - Modélisation multi-physique · Métropole 2024 (sujet 2)
- Exercice Sous-partie 2 - Modélisation multi-physique · Métropole 2023 (sujet 1)
- Exercice Sous-partie 3 - Modélisation multi-physique · Métropole 2023 (sujet 1)
- Exercice Sous-partie 2 (choix A) - Modélisation multiphysi… · Métropole 2022 (sujet 2)
- Exercice Sous-partie 1 - Modélisation multi-physique · Métropole Candidat libre 2021 (sujet 1)
- Exercice Sous-partie 1 - Question 1.2 · Métropole 2 remplacement 2021
- Exercice Sous-partie 2 - Questions 1.9 et 1.10 · Métropole 2 remplacement 2021