Exercice Sous-partie 2 - Systèmes asservis · Bac Sciences de l'Ingénieur Métropole 2024 (sujet 2)
Thème : Systèmes asservis : structure bouclée, correcteurs et performances · Tiré du sujet Métropole France 2 (2024)
Énoncé
Sous-partie 2
Correction de vitesse angulaire
L'objectif de cette sous-partie est de valider la solution retenue par le constructeur pour effectuer les exercices à la vitesse spécifiée, dans le cas d'un patient avec une forte corpulence.
Un patient effectue un exercice de flexion extension bras tendu avec une consigne de vitesse angulaire de .
L'action de son bras induit sur l'attelle un couple résistant variable, dont la valeur maximale est de .
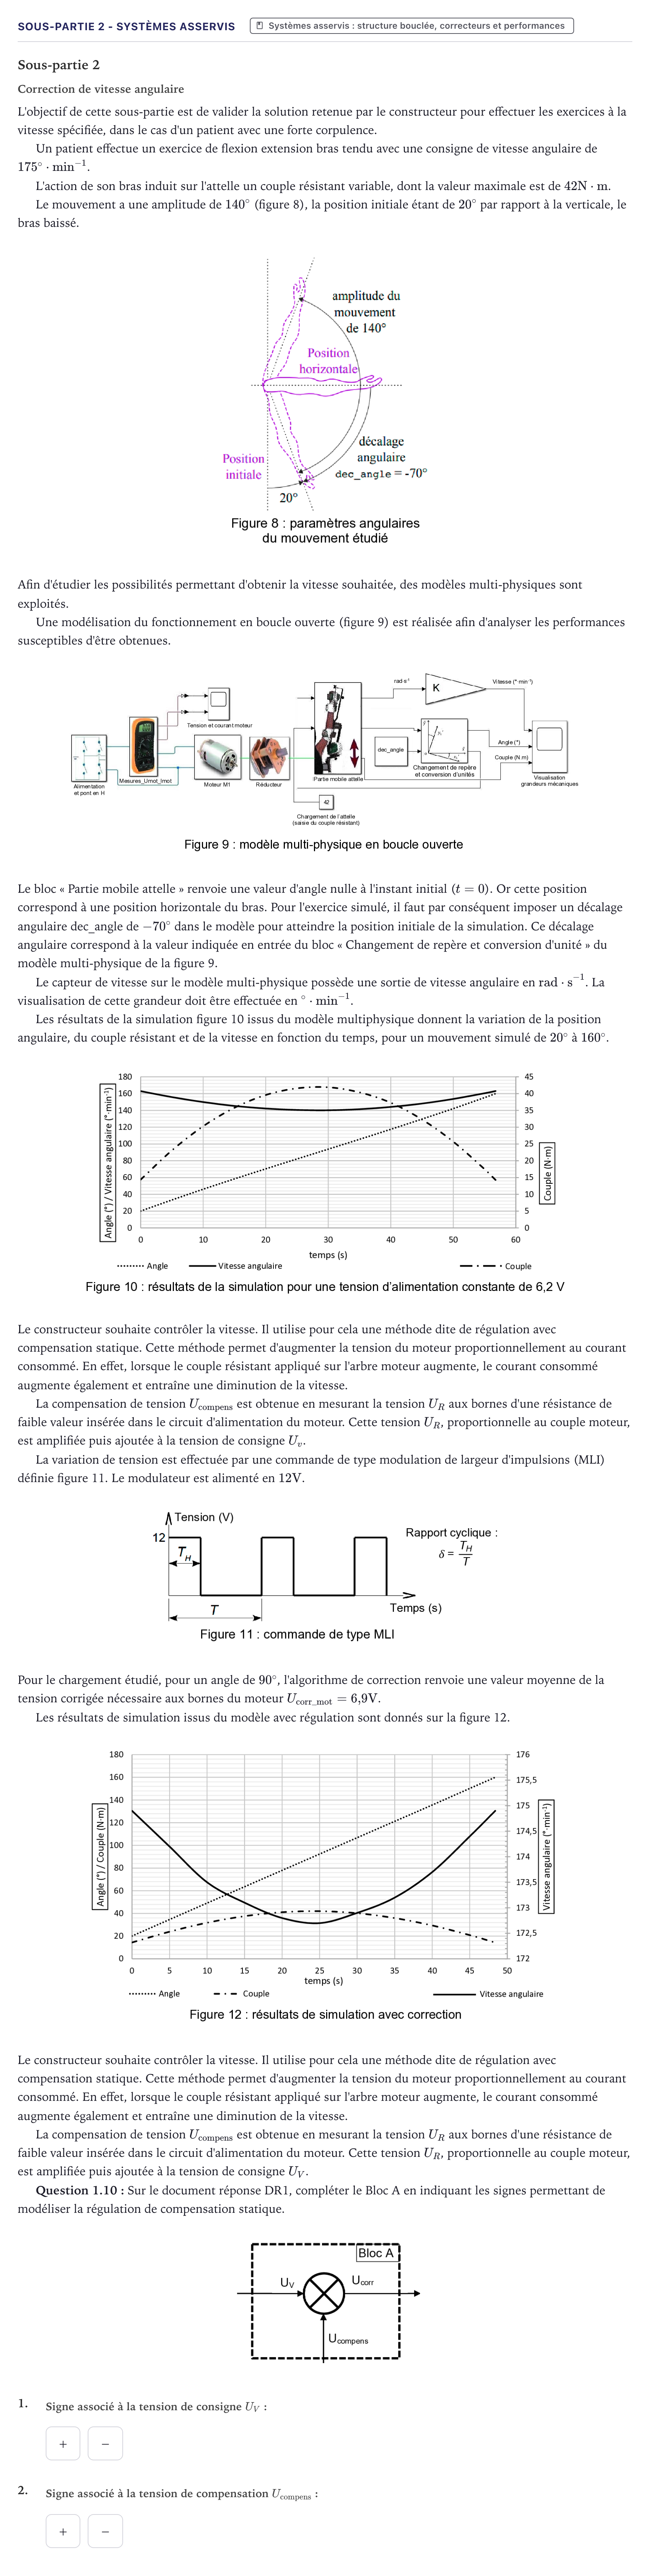
Le mouvement a une amplitude de (figure 8), la position initiale étant de par rapport à la verticale, le bras baissé.
Afin d'étudier les possibilités permettant d'obtenir la vitesse souhaitée, des modèles multi-physiques sont exploités.
Une modélisation du fonctionnement en boucle ouverte (figure 9) est réalisée afin d'analyser les performances susceptibles d'être obtenues.
Le bloc « Partie mobile attelle » renvoie une valeur d'angle nulle à l'instant initial (). Or cette position correspond à une position horizontale du bras. Pour l'exercice simulé, il faut par conséquent imposer un décalage angulaire dec_angle de dans le modèle pour atteindre la position initiale de la simulation. Ce décalage angulaire correspond à la valeur indiquée en entrée du bloc « Changement de repère et conversion d'unité » du modèle multi-physique de la figure 9.
Le capteur de vitesse sur le modèle multi-physique possède une sortie de vitesse angulaire en . La visualisation de cette grandeur doit être effectuée en .
Les résultats de la simulation figure 10 issus du modèle multiphysique donnent la variation de la position angulaire, du couple résistant et de la vitesse en fonction du temps, pour un mouvement simulé de à .
Le constructeur souhaite contrôler la vitesse. Il utilise pour cela une méthode dite de régulation avec compensation statique. Cette méthode permet d'augmenter la tension du moteur proportionnellement au courant consommé. En effet, lorsque le couple résistant appliqué sur l'arbre moteur augmente, le courant consommé augmente également et entraîne une diminution de la vitesse.
La compensation de tension est obtenue en mesurant la tension aux bornes d'une résistance de faible valeur insérée dans le circuit d'alimentation du moteur. Cette tension , proportionnelle au couple moteur, est amplifiée puis ajoutée à la tension de consigne .
La variation de tension est effectuée par une commande de type modulation de largeur d'impulsions (MLI) définie figure 11. Le modulateur est alimenté en .
Pour le chargement étudié, pour un angle de , l'algorithme de correction renvoie une valeur moyenne de la tension corrigée nécessaire aux bornes du moteur .
Les résultats de simulation issus du modèle avec régulation sont donnés sur la figure 12.
Le constructeur souhaite contrôler la vitesse. Il utilise pour cela une méthode dite de régulation avec compensation statique. Cette méthode permet d'augmenter la tension du moteur proportionnellement au courant consommé. En effet, lorsque le couple résistant appliqué sur l'arbre moteur augmente, le courant consommé augmente également et entraîne une diminution de la vitesse.
La compensation de tension est obtenue en mesurant la tension aux bornes d'une résistance de faible valeur insérée dans le circuit d'alimentation du moteur. Cette tension , proportionnelle au couple moteur, est amplifiée puis ajoutée à la tension de consigne .
Question 1.10: Sur le document réponse DR1, compléter le Bloc A en indiquant les signes permettant de modéliser la régulation de compensation statique.
1.
2.
Corrigé
Corrigé établi d’après les éléments de correction officiels
Question 1.10 : Sur le document réponse DR1, compléter le Bloc A en indiquant les signes permettant de modéliser la régulation de compensation statique.
Réponse : Signe pour : « + » ; Signe pour : « + »
L’explication pas à pas, faite avec l’IA, est réservée aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
‹ Exercice Sous-partie 1 - Question 1.3 · Métropole 2026 (sujet 1) · Exercice Sous-partie 1 - Systèmes asservis · Métropole 2022 (sujet 1) ›
Plus d’exercices de Systèmes asservis : structure bouclée, correcteurs et performances
- Exercice Sous-partie 1 - Question 1.3 · Métropole 2026 (sujet 1)
- Exercice Sous-partie 1 - Systèmes asservis · Métropole 2022 (sujet 1)
- Exercice Sous-partie 3 (Choix 2) - Systèmes asservis · Métropole Candidat libre 2021 (sujet 1)
- Exercice Sous-partie 3 (Choix 2) - Asservissement transver… · Métropole 2021 (sujet 2)