Exercice 3 - Questions 2 à 7 · Bac Numérique et Sciences Informatiques Sujets zéro et spécimens sujet 2023 (sujet 1)
Thème : Arbres : vocabulaire, mesures et algorithmique · Tiré du sujet Sujet 1 (2023)
Énoncé
EXERCICE 3 (6 points)
L'exercice porte sur les arbres binaires de recherche et la programmation objet.
Dans un entrepôt de e-commerce, un robot mobile autonome exécute successivement les tâches qu'il reçoit tout au long de la journée.
La mémorisation et la gestion de ces tâches sont assurées par une structure de données.
En réalité, selon l'urgence des tâches à effectuer, on associe à chacune d'elles, lors de la mémorisation, un indice de priorité (nombre entier) distinct: il n'y a pas de valeur en double.
Plus cet indice est faible, plus la tâche doit être traitée prioritairement.
La structure de données retenue est assimilée à un arbre binaire de recherche (ABR) dans lequel chaque nœud correspond à une tâche caractérisée par son indice de priorité.
Rappel:
Dans un arbre binaire de recherche, chaque nœud est caractérisé par une valeur (ici l'indice de priorité), telle que chaque nœud du sous-arbre gauche a une valeur strictement inférieure à celle du nœud considéré, et que chaque nœud du sous-arbre droit possède une valeur strictement supérieure à celle-ci.
Cette structure de données présente l'avantage de mettre efficacement en œuvre l'insertion ou la suppression de nœuds, ainsi que la recherche d'une valeur.
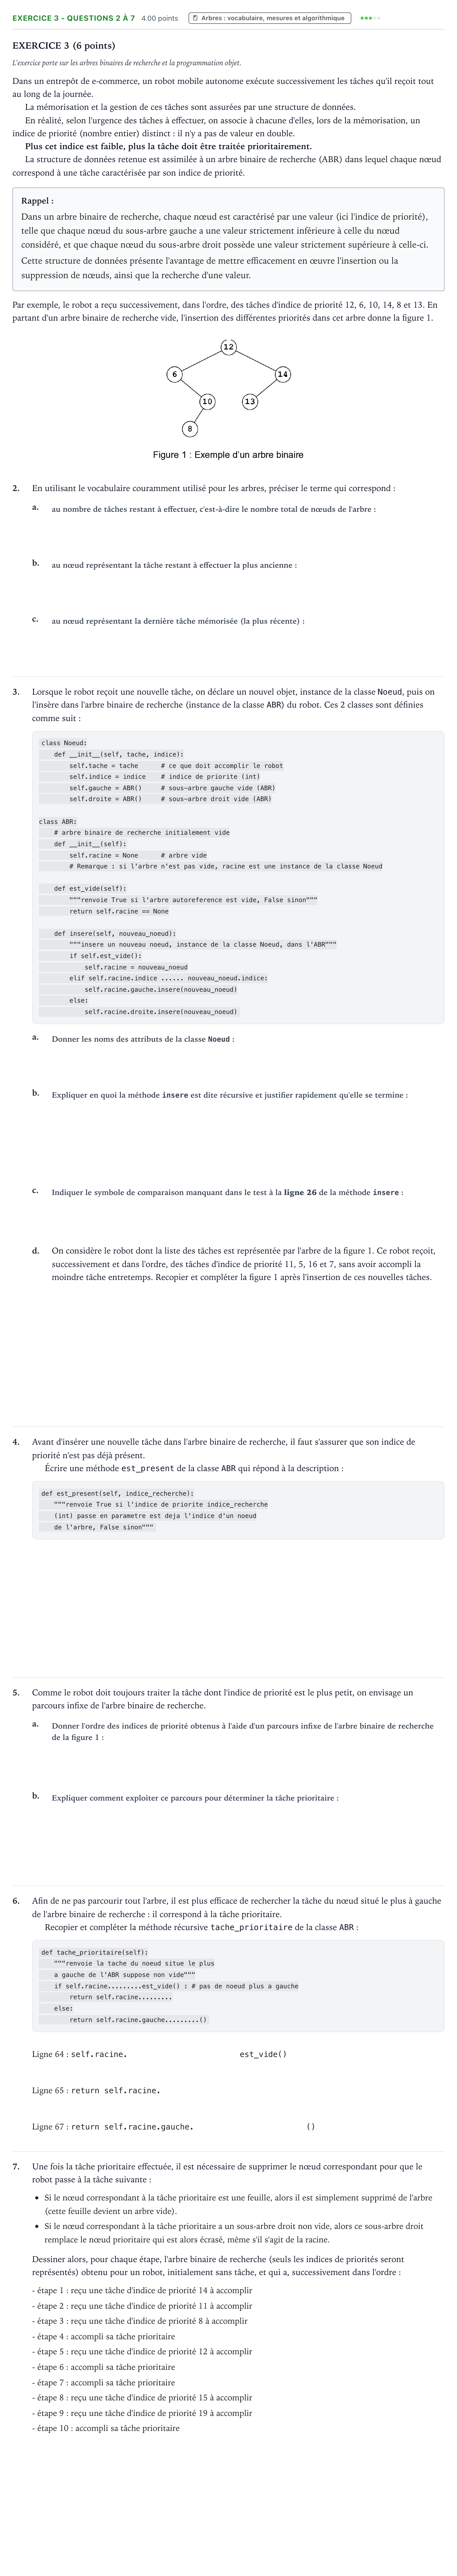
Par exemple, le robot a reçu successivement, dans l'ordre, des tâches d'indice de priorité 12, 6, 10, 14, 8 et 13. En partant d'un arbre binaire de recherche vide, l'insertion des différentes priorités dans cet arbre donne la figure 1.
2.
En utilisant le vocabulaire couramment utilisé pour les arbres, préciser le terme qui correspond:
a.
b.
c.
3.
Lorsque le robot reçoit une nouvelle tâche, on déclare un nouvel objet, instance de la classe Noeud, puis on l'insère dans l'arbre binaire de recherche (instance de la classe ABR) du robot. Ces 2 classes sont définies comme suit:
class Noeud:
def __init__(self, tache, indice):
self.tache = tache # ce que doit accomplir le robot
self.indice = indice # indice de priorite (int)
self.gauche = ABR() # sous-arbre gauche vide (ABR)
self.droite = ABR() # sous-arbre droit vide (ABR)
class ABR:
# arbre binaire de recherche initialement vide
def __init__(self):
self.racine = None # arbre vide
# Remarque: si l'arbre n'est pas vide, racine est une instance de la classe Noeud
def est_vide(self):
"""renvoie True si l'arbre autoreference est vide, False sinon"""
return self.racine == None
def insere(self, nouveau_noeud):
"""insere un nouveau noeud, instance de la classe Noeud, dans l'ABR"""
if self.est_vide():
self.racine = nouveau_noeud
elif self.racine.indice...... nouveau_noeud.indice:
self.racine.gauche.insere(nouveau_noeud)
else:
self.racine.droite.insere(nouveau_noeud)
a.
b.
c.
d.
On considère le robot dont la liste des tâches est représentée par l'arbre de la figure 1. Ce robot reçoit, successivement et dans l'ordre, des tâches d'indice de priorité 11, 5, 16 et 7, sans avoir accompli la moindre tâche entretemps. Recopier et compléter la figure 1 après l'insertion de ces nouvelles tâches.
4.
Avant d'insérer une nouvelle tâche dans l'arbre binaire de recherche, il faut s'assurer que son indice de priorité n'est pas déjà présent.
Écrire une méthode est_present de la classe ABR qui répond à la description:
def est_present(self, indice_recherche):
"""renvoie True si l'indice de priorite indice_recherche
(int) passe en parametre est deja l'indice d'un noeud
de l'arbre, False sinon"""
5.
Comme le robot doit toujours traiter la tâche dont l'indice de priorité est le plus petit, on envisage un parcours infixe de l'arbre binaire de recherche.
a.
b.
6.
Afin de ne pas parcourir tout l'arbre, il est plus efficace de rechercher la tâche du nœud situé le plus à gauche de l'arbre binaire de recherche: il correspond à la tâche prioritaire.
Recopier et compléter la méthode récursive tache_prioritaire de la classe ABR:
def tache_prioritaire(self):
"""renvoie la tache du noeud situe le plus
a gauche de l'ABR suppose non vide"""
if self.racine.........est_vide(): # pas de noeud plus a gauche
return self.racine.........
else:
return self.racine.gauche.........()
Ligne 64: self.racine.
est_vide()
Ligne 65: return self.racine.
Ligne 67: return self.racine.gauche.
()
7.
Une fois la tâche prioritaire effectuée, il est nécessaire de supprimer le nœud correspondant pour que le robot passe à la tâche suivante:
Si le nœud correspondant à la tâche prioritaire est une feuille, alors il est simplement supprimé de l'arbre (cette feuille devient un arbre vide).
Si le nœud correspondant à la tâche prioritaire a un sous-arbre droit non vide, alors ce sous-arbre droit remplace le nœud prioritaire qui est alors écrasé, même s'il s'agit de la racine.
Dessiner alors, pour chaque étape, l'arbre binaire de recherche (seuls les indices de priorités seront représentés) obtenu pour un robot, initialement sans tâche, et qui a, successivement dans l'ordre:
- étape 1: reçu une tâche d'indice de priorité 14 à accomplir
- étape 2: reçu une tâche d'indice de priorité 11 à accomplir
- étape 3: reçu une tâche d'indice de priorité 8 à accomplir
- étape 4: accompli sa tâche prioritaire
- étape 5: reçu une tâche d'indice de priorité 12 à accomplir
- étape 6: accompli sa tâche prioritaire
- étape 7: accompli sa tâche prioritaire
- étape 8: reçu une tâche d'indice de priorité 15 à accomplir
- étape 9: reçu une tâche d'indice de priorité 19 à accomplir
- étape 10: accompli sa tâche prioritaire
Corrigé
Corrigé proposé par AprenAI (non officiel)
2.a. au nombre de tâches restant à effectuer, c'est-à-dire le nombre total de nœuds de l'arbre ;
Réponse : taille
2.b. au nœud représentant la tâche restant à effectuer la plus ancienne ;
Réponse : racine
2.c. au nœud représentant la dernière tâche mémorisée (la plus récente).
Réponse : feuille
3.a. Donner les noms des attributs de la classe Noeud.
Réponse : tache, indice, gauche, droite
3.b. Expliquer en quoi la méthode insere est dite récursive et justifier rapidement qu'elle se termine.
Réponse : La méthode insere est récursive car elle s'appelle elle-même (sur self.racine.gauche ou self.racine.droite). Elle se termine car à chaque appel récursif, la hauteur du sous-arbre dans lequel on insère diminue strictement d'une unité. L'arbre étant fini, on atteint nécessairement le cas de base où le sous-arbre est vide (self.est_vide() == True), ce qui met fin aux appels récursifs.
3.c. Indiquer le symbole de comparaison manquant dans le test à la ligne 26 de la méthode insere pour que l'arbre binaire de recherche réponde bien à la définition de l'encadré « Rappel » de la page 6.
Réponse : >
3.d. Recopier et compléter la figure 1 après l'insertion de ces nouvelles tâches (11, 5, 16 et 7).
Réponse : Arbre complété : - La racine reste 12. - Sous-arbre gauche de 12 : - Racine 6 : - Fils gauche : 5 (nouveau, feuille) - Fils droit : 10 - Fils gauche de 10 : 8 - Fils gauche de 8 : 7 (nouveau, feuille) - Fils droit de 10 : 11 (nouveau, feuille) - Sous-arbre droit de 12 : - Racine 14 : - Fils gauche : 13 - Fils droit : 16 (nouveau, feuille)
Les réponses des 7 questions restantes et l’explication pas à pas sont réservées aux membres Premium. Premium
Résous-le ici : correction automatique, indices et corrigé détaillé.
Exercice 3 · Sujets zéro et spécimens sujet 2023 (sujet 2) ›