Aufgabe Vorschlag B - 3 - Struktogramme für Mikrocontroll… · Abitur Hessen Technische Informatik LK 2022
Thema: Struktogramme für Mikrocontroller-Steuerungen · Aus der Prüfung LK (2022)
Aufgabenstellung
Ein Assembler auf einem Mikrocontroller im Rasenmähroboter steuert das Mähwerk, an dem an einer drehenden Scheibe drei kleine Klingen angebracht sind, die die Grashalme schneiden. Für die Rotationsbewegung wird ein Gleichstrommotor verwendet. Solange der Mikrocontroller auf Pin 0 ein HIGH-Signal erhält, ist das Mähwerk eingeschaltet. Im normalen Mähbetrieb wird am Motor der Rechtslauf aktiviert und der Rasenmähroboter fährt vorwärts. Zum Zwecke der Reinigung des Rasenmähroboters von Schnittgut im Mähwerkbereich steht ein Reinigungsmodus zur Verfügung. Um den Reinigungsmodus zu aktivieren, erhält der Assembler auf Pin 6 über einen internen Zähler, der die Betriebsstunden zählt, ein kurzes HIGH-Signal. Ist dies der Fall und das Mähwerk ist noch eingeschaltet, wird der Rechtslauf zunächst ausgeschaltet und der Mikrocontroller wartet 10 Sekunden, bis das Mähwerk zum Stillstand gekommen ist. Danach wird am Motor der Linkslauf aktiviert, um die Verschmutzungen von den Messerklingen zu entfernen. Endet der Reinigungsmodus nach 15 Sekunden, wird der Linkslauf abgeschaltet und der Mikrocontroller wartet 10 Sekunden. Sollte Pin 0 kein HIGH-Signal erhalten, werden sowohl Links- als auch Rechtslauf deaktiviert und das Mähwerk ist ausgeschaltet.
Port 1 des Mikrocontrollers
Pin 7 · Pin 6 · Pin 5 · Pin 4 · Pin 3 · Pin 2 · Pin 1 · Pin 0
· ↑ · · · · ↓ · ↓ · ↑
· Reinigungsmodus · · · · Rechtslauf · Linkslauf · Mähwerk ein
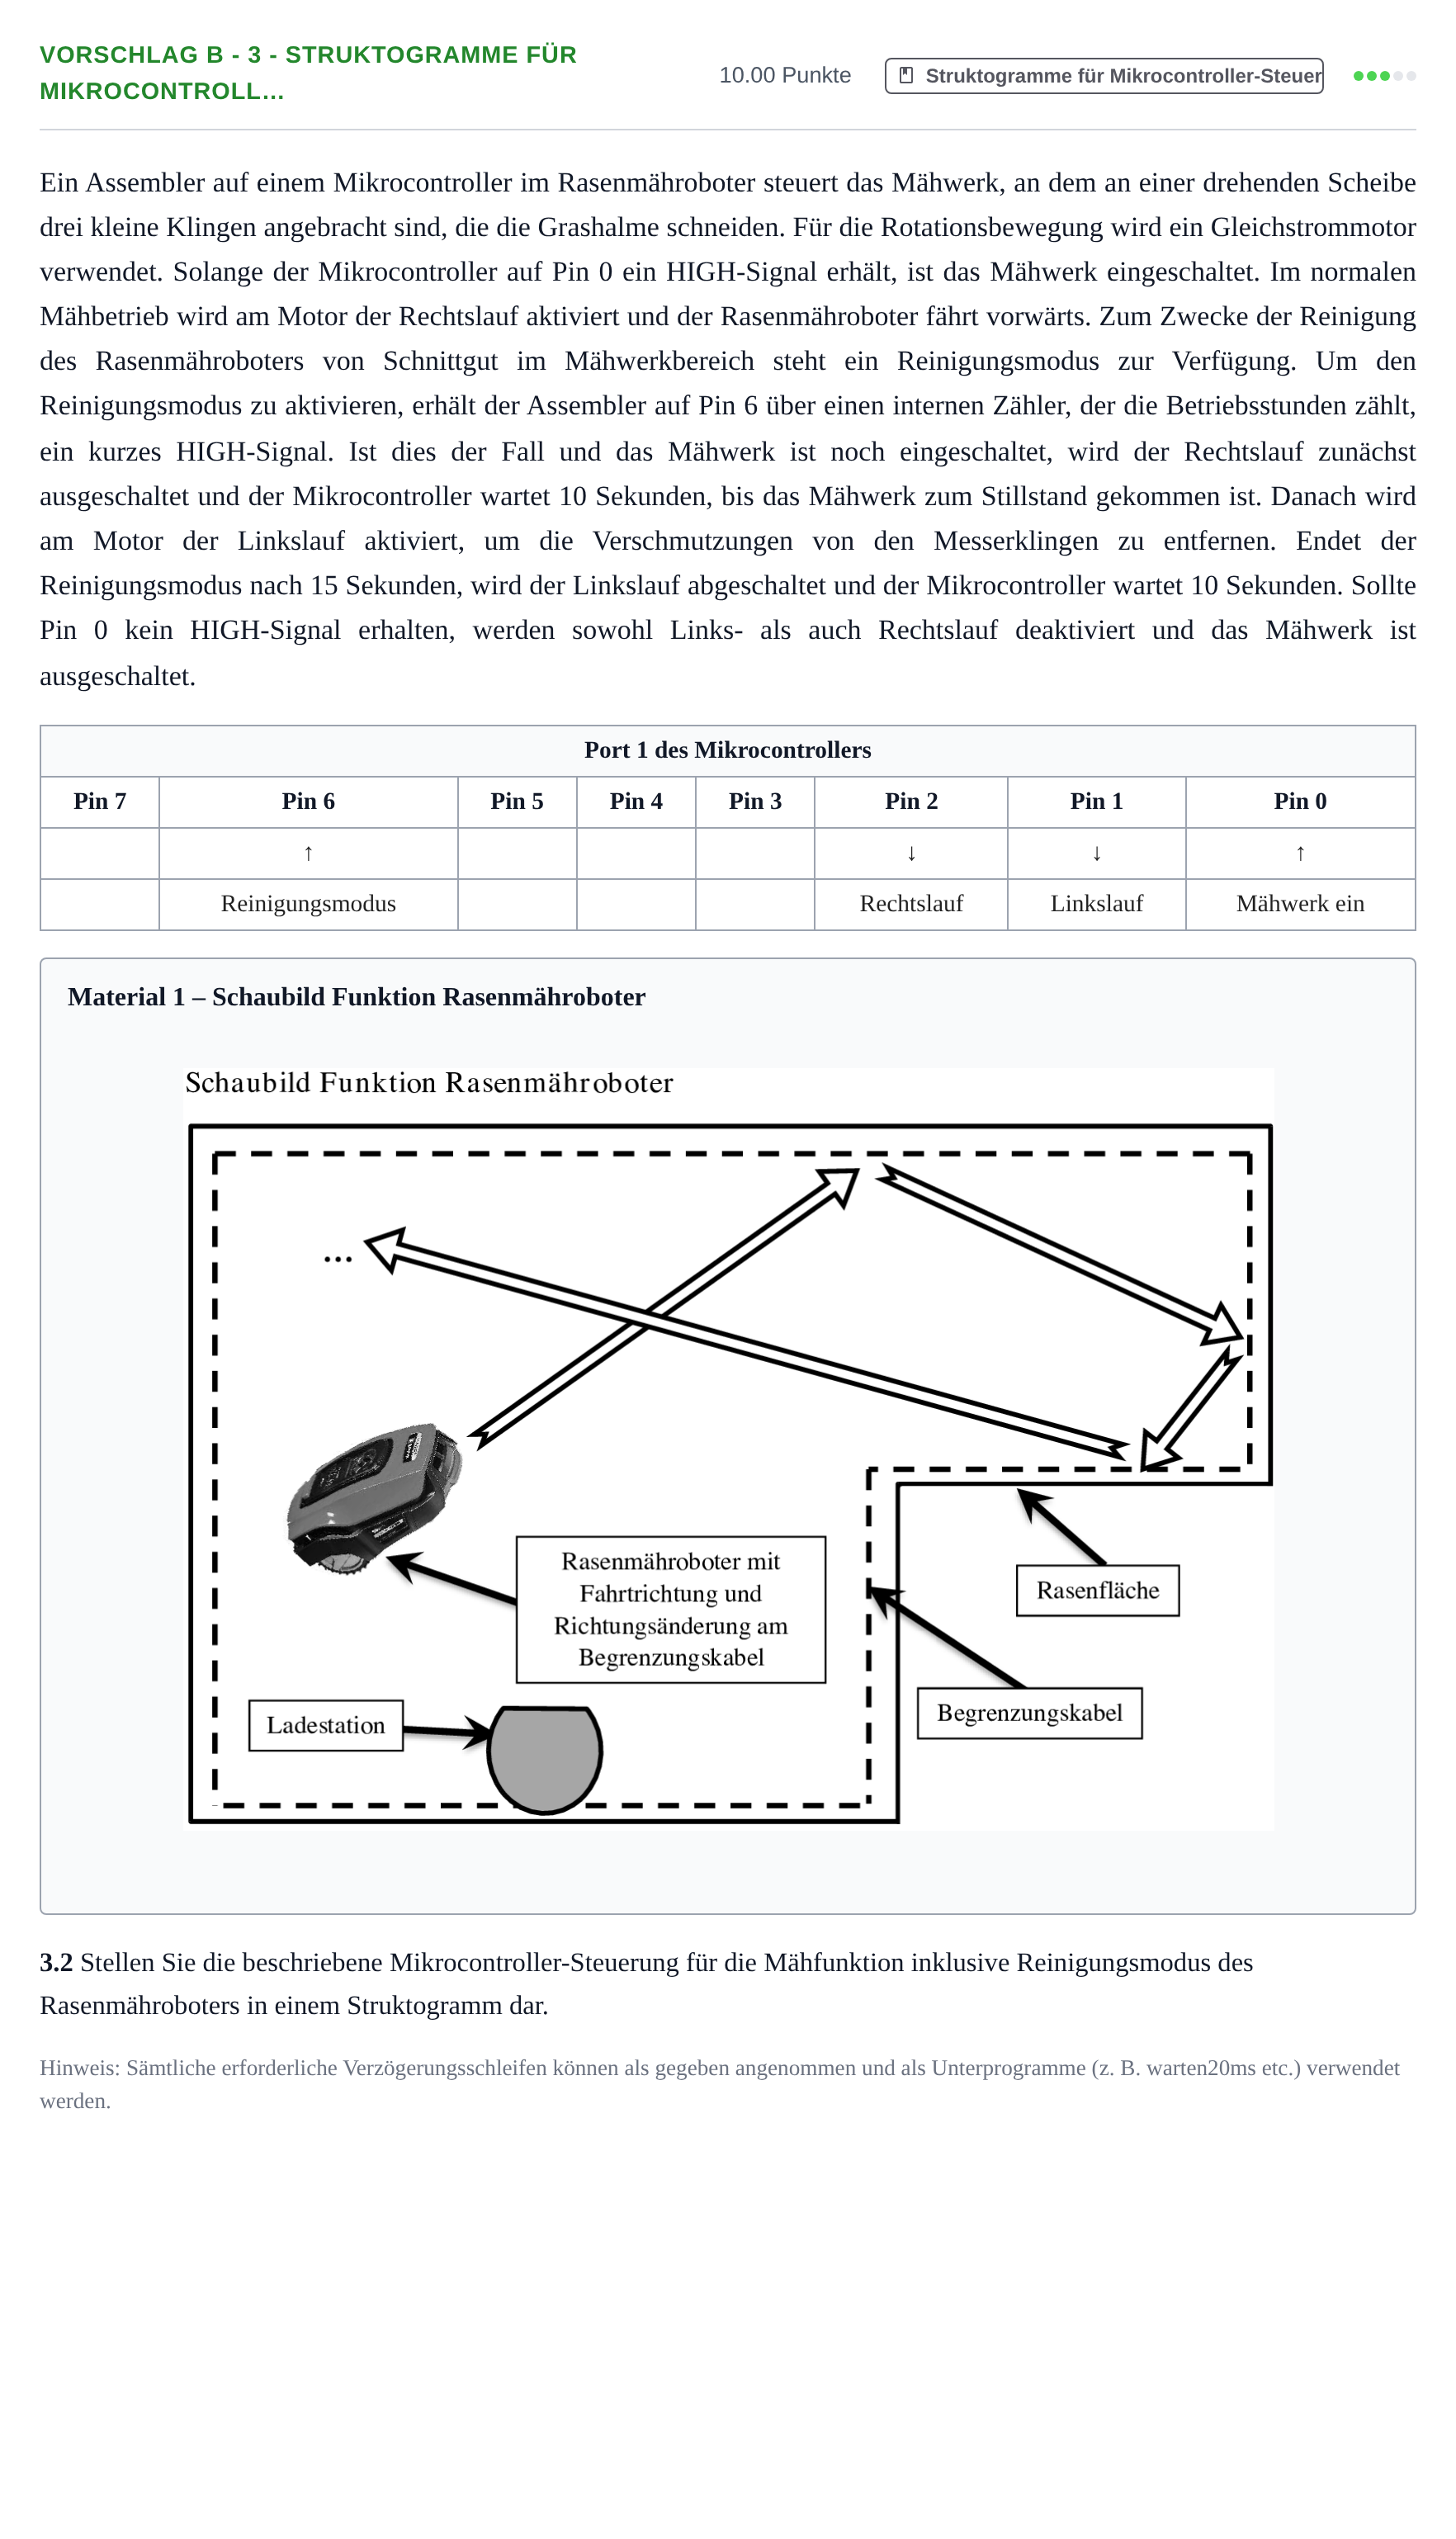
Material 1 – Schaubild Funktion Rasenmähroboter
3.2 Stellen Sie die beschriebene Mikrocontroller-Steuerung für die Mähfunktion inklusive Reinigungsmodus des Rasenmähroboters in einem Struktogramm dar.
Hinweis: Sämtliche erforderliche Verzögerungsschleifen können als gegeben angenommen und als Unterprogramme (z. B. warten20ms etc.) verwendet werden.
Lösung
Nach den offiziellen Korrekturhinweisen
3.2 Stellen Sie die beschriebene Mikrocontroller-Steuerung für die Mähfunktion inklusive Reinigungsmodus des Rasenmähroboters in einem Struktogramm dar.
Lösung: Das Struktogramm nach Nassi-Shneiderman umfasst: - Eine äußere Endlosschleife (`endlos`). - Verzweigung 1: `Mähwerk ein? (Pin 0 = high)` - Nein: Rechtslauf deaktivieren (Pin 2 = low), Linkslauf deaktivieren (Pin 1 = low). - Ja: Verzweigung 2: `Reinigungsmodus? (Pin 6 = high)` - Nein: Rechtslauf aktivieren (Pin 2 = high). - Ja: Verzweigung 3: `Mähwerk noch an? (Pin 0 = high)` - Nein: leere Operation (ø). - Ja: Rechtslauf deaktivieren (Pin 2 = low) → 10 Sekunden warten → Linkslauf aktivieren (Pin 1 = high) → 15 Sekunden warten → Linkslauf deaktivieren (Pin 1 = low) → 10 Sekunden warten.
Die ausführliche Erklärung Schritt für Schritt (mit KI) gibt es mit Premium. Premium
Löse sie direkt hier: automatische Korrektur, Hinweise und Lösung Schritt für Schritt.
‹ Aufgabe Vorschlag A - 3 - Struktogramme für Mikrocontroll… · LK 2022 · Aufgabe Vorschlag C - 2 - Struktogramme für Mikrocontroll… · LK 2022 ›